
En esta página
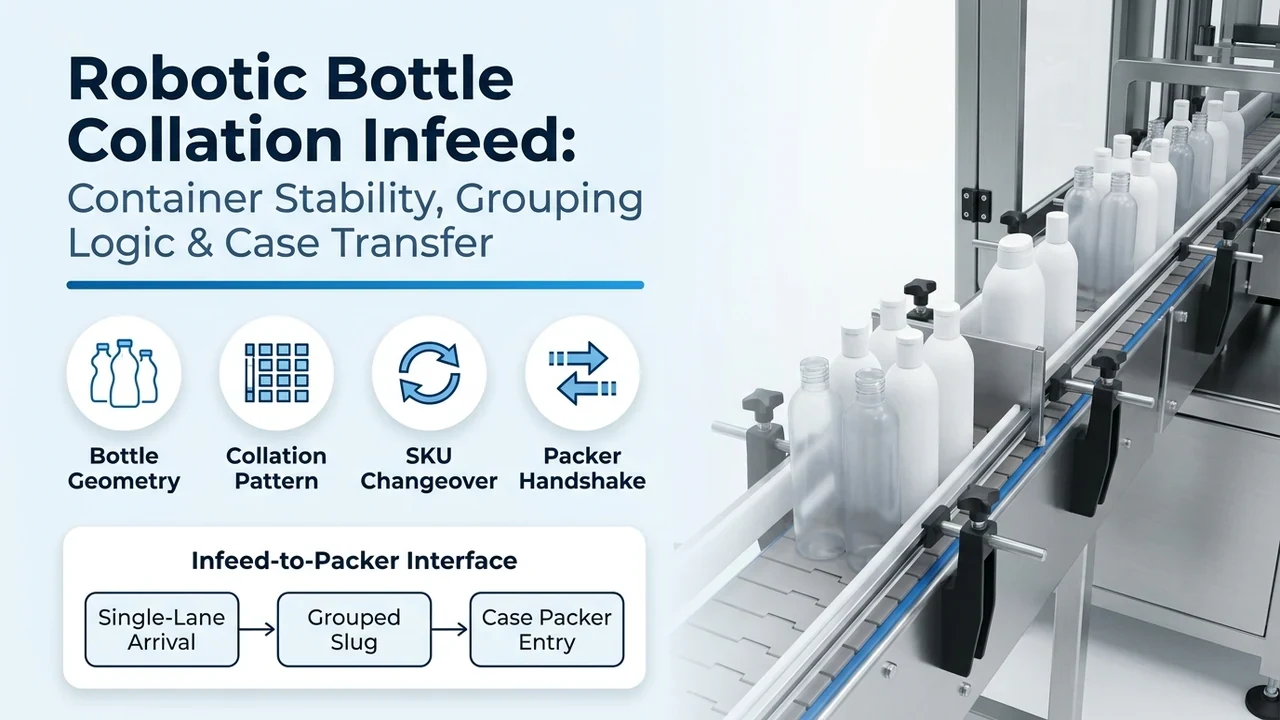
El anuncio de Cermex RoboSELEX por parte de Sidel se refiere al módulo de entrada y agrupación situado entre el transporte de envases y la carga de cajas. Utilice las especificaciones publicadas del módulo para revisar el manejo de botellas, los patrones de agrupación y los cambios de formato. Nuestros ingenieros coordinan el llenado, el embolsado, el etiquetado y el estuchado comercial aguas arriba con el equipo aguas abajo seleccionado, incluidos los diseños de transferencia y las señales de control.
Cermex RoboSELEX agrupa envases para una encajadora situada aguas abajo. Mantenga el módulo de agrupación, el equipo de carga de cajas y el envasado primario aguas arriba como funciones diferenciadas dentro del mapa de proceso de la línea. Nuestro equipo selecciona la configuración de llenado, bolsas, etiquetado y estuchado, y revisa su descarga, pulmón de acumulación y controles con el proveedor de sistemas elegido por usted.
| Parámetro de ingeniería | Referencia Sidel Cermex RoboSELEX (entrada robótica de peine con 2 robots Delta) | Agrupadores hermanos de Sidel (CareSelect iTRAK / ProSelex / Vision / Racetrack) y alcance primario aguas arriba |
|---|---|---|
| Límite del equipo y función de envasado | Módulo robótico de entrada y agrupación de botellas aguas arriba para encajadoras (espacia, ajusta el paso, orienta en origen y agrupa envases en lotes; no arma, carga ni sella cajas de cartón ondulado) | Sidel CareSelect / ProSelex / Racetrack alimentan encajadoras Cermex WB/SW/SB aguas abajo; nosotros suministramos aguas arriba etiquetado de botellas, llenado de líquidos/pastas, envasado en bolsas prefabricadas/con boquilla y estuchado secundario en cartón plegable |
| Capacidad bruta nominal y matriz de lotes | 80 a 320 botellas/min (productos/min); matrices de agrupación en caja desde 3 × 1 (3 unidades) hasta 8 × 6 (48 unidades), según la huella y el paso del envase | Cermex ProSelex: 80–300 bpm (lotes de hasta 15 kg); Cermex CareSelect (iTRAK): hasta 400 ppm; Sidel Industrial Vision Delta: 120 ppm (latencia de visión < 40 ms); agrupador de alvéolos Racetrack (envases flexibles/bolsas): hasta 500 ppm |
| Cinemática y herramental de fin de brazo (EoAT) | 2 robots Delta suspendidos del bastidor superior (diseño TPM superior que deja acceso libre al suelo para higiene y limpieza de derrames) que accionan 2 cabezales de agarre de peine por vacío de liberación rápida con utillaje impreso en 3D y cangilones de peine conformados | ProSelex: 4 servomotores que accionan cangilones de peine conformados (con recuperación de frenado regenerativo); CareSelect: patines magnéticos independientes sobre raíles síncronos lineales Rockwell iTRAK (que reducen el tiempo de contacto por fricción con la botella >= 20 veces frente a los sinfines de paso continuo) |
| Comportamiento de acumulación y límite de eliminación de pucks | Entrada de movimiento continuo sin acumulación que utiliza el diferencial de velocidad del transportador aguas arriba para espaciar y fijar el paso del producto; permite eliminar potencialmente los pucks de transporte en botellas FHPC con forma que sean transportables pero no acumulables | Requiere una estabilidad de base suficiente para el avance en fila única sobre banda cuando el envase va aislado; los viales o frascos extremadamente inestables siguen requiriendo pucks, mientras que las bolsas stand-up flexibles (LV-210 / LV-160) utilizan cabezales Delta de vacío guiados por visión o alvéolos aislados tipo racetrack |
| Tiempo de cambio de formato y agrupación (verificación SMED) | Misma botella, distinto patrón de agrupación: 1 min; Distinto formato de botella: 2 min 30 s en la página de producto de Sidel frente a «unos 2 minutos» en el comunicado de prensa de Interpack del 10 de marzo de 2026 (estacionamiento ergonómico para el cambio de 2 peines de vacío + ajuste manual/motorizado opcional de guías) | Cermex ProSelex: 1 min (agrupación) / 2 min 30 s (formato de botella); Cermex CareSelect (iTRAK): < 1 min de cambio totalmente automático sin herramientas desde la HMI y sin piezas de formato |
| Inspección por visión y verificación de lotes | Sistema de visión 2D integrado con análisis fotográfico mediante IA para verificar la integridad del lote y la orientación antes de la transferencia a la encajadora | El sistema Sidel Industrial Vision extrae coordenadas (x, y, theta) al vuelo en < 40 ms por objeto (dos caras), verificando la presencia del tapón, la posición de la etiqueta/código de fecha y la deformación geométrica de bolsas flexibles |
| Normas de seguridad, control y validación de tránsito | Resguardo perimetral para robots industriales ISO 10218-1 / ISO 10218-2 y parada supervisada de seguridad de doble canal; modelo de estados OMAC PackML (ISA-TR88.00.02); ensayos de transporte de cajas ASTM D4169 / ISTA 3A | Los robots Delta suspendidos de alta velocidad (> 4 g de aceleración) operan dentro de resguardos enclavados (ISO 10218-1), a diferencia de los paletizadores cobot con limitación de potencia y fuerza según ISO/TS 15066 (FANUC CRX-30iA) |
¿Cómo se compara Sidel Cermex RoboSELEX con los agrupadores mecánicos de movimiento continuo, la agrupación intermitente por estrella/empujador y el pulmón guiado por visión para bolsas y botellas?
Un sistema de entrada y agrupación de productos es el módulo de interfaz electromecánico situado entre el transporte de envases primarios en fila única aguas arriba (procedentes de una llenadora de líquidos, tapadora, etiquetadora de botellas o máquina de bolsas prefabricadas) y la estación de carga de una encajadora secundaria o enfardadora retráctil. Su única misión mecánica consiste en dosificar, espaciar (fijar el paso), orientar y reunir envases primarios individuales en un lote de varias filas y columnas (como una matriz de 3 × 2, 4 × 3 u 8 × 6) sincronizado con las barras de arrastre o el cabezal de carga de la encajadora aguas abajo. Es fundamental tener presente que un módulo de agrupación no es una encajadora completa (la cual arma cajas de cartón ondulado RSC o wrap-around, introduce el lote agrupado y pega o precinta las solapas) y es distinto de una estuchadora horizontal primaria (que introduce bolsas, sachets o frascos en estuches plegables comerciales de cartulina de 250–400 g/m²).
En líneas de alimentación, cuidado del hogar, cuidado personal (FHPC) y envasado flexible, los ingenieros de proyecto eligen entre cuatro arquitecturas de agrupación secundaria según la rigidez del envase, la estabilidad del centro de gravedad (H / W_base), la velocidad de línea (Q_products/min) y la frecuencia diaria de cambio de SKU: (1) agrupación robótica Delta de peine o pick-and-place guiada por visión (Sidel Cermex RoboSELEX con peine de vacío de 2 robots Delta a 80–320 bpm y celdas pick-and-place Delta guiadas por visión a 60–120 ciclos/min por robot), (2) agrupación de movimiento continuo mecánica y por motor lineal (Sidel Cermex CareSelect iTRAK a hasta 400 ppm, Cermex ProSelex de peine con 4 servomotores a 80–300 bpm y sinfines de paso continuo), (3) agrupación intermitente por rueda de estrella, desviador de carriles y empujador neumático en ángulo recto (40–150 ppm) y (4) almacenamiento en alvéolos/cangilones aislados tipo racetrack para bolsas flexibles y sachets no acumulables (Sidel Racetrack Collators a hasta 500 ppm y nuestras entradas sincronizadas de cangilones para estuchadora LV-180). Todas las velocidades publicadas a continuación representan referencias estándar de ingeniería en condiciones nominales; la producción real en planta y la estabilidad del envase deben verificarse con muestras de producción llenas durante las Pruebas de Aceptación en Fábrica (FAT).
| Arquitectura de agrupación y plataformas de referencia | Velocidad nominal de referencia y rango de matriz de lotes | Cinemática de agrupación y mecanismo de manejo del envase | Tiempo de cambio de formato y agilidad de SKU | Modo de fallo dominante en planta y prevención mecánica |
|---|---|---|---|---|
| 1. Agrupación robótica Delta de peine / Pick-and-Place guiada por visión (peine de vacío de 2 Delta Sidel Cermex RoboSELEX; celda Delta Sidel Industrial Vision) | RoboSELEX: 80–320 botellas/min (patrones de caja de 3×1 a 8×6); celda pick-and-place Delta guiada por visión: 60–120 tomas/min por manipulador (escalable a 180–360 ppm con EoAT de vacío/mecánico multitoma) | Movimiento continuo sin acumulación: el diferencial de velocidad del transportador aguas arriba espacia los envases; 2 robots Delta superiores accionan cabezales de peine por vacío impresos en 3D (RoboSELEX) o EoAT de vacío/pinza guiado por visión (< 40 ms en x, y, theta) para orientar y agrupar en origen sin mesas de acumulación | 1 min (misma botella, distinta agrupación); 2 min a 2 min 30 s (distinto formato de botella mediante cambio rápido sin herramientas de 2 cabezales de peine de vacío en posición ergonómica de estacionamiento) | Modo de fallo: pérdida de estanqueidad de vacío o deslizamiento del envase durante aceleraciones del robot Delta > 4 g al manipular etiquetas mate texturizadas, botellas húmedas por condensación o bolsas stand-up flexibles con arrugas, provocando caídas en pleno giro y paradas de seguridad ISO 10218-1. Prevención: combine cangilones de peine impresos en 3D ajustados a la forma con ventosas de fuelle de silicona de doble durómetro 30–40 Shore A, dimensione el caudal de vacío Venturi Q_vac >= 1,5–3,0 NL/s por ventosa y verifique botellas húmedas/etiquetadas durante el FAT. |
| 2. Agrupación de movimiento continuo mecánica / por motor lineal (Sidel Cermex CareSelect iTRAK; peine de 4 servos Cermex ProSelex; sinfines de paso continuo) | Cermex CareSelect (Rockwell iTRAK): hasta 400 productos/min; Cermex ProSelex (peine de 4 servos): 80–300 botellas/min (3×1 a 8×6, masa de lote hasta 15 kg); sinfines dobles de paso continuo: 100–350 bpm | CareSelect transporta cada botella individualmente en patines magnéticos independientes de motor lineal (reduciendo el tiempo de contacto por fricción >= 20 veces frente a los sinfines); ProSelex utiliza 4 ejes servo para accionar cangilones de peine conformados; los sinfines de paso dosifican envases rígidos mediante cavidades helicoidales mecanizadas | CareSelect (iTRAK): < 1 min de cambio totalmente automático desde la HMI (cero piezas de cambio); ProSelex: 1 min (agrupación) / 2 min 30 s (formato de botella); sinfines: 20–40 min de cambio de sinfines pesados de Delrin y guías | Modo de fallo: acuñamiento en la hélice del sinfín, roce de etiquetas autoadhesivas húmedas y hundimiento de paredes cuando botellas ligeras de PET/HDPE (< 18–25 g) entran en hélices fijas bajo presión de línea aguas arriba. Prevención: sustituya los sinfines rígidos por patines independientes iTRAK (CareSelect) o peines servo/robóticos sin acumulación (ProSelex / RoboSELEX), y limite la presión de línea del transportador aguas arriba por debajo de 15 N. |
| 3. Agrupación intermitente por rueda de estrella, desviador oscilante y empujador neumático a 90° (entradas estándar de encajadoras de caída / carga lateral) | 40–150 productos/min (empujador neumático de una pista); 120–240 ppm (desviador oscilante multipista + mesa de acumulación de placa muerta) | Los envases se acumulan bajo contrapresión de contacto contra un tope neumático a lo largo de carriles guía paralelos; una vez alcanzado el número de columnas N_cols, un empujador transversal neumático/servo barre la fila 90° hacia una placa muerta | 15–45 min de cambio manual en 8–20 volantes roscados de guías, divisores de carril y placas empujadoras (requiere ajustes por tanteo tras el rearranque) | Modo de fallo: solapamiento o «shingling» (botellas ovaladas/planas que giran de lado y se acuñan entre guías fijas), enganche de cuellos con pistola pulverizadora y vuelcos en dominó durante el impacto del empujador neumático a 90° en envases con H / W_base > 2,8. Prevención: limite las entradas de empujador sobre placa muerta a latas cilíndricas rígidas, tarros o botellas de baja relación de aspecto (H / W_base <= 2,5), e instale encoders e indicadores digitales en todos los husillos de ajuste. |
| 4. Racetrack de alvéolos / cangilones aislados y pulmón de estuchadora para envases flexibles (Sidel Racetrack Collators; nuestra entrada de cangilones LV-180) | Sidel Racetrack Collator: hasta 500 productos/min. Para nuestra entrada de estuchadora, defina las dimensiones del envase, el número de unidades, la orientación y la producción aceptada requerida para que nuestros ingenieros seleccionen la disposición de transferencia. | Los envases flexibles no acumulables (doypacks stand-up de LV-210, bolsas con boquilla de LV-160, barritas en flow pack o sachets/sticks multipista de LV-400Y–980Y) se depositan individualmente en alvéolos aislados indexados por servomotor y se transfieren mediante un empujador retráctil hacia la caja o el estuche plegable | 5–15 min mediante selección de receta servo de paso/alvéolo + guías de ancho de cangilón ajustables o dedos empujadores de liberación rápida | Modo de fallo: fuelles de fondo abombados en bolsas stand-up llenas (doypacks) o aire atrapado en el espacio de cabeza de bolsas almohada que se atascan dentro de cangilones estrechos durante la extracción. Prevención: instale bandas superiores de acondicionamiento/asentamiento por compresión antes de la carga en alvéolos y dimensione el ancho del cangilón con una holgura de +4 a +6 mm sobre el espesor máximo de la bolsa llena. |
¿Qué anunció Sidel el 10 de marzo de 2026 sobre Cermex RoboSELEX y cómo auditar el tiempo de cambio de 1 minuto frente a 2 minutos 30 segundos?
El 10 de marzo de 2026, Sidel anunció que Cermex RoboSELEX realizaría su estreno mundial en feria con demostraciones en vivo en Interpack 2026 (del 7 al 13 de mayo de 2026, pabellón 13, stand B47, Düsseldorf, Alemania), evolucionando a partir de la plataforma anterior Cermex ProSelex presentada en Interpack 2023 (anunciada el 18 de abril de 2023) y reseñada por Packaging Europe el 11 de septiembre de 2026. En su comunicado oficial y en la ficha técnica de su catálogo de máquinas, Sidel define Cermex RoboSELEX como un sistema robótico de entrada y agrupación sin acumulación para líneas de alimentación, cuidado del hogar y cuidado personal (FHPC), destacando explícitamente aceites comestibles, salsas y aderezos, así como envases con forma para hogar y cuidado personal.
Al trasladar el anuncio publicado y la hoja de datos de Sidel a una solicitud de cotización (RFQ) de ingeniería o a un pliego de integración de línea, los ingenieros de compras y proyectos deben auditar cinco límites técnicos concretos:
- 1. Límite entre módulo de entrada y encajadora completa: Aunque la cobertura de prensa especializada (Packaging Europe, 11 de septiembre de 2026) tituló la noticia «Sidel apunta a la flexibilidad y la velocidad con una nueva encajadora», la documentación primaria de ingeniería de Sidel especifica que Cermex RoboSELEX es un sistema de entrada de agrupación de productos diseñado para encajadoras (80 a 320 botellas/min, matrices de lote de 3 × 1 a 8 × 6). Sustituye las mesas de acumulación aguas arriba, los divisores de carril y las mesas giratorias intermedias de orientación, pero debe acoplarse a una encajadora aguas abajo (como una encajadora wrap-around Cermex WB, o una encajadora RSC SW o SB) para armar las planchas de cartón ondulado, cargar el lote agrupado y pegar o precintar la caja de envío.
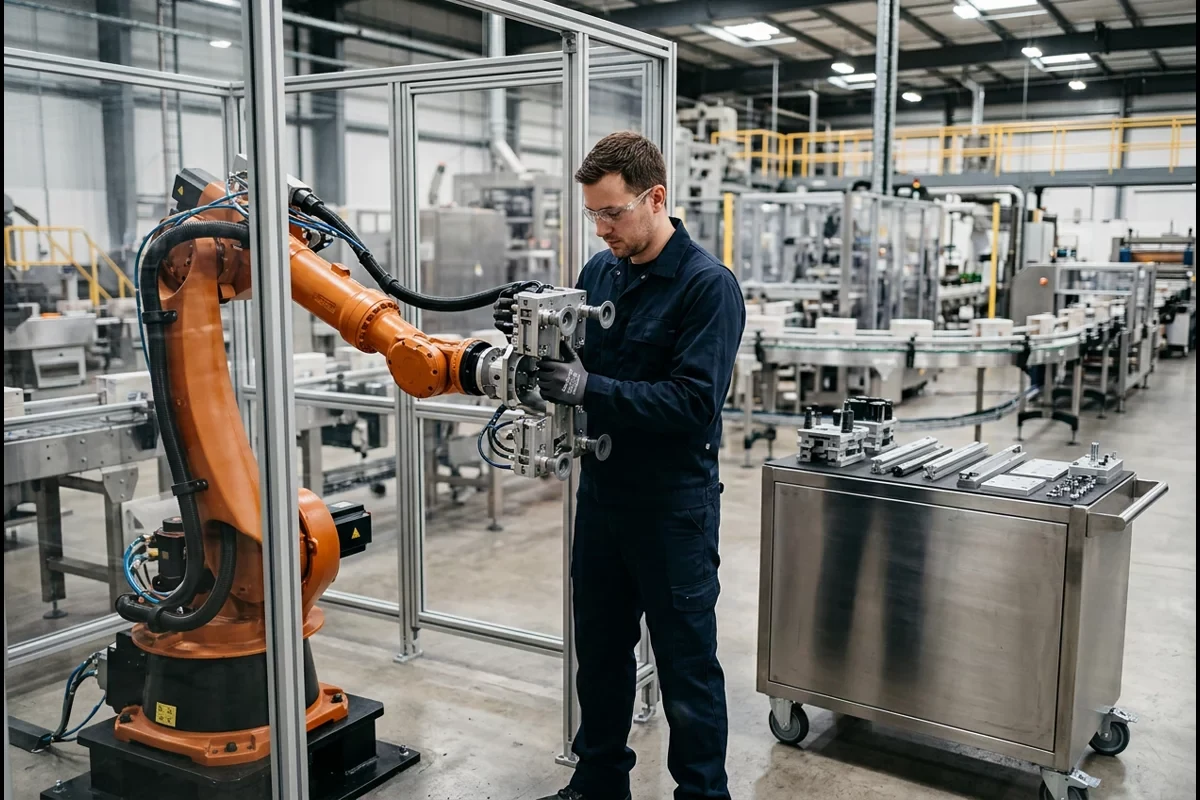
- 2. Peine de vacío con dos robots Delta frente a peine mecánico de cuatro servos (RoboSELEX vs. ProSelex): Mientras que el Cermex ProSelex de 2023 utiliza 4 servomotores en un bastidor apoyado en el suelo para articular cangilones de peine conformados a 80–300 botellas/min (para pesos de lote de hasta 15 kg), el Cermex RoboSELEX de 2026 suspende 2 robots Delta de la parte superior del bastidor (diseño elevado estándar TPM, que deja libre acceso al suelo para baldeo y limpieza de fugas de producto) para accionar 2 cabezales de agarre de peine por vacío con utillaje de agarre impreso en 3D hasta 320 botellas/min.
- 3. Discrepancia de cambio de formato de botella entre 2 minutos y 2 minutos 30 segundos: Tanto la página de producto de Sidel como su comunicado de prensa del 10 de marzo de 2026 indican 1 minuto para cambiar a un patrón de agrupación diferente con la misma botella. Sin embargo, para cambiar a un formato de botella diferente, el comunicado del 10 de marzo de 2026 cita unos 2 minutos, mientras que la página oficial de especificaciones de la máquina Cermex RoboSELEX registra 2 minutos 30 segundos (2 min 30 s). Durante un cambio de formato de botella, los dos robots Delta se estacionan a una altura ergonómica para el operador de modo que los 2 cabezales de peine por vacío puedan intercambiarse mediante cierres rápidos sin herramientas (alojados en un cajón interno opcional de utillaje), acompañados de ajustes manuales sencillos o motorizados opcionales de las guías del transportador aguas arriba.
- 4. Física de eliminación de pucks en botellas «transportables pero no acumulables»: Sidel señala que Cermex RoboSELEX realiza la orientación del lote en el origen (eliminando mesas giratorias intermedias) y «ofrece la posibilidad de eliminar el uso de pucks al trabajar con botellas con forma transportables pero no acumulables». En la física de líneas de envasado, una botella transportable pero no acumulable puede mantenerse en pie y avanzar en fila única sobre una banda transportadora cuando va aislada (espaciada por la variación de velocidad de la banda aguas arriba), pero vuelca, se acuña o se solapa si se permite que las botellas entren en contacto y se acumulen bajo contrapresión de línea. Los envases con bases tan estrechas o redondeadas que no pueden mantenerse de pie ni siquiera sobre una banda lisa en movimiento siguen necesitando pucks hasta ser capturados por el agrupador.
- 5. Visión 2D integrada y control fotográfico de lotes por IA: Cermex RoboSELEX incorpora un sistema de visión 2D con análisis fotográfico mediante IA para verificar el lote, complementando el sistema independiente Industrial Vision System de Sidel (que extrae las coordenadas (x, y, θ) del envase en < 40 milisegundos por objeto en dos caras a 120 productos/min).
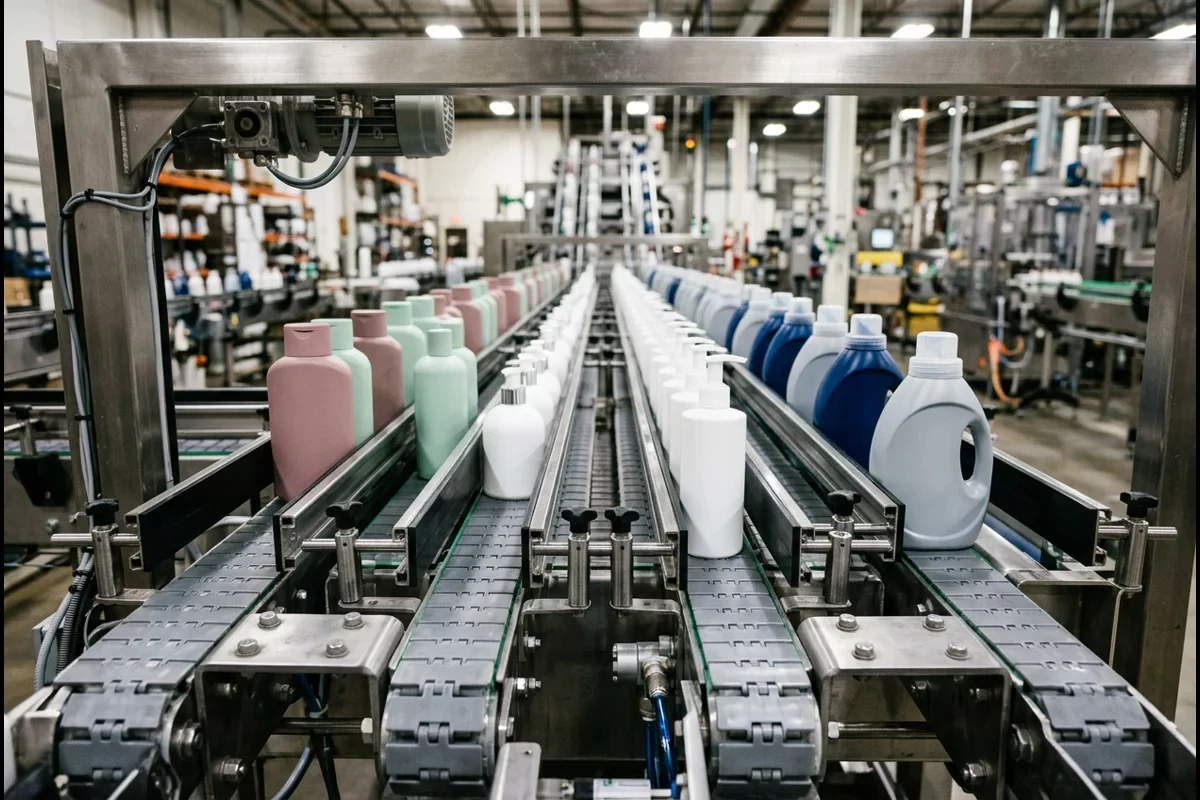
| Modelo agrupador Sidel Cermex y referencia de lanzamiento | Velocidad publicada, matriz de lote y carga útil nominal | Tiempo de cambio publicado y alcance mecánico | Riesgo dominante de especificación y prevención en la RFQ |
|---|---|---|---|
| Cermex RoboSELEX (anunciado el 10 de marzo de 2026 para Interpack del 7 al 13 de mayo de 2026) | 80–320 botellas/min; patrones de caja de 3×1 (3 unidades) a 8×6 (48 unidades); 2 robots Delta suspendidos + 2 cabezales de peine por vacío con utillaje impreso en 3D + control de lote por visión 2D con IA | Misma botella / nueva agrupación: 1 min; Nuevo formato de botella: 2 min 30 s (página de producto) frente a ~2 min (comunicado de prensa); guías aguas arriba manuales o motorizadas opcionales | Riesgo: dar por garantizados los 320 bpm y la eliminación de pucks en cualquier geometría de botella y asumir que el reajuste manual de guías concluye dentro de los 2 min 30 s del cambio de peines del robot. Prevención: especifique guías motorizadas opcionales aguas arriba en la RFQ, defina el cronómetro SMED desde la última caja buena A hasta la primera caja aceptada B, y pruebe botellas llenas reales para verificar la estabilidad en banda sin pucks. |
| Cermex ProSelex (lanzado el 18 de abril de 2023 en Interpack 2023) | 80–300 botellas/min; patrones de caja de 3×1 a 8×6; carga útil de lote hasta 15 kg; 4 servomotores que articulan cangilones de peine conformados; compatible con OMAC / PackML y frenado regenerativo | Misma botella / nueva agrupación: 1 min; Nuevo formato de botella: 2 min 30 s (combinación de ajustes manuales sencillos y motorizados) | Riesgo: superar el límite de masa total de lote de 15 kg en grandes agrupaciones de 8×6 de aceite comestible o detergente, u omitir la reducción de velocidad por inercia dinámica en envases pesados de vidrio/HDPE. Prevención: calcule la masa bruta del lote (M_batch = N_rows N_cols m_bottle <= 15 kg) y solicite la curva servo de reducción de velocidad frente a carga útil. |
| Cermex CareSelect (entrada de motor lineal Rockwell Automation iTRAK) | Hasta 400 productos/min; patines magnéticos independientes de motor lineal que manejan cada botella de forma individual (reduce el tiempo de contacto por fricción >= 20 veces frente a sinfines de paso continuo); orientación dinámica a 90° | Menos de 1 minuto (< 1 min) de cambio totalmente automático desde la HMI con cero ajustes mecánicos, cero herramientas y cero piezas de formato | Riesgo: especificar un sistema de peine con piezas de formato cuando una línea de cuidado personal o licores de alta mezcla realiza >= 8–12 tiradas cortas de SKU al día que requieren cambios sin piezas en menos de un minuto. Prevención: compare los límites de paso de los patines iTRAK frente al coste del utillaje de peines impresos en 3D en toda su cartera de SKU a 5 años. |
| Sidel Industrial Vision System y Racetrack Collators (envasado flexible y blando) | Industrial Vision: 120 productos/min por celda robótica (captura de coordenadas en 2 caras en < 40 ms); Racetrack Collators: hasta 500 productos/min en alvéolos aislados indexados por servomotor con empujador lanzadera | Vision: entrenamiento de recetas offline/online desde HMI; Racetrack: cambio rápido de tamaño en cadenas de alvéolos de simple/doble eje para encajadoras RSC o wrap-around | Riesgo: intentar agrupar bolsas stand-up flexibles (doypacks), bolsas con boquilla o bolsas flow pack en una entrada de peine o sinfín para botellas rígidas donde los fuelles blandos se deforman. Prevención: dirija las bolsas flexibles (LV-210 / LV-160) hacia racetracks de alvéolos servo aislados, celdas Delta de vacío guiadas por visión o transportadores de cangilones de estuchadora horizontal. |
¿Qué cuatro decisiones de aplicación guían la selección del sistema de agrupación?
Defina la capacidad de recuperación, la estabilidad del envase, el agarre y los cambios de formato utilizando el producto real y el programa de producción.
Capacidad de recuperación: utilice la producción aceptada aguas arriba, el patrón de paradas y la capacidad del pulmón para acordar la velocidad aguas abajo. Calcule los ciclos del robot a partir de las unidades manipuladas por toma y del ciclo de aplicación medido; seleccione cualquier margen de sobrevelocidad con el integrador.
Estabilidad del envase: pruebe envases llenos, cerrados y etiquetados en la transferencia propuesta. Incluya bases estrechas, cierres descentrados y niveles de llenado variables. La geometría ayuda a identificar riesgos, pero la prueba real de manipulación decide las guías y el método de acumulación.
Agarre: pruebe el producto lleno, el acabado de la etiqueta, la condensación y las arrugas de la bolsa con el utillaje seleccionado. El integrador selecciona el vacío, el material de la ventosa, el soporte y el movimiento a partir de la carga real y la evaluación de riesgos.
Cambios de formato: defina el cronómetro desde el último envase aceptado de un formato hasta el primer envase aceptado del siguiente. Incluya utillaje, guías, recetas y verificaciones de rearranque, y registre el tiempo para su secuencia de formatos.
¿Cómo se calculan el número requerido de robots Delta (N_robots), el caudal de cajas (Q_cases/min) y la pérdida de OEE por cambios de formato?
Las velocidades nominales anunciadas para un agrupador (hasta 320 botellas/min en Cermex RoboSELEX o hasta 120 tomas/min en un robot Delta guiado por visión) no pueden trasladarse directamente a un balance de línea sin calcular las unidades capturadas por ciclo de robot (n_items/pick), el factor de sobrevelocidad de recuperación aguas arriba (k_surge) y el número de envases por caja de envío (N_pack = N_rows · N_cols · N_layers).
1. Fórmula cuantitativa de capacidad de toma de la celda robótica y número de manipuladores (N_robots)
Calcule una primera estimación del número de robots a partir de la cadencia de producto, el margen de planificación seleccionado, las unidades por toma y la cadencia sostenida del ciclo de aplicación. A continuación, el integrador verifica el movimiento, la carga y los tiempos de transferencia.
N_robots = ⌈ (Q_products/min · k_surge) / (n_items/pick · R_cycles/min) ⌉, ; Q_cases/min = (Q_products/min) / (N_rows · N_cols · N_layers)
Ejemplo de dimensionamiento de celda: 240 productos/min × factor de planificación de sobrevelocidad de 1,20 = 288 productos/min. Con una unidad/toma y 90 ciclos/min, ceil(288 ÷ 90) = 4 robots; con dos unidades/toma y 75 ciclos/min, ceil(288 ÷ 150) = 2. Una caja de 12 unidades a la velocidad nominal de 240 productos/min requiere 20 cajas/min. Valide el utillaje seleccionado y la secuencia de manipulación con el integrador del sistema.
2. Fórmula de pérdida de disponibilidad OEE por falta de alimentación secundaria, atascos de botellas y cambios de formato (Δ OEE_avail)
Cuando un agrupador de fin de línea se detiene para un cambio manual de guías (t_chg,mech) o acuña una botella ligera con forma dentro de un sinfín o divisor de carriles (N_jam,day · t_clear), el pulmón aguas arriba se llena en 30–90 segundos y obliga a la llenadora primaria, tapadora y etiquetadora a entrar en estado OMAC PackML Held / Suspended. El tiempo de inactividad diario ahorrado (T_loss,day) y la ganancia neta de disponibilidad OEE de la línea (Δ OEE_avail sobre el tiempo de turno programado T_sched,day) se rigen por:
T_loss,day = N_chg,day · (t_chg,mech - t_chg,robo) + (N_jam,mech · t_clear,mech - N_jam,robo · t_clear,robo), ; Δ OEE_avail = (T_loss,day) / (T_sched,day) × 100%
Cálculo de disponibilidad: cuatro cambios de formato diarios reducidos de 30 a 2,5 minutos recuperan 110 minutos/día. Una reducción adicional de 34 minutos/día en el despeje de atascos recupera un total de 144 minutos/día. Sobre 960 minutos programados, esto representa 15 puntos porcentuales de disponibilidad, o 600 horas de producción a lo largo de 250 días operativos.
¿Cómo se comparan la mano de obra de encajado manual, las paradas por roce/atasco en guías mecánicas y la agrupación robótica en un balance operativo a 5 años?
Compare el alcance del equipamiento, el personal directo, las horas de cambio de formato y atascos, la merma por roce de envases, el utillaje de formato y las piezas de desgaste bajo el mismo programa de producción a dos turnos (4.000 h/año, 212M de envases totales en 5 años).
TCO_5yr = C_capex + 5 × (C_labor,yr + C_downtime,yr + C_scrap+parts,yr + C_maint,yr)
| Componente operativo y de TCO | Escenario A: Agrupación y encajado manual (4 operadores/turno × 2 turnos) | Escenario B: Entrada agrupadora mecánica tradicional con sinfín de paso y guías manuales | Escenario C: Entrada agrupadora robótica sin acumulación de peine / Delta con visión (clase RoboSELEX) | Riesgo dominante de TCO y mitigación de ingeniería |
|---|---|---|---|---|
| Alcance inicial de entrada de agrupación e integración (C_capex, excluyendo formadora/selladora de cajas aguas abajo) | Mesas rotativas de acumulación en acero inoxidable, pistas de rodillos y puestos ergonómicos de encajado manual | Divisor multipista de tablillas, sinfines dobles de Delrin, empujador neumático a 90° y juegos iniciales de sinfines mecanizados para 4 SKU | Peine robótico de 2 Delta o celda Delta guiada por visión, bandas de velocidad diferencial, visión 2D y 4 juegos de peines EoAT impresos en 3D | Alcance omitido: obtenga cotizaciones separadas para el módulo de agrupación, la encajadora aguas abajo y la integración de línea. |
| Mano de obra directa de fin de línea y cambios de formato a 5 años (2 turnos, 4.000 h/año) | 8,0 FTE de encajadores manuales en 2 turnos (160.000 horas-operador en 5 años para sostener 200 ppm a ~25 ppm por persona) | 1,5 FTE de operador de línea + asistencia mecánica durante cuatro cambios manuales de guías/sinfines de 30 min al día (30.000 horas-hombre en 5 años) | 0,75 FTE de operador compartido de fin de línea (15.000 horas-hombre en 5 años; cambio rápido sin herramientas de peines en 1–2,5 min por un solo operador) | Base de mano de obra: registre la dotación actual, las tareas ergonómicas y la producción sostenida antes de estimar las horas de trabajo ahorradas. |
| Horas de parada por cambios de formato y atascos a 5 años (valoradas al coste horario de línea de su planta) | 1.000 h en 5 años (200 h/año de microparadas cuando el encajado manual no absorbe picos de 200 ppm de la línea primaria) | 3.250 h en 5 años (650 h/año perdidas en cuatro cambios de 30 min/día + 36 min/día de atascos por acuñamiento y solapamiento de botellas) | 250 h en 5 años (50 h/año en cuatro cambios de 2,5 min/día + mínimas paradas de 2 min/día — recupera 600 h/año frente al Escenario B) | Verificación del cambio: cronometre el ajuste de guías, el cambio de utillaje y el rearranque hasta la primera caja buena para cada formato. |
| Merma por roce de envases/etiquetas a 5 años y adiciones de utillaje para nuevos SKU (2 nuevos SKU/año = 10 SKU en 5 años) | ~0,25 % de envases caídos/abollados y cajas mal orientadas por fatiga manual (~530.000 envases afectados en 5 años); cero utillaje de formato | ~1,1 % de roce de etiquetas húmedas/botellas en sinfines (~2,33M de envases rozados) + 10 nuevos juegos mecanizados de sinfines Delrin y guías en 5 años | < 0,12 % de merma sin contacto/baja fricción (< 254.000 envases) + 10 nuevos cabezales de peine por vacío impresos en 3D en 5 años | Utillaje y merma: obtenga precios unitarios y plazos de entrega del proveedor para cada nuevo formato de envase y mida el roce de etiquetas durante el FAT. |
| Mantenimiento preventivo a 5 años, ventosas/bandas y repuestos servo | Únicamente tiras de desgaste de transportadores y rodamientos de rodillos | Cilindros neumáticos, guías de empujador, cadenas de transmisión de sinfines y guías de desgaste de UHMW a lo largo de 20.000 horas de marcha | Kits de rótulas/brazos de carbono de robots Delta, cartuchos generadores de vacío, ventosas de silicona e iluminación LED de visión | Presupuesto de mantenimiento: obtenga el calendario de piezas de desgaste del OEM y cotice los kits de repuestos recomendados para 2 y 5 años. |
| Conclusión de balance operativo y retorno a 5 años (balance operativo a 5 años) | Menor desembolso inicial en equipos, pero 160.000 horas de mano de obra manual y 1.000 h de microparadas dominan el coste operativo a 5 años | Pierde 3.250 horas de producción (650 h/año) por cambios manuales de sinfines/guías y atascos de botellas, además de 10 juegos de sinfines mecanizados | Recupera 3.000 horas de producción en 5 años frente a los sinfines mecánicos, reduce la dotación a 0,75 FTE y sustituye sinfines mecanizados por peines impresos en 3D | Multiplique las horas de mano de obra, las horas de línea recuperadas, las mermas y los juegos de utillaje por las tarifas de su planta y las ofertas de proveedores para calcular el retorno exacto. |
¿Cómo rigen ISO 10218-1, OMAC PackML (ISA-TR88.00.02) y ASTM D4169 la integración entre línea primaria y secundaria y la verificación FAT?
Un agrupador robótico sin acumulación (Sidel Cermex RoboSELEX) o una entrada de motor lineal (Cermex CareSelect) no puede operar como una isla aislada. Dado que elimina las grandes mesas de acumulación por contacto entre la línea primaria y la encajadora, el control de velocidad de sus transportadores, la etiquetadora de botellas o la llenadora de bolsas prefabricadas aguas arriba, y la encajadora o estuchadora horizontal aguas abajo deben sincronizarse bajo un único Documento de Control de Interfaces (ICD) regido por normas internacionales de seguridad, control y ensayos de transporte.
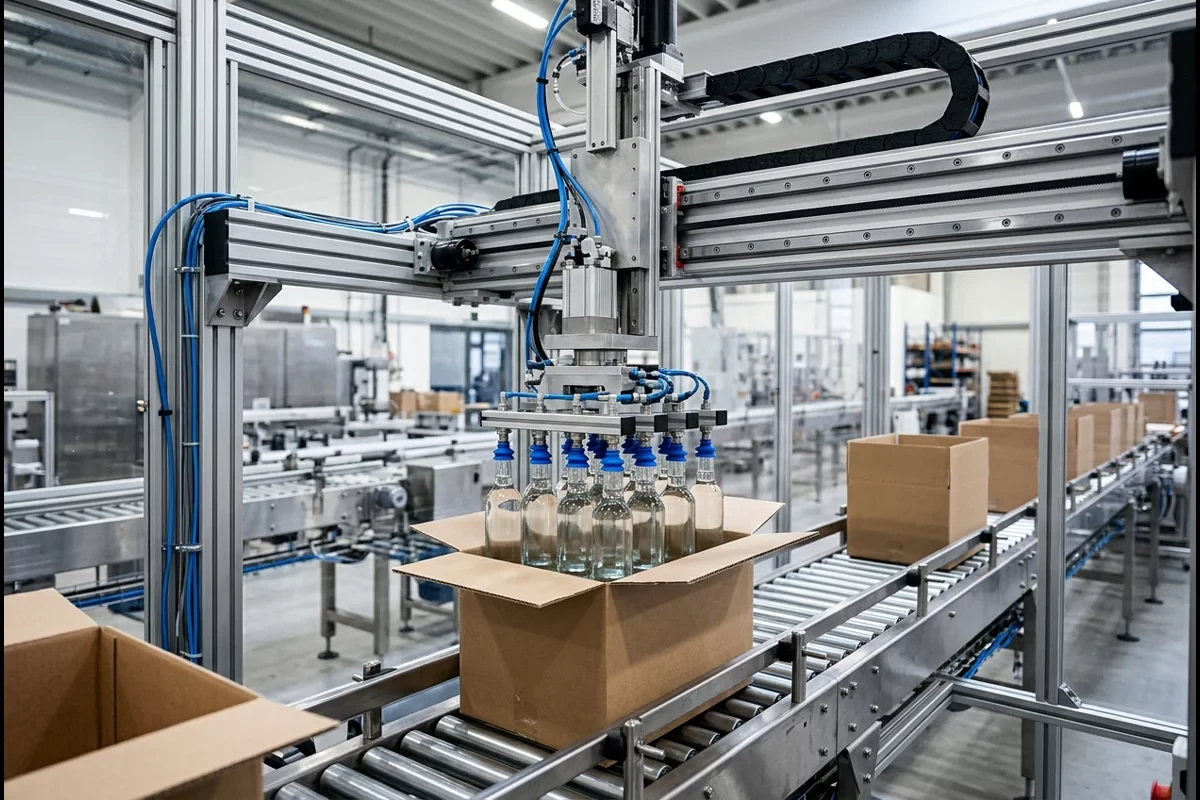
Utilice la lista de verificación de instalación en planta y formación de operadores, la guía de compra de máquinas etiquetadoras de botellas y nuestro protocolo de preparación de pruebas con muestras para verificar los cuatro límites entre línea primaria y secundaria durante las Pruebas de Aceptación en Fábrica (FAT):
| Límite de integración o compuerta de cumplimiento | Norma rectora y arquitectura de control | Controles FAT específicos del proyecto | Modo de fallo de integración dominante y prevención de ingeniería |
|---|---|---|---|
| 1. Decoración de envases primarios y descarga de llenado aguas arriba (etiquetadora de botellas / llenadora de bolsas → banda de entrada del agrupador) | Etiquetadora de botellas planas/ovaladas de cuidado personal, etiquetadora multicara de aceite comestible, túnel de funda retráctil (shrink-sleeve) o llenadora de bolsas LV-210 / LV-160 aguas arriba descargando sobre un transportador de paso de velocidad diferencial | Acuerde la altura y holgura de transferencia, el soporte del envase, la condición superficial y los requisitos de asentamiento de la etiqueta con los proveedores de equipos. | Las etiquetas pueden desplazarse o rozarse durante la transferencia: pruebe envases llenos y etiquetados, incluidas condiciones húmedas o refrigeradas, y seleccione secado o recorrido adicional cuando sea necesario. |
| 2. Sincronización de estados de máquina y velocidad entre múltiples proveedores (handshake OMAC PackML ISA-TR88.00.02) | Acuerde el protocolo de comunicación, los estados de máquina, el comportamiento de parada/rearranque y la coordinación de velocidades entre proveedores. | Deceleración suave en curva S del transportador (< 0,15 g) durante transiciones Suspended / Held de la encajadora aguas abajo; reindexación automática del paso al rearrancar con cero botellas volcadas y cero cajas incompletas | Las paradas bruscas pueden volcar los envases: evalúe la secuencia de deceleración y rearranque con muestras reales de producción llenas. |
| 3. Seguridad de celda robótica industrial y acceso ergonómico SMED (ISO 10218-1 / ISO 10218-2 frente a ISO/TS 15066) | Evaluación de riesgos del sistema, resguardos, accesos y controles de seguridad seleccionados por el integrador del sistema robótico para la aplicación instalada. | Verifique el procedimiento aprobado de acceso seguro y cambio de utillaje, el comportamiento de parada y los controles de rearranque antes de cronometrar el tiempo de cambio de formato. | Acceso inseguro durante cambios de utillaje: utilice los resguardos validados y el procedimiento de aislamiento del integrador para dicha tarea. |
| 4. Compuerta de carga de cajas aguas abajo e integridad en tránsito de distribución (ASTM D4169 / ISTA 3A) | Seleccione los ensayos de distribución para la caja llena real y la ruta de expedición. | Acuerde los criterios de cierre, daños y manipulación con el equipo de calidad y el proveedor de embalaje. | Roce o daño de envases en tránsito: evalúe la caja embalada antes de modificar separadores, pucks o dimensiones de la caja. |
Cuando su proyecto de envasado incluya llenado primario aguas arriba, embolsado, etiquetado de envases o estuchado comercial en cartón plegable —como una etiquetadora automática de botellas planas de champú y cuidado personal, etiquetadora de frascos cosméticos y lociones, etiquetadora de botellas cuadradas de aceite comestible, línea de embotellado y etiquetado multicara de aceite comestible, línea de etiquetado de alta precisión para botellas de salsa, línea de etiquetado shrink-sleeve de alta velocidad, llenadora de bolsas prefabricadas o con boquilla (pesaje/llenado LV-210, llenadora por boquilla de detergente líquido de 2 kg–5 L LV-160 o llenadora CIP de bolsas de salsa), o una estuchadora horizontal de cartón plegable aguas abajo (LV-180, estuchadora de tabletas de chocolate o estuchadora de frascos y blísteres LV-GS150)—, envíe los planos de sus envases, la velocidad de línea objetivo y el layout mediante nuestra lista de verificación del proyecto. Nuestros ingenieros revisan el equipamiento primario y de estuchado, el diseño de transferencia y las señales de control con el proveedor de sistemas seleccionado.
Preguntas frecuentes sobre Sidel Cermex RoboSELEX, agrupación de botellas/bolsas e integración de línea
¿Es Sidel Cermex RoboSELEX una encajadora completa o un sistema de entrada de agrupación aguas arriba?
Cermex RoboSELEX es un sistema robótico de entrada y agrupación de botellas aguas arriba, no una encajadora completa. Anunciado por Sidel el 10 de marzo de 2026 para su estreno en Interpack 2026 (del 7 al 13 de mayo de 2026, Düsseldorf), se sitúa entre el transporte de botellas en fila única aguas arriba y una encajadora aguas abajo (Cermex WB wrap-around, o encajadora RSC SW o SB). Utiliza 2 robots Delta suspendidos que accionan 2 cabezales de agarre de peine por vacío con utillaje impreso en 3D para espaciar, orientar y agrupar envases con forma a 80 a 320 botellas/min en patrones de caja de 3 × 1 a 8 × 6, mientras que el armado de la caja, la carga del lote en la caja de cartón ondulado y el sellado de solapas los realiza la encajadora aguas abajo.
¿Por qué los documentos de RoboSELEX de Sidel indican tanto 2 minutos como 2 minutos 30 segundos para el cambio de formato de botella?
Tanto el comunicado de prensa de Sidel para Interpack del 10 de marzo de 2026 como su página oficial de especificaciones de la máquina Cermex RoboSELEX indican 1 minuto al cambiar a un patrón de agrupación diferente de la misma botella. Para cambiar a un formato de botella diferente, el comunicado de prensa indica unos 2 minutos, mientras que la página oficial de especificaciones de producto indica 2 minutos 30 segundos (2 min 30 s). Solicite a Sidel que concilie estas cifras para los formatos de botella propuestos y que especifique qué incluye la medición del cambio de formato. Registre el objetivo acordado en la RFQ y en el protocolo FAT, incluidas las guías motorizadas opcionales del transportador aguas arriba y los ajustes manuales de barandillas.
¿En qué se diferencia Cermex RoboSELEX de Cermex ProSelex y Cermex CareSelect (iTRAK)?
Cermex RoboSELEX (80–320 botellas/min, lotes de 3 × 1 a 8 × 6) utiliza 2 robots Delta suspendidos del bastidor superior que accionan 2 cabezales de peine por vacío de liberación rápida con utillaje impreso en 3D y control de lote por visión 2D con IA en un flujo continuo sin acumulación. Cermex ProSelex (lanzado en abril de 2023, 80–300 botellas/min, masa de lote de hasta 15 kg) emplea 4 servomotores en un bastidor apoyado en el suelo para articular cangilones de peine conformados (1 min para agrupación / 2 min 30 s para cambio de formato). Cermex CareSelect (hasta 400 productos/min) utiliza patines independientes de motor síncrono lineal iTRAK de Rockwell Automation para transportar cada botella individualmente, reduciendo el tiempo de contacto por fricción en >= 20× frente a los sinfines de paso continuo y logrando cambios totalmente automáticos sin herramientas desde la HMI en < 1 minuto con cero piezas de cambio.
¿Qué significa en la práctica «eliminación de pucks en botellas con forma transportables pero no acumulables»?
Una botella transportable pero no acumulable es un envase asimétrico, cónico, ahusado o con pistola pulverizadora (habitualmente con una relación de aspecto entre altura y ancho de base H / W_base > 2,8) que puede mantenerse en pie sobre una banda transportadora en movimiento cuando avanza aislado en fila única, pero que se acuña, se solapa o vuelca en efecto dominó si las botellas se tocan bajo contrapresión de acumulación por contacto. Dado que Cermex RoboSELEX espacia las botellas mediante variación de velocidad del transportador aguas arriba sin mesa de acumulación y orienta los lotes en origen, puede eliminar los pucks plásticos de transporte (puck removal) en envases dinámicamente estables cuando van separados entre sí; en cambio, los viales o frascos inestables que no pueden sostenerse sobre una banda en movimiento ni siquiera aislados siguen requiriendo pucks.
¿Cómo se dimensionan los agrupadores robóticos pick-and-place o de peine para bolsas stand-up flexibles (doypacks) y sachets?
Utilice el ciclo de toma validado por el integrador y el utillaje seleccionado con las bolsas reales. Calcule las unidades por toma, la producción aceptada requerida y un margen de recuperación específico para el proyecto, y pruebe a continuación el agarre, la transferencia y la secuencia de carga en caja o estuche aguas abajo.
¿Cuál es la diferencia entre un agrupador de botellas/bolsas, una estuchadora horizontal y una encajadora?
Un agrupador (Cermex RoboSELEX, CareSelect o Racetrack) espacia, orienta y agrupa envases primarios sueltos en un patrón de varias filas (3 × 1 a 8 × 6). Una estuchadora horizontal o vertical (LV-180 / LV-GS150) arma estuches plegables planos de cartulina impresa (250–400 g/m²), introduce bolsas primarias, blísteres o frascos, y cierra las solapas por inserción o con adhesivo hot-melt para crear una unidad de venta al detal. Una encajadora (case packer) arma cajas de envío de cartón ondulado (planchas RSC o wrap-around), carga ya sea botellas primarias agrupadas o estuches comerciales plegables agrupados, y sella la caja maestra exterior para su paletizado (guía del paletizador FANUC CRX-30iA).
Consulte su aplicación con LINEVO.
Consulte su alcance de envasado primario y estuchado