
في هذه الصفحة
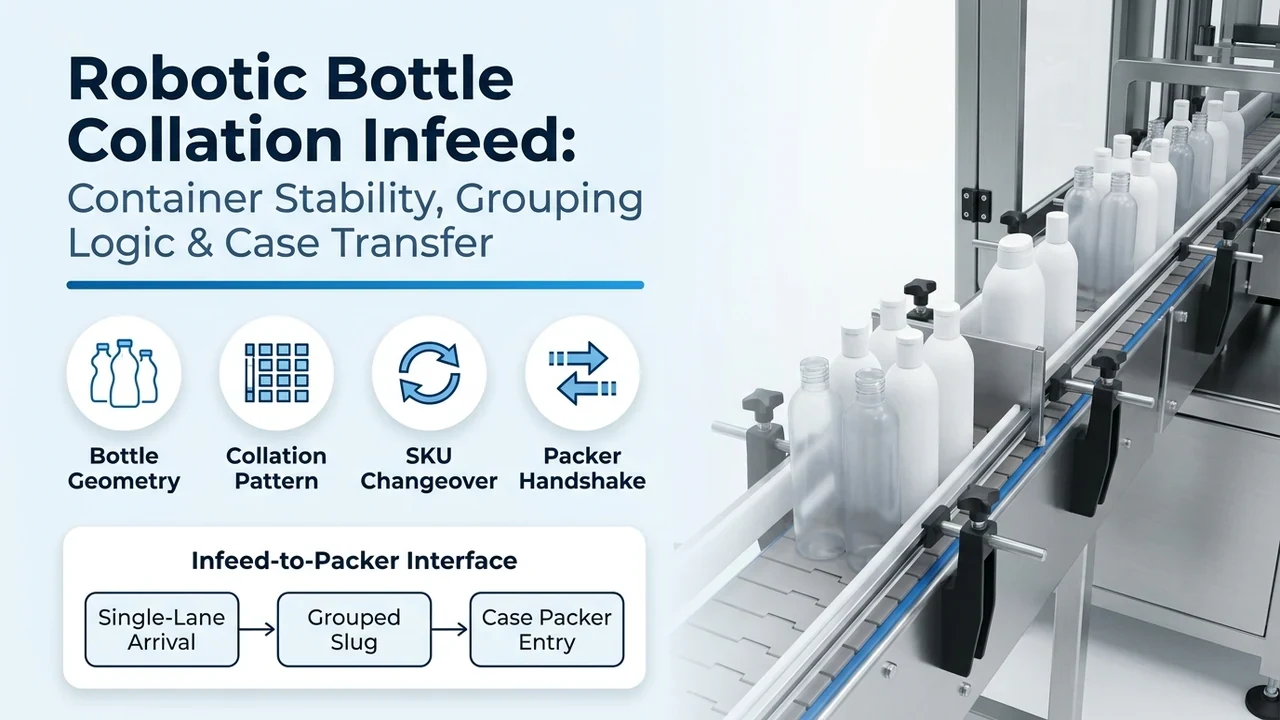
يتعلق إعلان شركة Sidel عن نظام Cermex RoboSELEX بوحدة التغذية والتجميع الواقعة بين نقل العبوات وتحميل الصناديق. استخدم مواصفات الوحدة المنشورة لمراجعة مناولة الزجاجات وأنماط التجميع وتغييرات المقاسات. وينسق مهندسونا معدات التعبئة والأكياس والملصقات والكرتنة القبلية مع المعدات البعدية المختارة، بما يشمل مخططات النقل وإشارات التحكم.
تجمّع وحدة Cermex RoboSELEX العبوات لتغذية آلة تعبئة الصناديق اللاحقة. افصل في خريطة العملية بين وحدة التجميع، ومعدات تحميل الصناديق، ومعدات التعبئة الأولية القبلية كوظائف خط مستقلة. يختار فريقنا تكوين التعبئة والأكياس والملصقات والكرتنة، ويراجع مخرجات التفريغ والتجميع المرحلي وإشارات التحكم مع مورد النظام الذي تختاره.
| المعيار الهندسي | خط الأساس Sidel Cermex RoboSELEX (تغذية مشطية روبوتية بروبوتَي Delta) | مجمّعات Sidel الشقيقة (CareSelect iTRAK / ProSelex / Vision / Racetrack) ونطاق التعبئة الأولية القبلية |
|---|---|---|
| حدود المعدات ووظيفة التغليف | وحدة تغذية وتجميع زجاجات روبوتية قبلية لآلات تعبئة الصناديق (تباعد العبوات وتضبط الخطوة وتوجهها من المصدر وتجمعها في دفعات؛ لكنها لا تنصب أو تحمّل أو تغلق صناديق الكرتون المضلع) | تغذي أنظمة Sidel CareSelect / ProSelex / Racetrack آلات تعبئة الصناديق Cermex WB/SW/SB اللاحقة؛ بينما نورد نحن معدات وضع الملصقات على الزجاجات، وتعبئة السوائل/المعاجين، وتعبئة الأكياس الجاهزة/ذات الفوهة، والكرتنة الثانوية في العلب القابلة للطي |
| الإنتاجية الإجمالية الاسمية ومصفوفة الدفعات | 80 إلى 320 زجاجة/دقيقة (منتج/دقيقة)؛ مصفوفات تجميع الصناديق من 3 × 1 (3 وحدات) حتى 8 × 6 (48 وحدة)، حسب مساحة قاعدة العبوة والخطوة | Cermex ProSelex: 80–300 زجاجة/دقيقة (دفعات حتى 15 كجم)؛ Cermex CareSelect (iTRAK): حتى 400 منتج/دقيقة؛ Sidel Industrial Vision Delta: 120 منتج/دقيقة (زمن استجابة الرؤية < 40 مللي ثانية)؛ مجمّع جيوب Racetrack (الأكياس المرنة): حتى 500 منتج/دقيقة |
| الحركية وأدوات نهاية الذراع (EoAT) | روبوتا Delta معلقان علويًا (تصميم TPM علوي يترك أرضية الخط خالية تمامًا للنظافة وإزالة التسربات) يقودان رأسي إمساك مشطيين بالتفريغ سريعي الفك مع أدوات مطبوعة ثلاثية الأبعاد وجيوب مشطية مشكلة | ProSelex: 4 محركات سيرفو تحرك جيوبًا مشطية مشكلة (مع استعادة طاقة الكبح المتجدد)؛ CareSelect: عربات مغناطيسية مستقلة على قضبان متزامنة خطية Rockwell iTRAK (تقلل زمن احتكاك الزجاجة >= 20 مرة مقارنة بالحلزونات اللولبية المستمرة) |
| سلوك التراكم وحدود الاستغناء عن حوامل القاعدة (Pucks) | تغذية بحركة مستمرة خالية من التراكم تستخدم فرق سرعة الناقل القبلي لمباعدة المنتجات وضبط خطوتها؛ وتتيح إمكانية الاستغناء عن حوامل النقل (Pucks) للزجاجات المشكلة القابلة للنقل وغير القابلة للتراكم في قطاعات الأغذية والعناية المنزلية والشخصية (FHPC) | تتطلب ثباتًا كافيًا لقاعدة العبوة للسير في صف واحد على السير عند عزلها؛ بينما لا تزال القوارير غير المستقرة للغاية تتطلب حوامل Pucks، في حين تستخدم الأكياس القائمة المرنة (LV-210 / LV-160) رؤوس Delta بالتفريغ موجهة بالرؤية أو جيوب Racetrack معزولة |
| زمن تغيير المقاس ونمط التجميع (فحص SMED) | نفس الزجاجة بنمط تجميع مختلف: دقيقة واحدة؛ شكل زجاجة مختلف: دقيقتان و30 ثانية في صفحة منتج Sidel مقابل «نحو دقيقتين» في بيان معرض Interpack بتاريخ 10 مارس 2026 (إيقاف مريح لتبديل مشطي التفريغ + ضبط يدوي/آلي اختياري للموجهات) | Cermex ProSelex: دقيقة واحدة (التجميع) / دقيقتان و30 ثانية (شكل الزجاجة)؛ Cermex CareSelect (iTRAK): < دقيقة واحدة لتغيير أوتوماتيكي بالكامل بلا أدوات من شاشة HMI ودون أي قطع غيار للمقاسات |
| الفحص بالرؤية والتحقق من الدفعات | نظام رؤية ثنائي الأبعاد مدمج مع تحليل صور مدعوم بالذكاء الاصطناعي للتحقق من اكتمال الدفعة واتجاهها قبل النقل إلى آلة تعبئة الصناديق | يستخرج نظام Sidel Industrial Vision إحداثيات (x, y, theta) أثناء الحركة في < 40 مللي ثانية لكل جسم (من جانبين)، متحققًا من وجود الغطاء وموضع الملصق/كود التاريخ والتشوه الهندسي للأكياس المرنة |
| معايير السلامة والتحكم والتحقق من النقل | سياج حماية محيطي للروبوتات الصناعية ISO 10218-1 / ISO 10218-2 وتوقف آمن مراقب ثنائي القناة؛ نموذج حالات OMAC PackML (ISA-TR88.00.02)؛ اختبارات نقل الصناديق ASTM D4169 / ISTA 3A | تعمل روبوتات Delta العلوية فائقة السرعة (بتسارع > 4g) داخل حواجز حماية متشابكة (ISO 10218-1)، على خلاف مرصصات الطبالي التعاونية المحددة القوة والقدرة وفق ISO/TS 15066 (FANUC CRX-30iA) |
كيف يقارن نظام Sidel Cermex RoboSELEX مع المجمّعات الميكانيكية مستمرة الحركة، والتجميع المتقطع بالعجلة النجمية/الدافع، والتخزين المرحلي الموجه بالرؤية للأكياس والزجاجات؟
نظام تغذية وتجميع المنتجات هو وحدة الواجهة الكهروميكانيكية الواقعة بين نقل العبوات الأولية في صف واحد (القادمة من آلة تعبئة السوائل، أو إغلاق الأغطية، أو آلة وضع الملصقات على الزجاجات، أو ماكينة الأكياس الجاهزة) وبين محطة التحميل في آلة تعبئة الصناديق الثانوية أو التغليف الانكماشي. وتتمثل مهمته الميكانيكية الوحيدة في معايرة العبوات الأولية ومباعدتها (ضبط الخطوة) وتوجيهها وتجميعها في دفعة متعددة الصفوف والأعمدة (مثل مصفوفة 3 × 2 أو 4 × 3 أو 8 × 6) بالتزامن مع قضبان الدفع أو رأس التحميل في آلة تعبئة الصناديق اللاحقة. ومن الضروري إدراك أن وحدة تغذية التجميع ليست آلة تعبئة صناديق كاملة (التي تنصب صناديق الكرتون المضلع RSC أو Wrap-around وتُدخل الدفعة المجمعة وتغلق الألسنة بالغراء أو الشريط اللاصق)، كما أنها تختلف عن آلة الكرتنة الأفقية الأولية (التي تحمّل الأكياس أو الساشيه أو الزجاجات داخل علب كرتونية مطبوعة قابلة للطي بوزن 250–400 جم/م² للبيع بالتجزئة).
وعبر خطوط الأغذية والعناية المنزلية والعناية الشخصية (FHPC) والتغليف المرن، يختار مهندسو المشاريع من بين أربع بنيات للتجميع الثانوي تبعًا لصلابة العبوة، وثبات مركز الثقل (H / W_base)، وسرعة الخط (Q_products/min)، وتكرار تغيير الأصناف يوميًا: (1) التجميع الروبوتي المشطي أو الالتقاط والوضع الموجه بالرؤية بروبوتات Delta (Sidel Cermex RoboSELEX بمشط تفريغ وروبوتَي Delta بسرعة 80–320 زجاجة/دقيقة وخلايا الالتقاط والوضع Delta الموجهة بالرؤية بسرعة 60–120 التقاطة/دقيقة لكل روبوت)، و(2) التجميع مستمر الحركة الميكانيكي وبالحرك الخطي (Sidel Cermex CareSelect بنظام iTRAK حتى 400 منتج/دقيقة، وCermex ProSelex المشطي ذو الـ 4 محركات سيرفو بسرعة 80–300 زجاجة/دقيقة، والحلزونات اللولبية المستمرة)، و(3) التجميع المتقطع بالعجلة النجمية وموزع المسارات والدافع الهوائي ذي الزاوية القائمة (40–150 منتج/دقيقة)، و(4) التخزين المرحلي في جيوب/دلاء معزولة (Racetrack) للأكياس المرنة والساشيه غير القابلة للتراكم (Sidel Racetrack Collators بسرعة حتى 500 منتج/دقيقة وتغذية الدلاء المتزامنة لآلة الكرتنة LV-180 لدينا). تمثل جميع السرعات المنشورة أدناه خطوط أساس هندسية قياسية تحت ظروف مرجعية؛ ويجب التحقق من الإنتاج الفعلي للمصنع وثبات العبوات على عينات إنتاج مملوءة أثناء اختبار القبول في المصنع (FAT).
| بنية التجميع والمنصات المرجعية | خط الأساس للسرعة الاسمية ونطاق مصفوفة الدفعات | حركية التجميع وآلية مناولة العبوات | زمن تغيير المقاس ومرونة الأصناف (SKU) | نمط العطل الميداني السائد والوقاية الميكانيكية |
|---|---|---|---|---|
| 1. التجميع المشطي الروبوتي Delta / الالتقاط والوضع الموجه بالرؤية (Sidel Cermex RoboSELEX بمشط تفريغ وروبوتَي Delta؛ خلية Sidel Industrial Vision Delta) | RoboSELEX: 80–320 زجاجة/دقيقة (أنماط صناديق من 3×1 إلى 8×6)؛ خلية الالتقاط والوضع Delta الموجهة بالرؤية: 60–120 التقاطة/دقيقة لكل ذراع (تصل إلى 180–360 منتج/دقيقة مع ملاقط تفريغ/ميكانيكية متعددة الالتقاط) | حركة مستمرة خالية من التراكم: يباعد فرق سرعة الناقل القبلي بين العبوات؛ ويقود روبوتا Delta علويان رؤوس أمشاط تفريغ مطبوعة ثلاثية الأبعاد (RoboSELEX) أو ملاقط موجهة بالرؤية (< 40 مللي ثانية في x, y, theta) للتوجيه والتجميع من المصدر دون طاولات تراكم | دقيقة واحدة (نفس الزجاجة، تجميع مختلف)؛ من دقيقتين إلى دقيقتين و30 ثانية (شكل زجاجة مختلف عبر تبديل سريع بلا أدوات لرأسي مشط التفريغ في وضع توقف مريح) | نمط العطل: فقدان إحكام التفريغ أو انزلاق العبوة أثناء تسارع روبوت Delta (> 4g) عند مناولة ملصقات غير لامعة ذات ملمس بارز، أو زجاجات مبللة بالتكاثف، أو أكياس قائمة مرنة مجعدة، مما يسبب سقوط العبوات أثناء التأرجح وتوقفات سلامة ISO 10218-1. الوقاية: اجمع بين الجيوب المشطية المطبوعة ثلاثية الأبعاد المطابقة لشكل العبوة وكؤوس السيليكون المنفاخية مزدوجة الصلابة (30–40 Shore A)، وحدد تدفق تفريغ فنتوري Q_vac >= 1.5–3.0 لتر معياري/ثانية لكل كأس، واختبر الزجاجات المبللة/الملصقة أثناء FAT. |
| 2. التجميع مستمر الحركة الميكانيكي / بالمحرك الخطي (Sidel Cermex CareSelect iTRAK؛ Cermex ProSelex المشطي ذو 4 سيرفو؛ الحلزونات اللولبية المستمرة) | Cermex CareSelect (Rockwell iTRAK): حتى 400 منتج/دقيقة؛ Cermex ProSelex (مشط بـ 4 سيرفو): 80–300 زجاجة/دقيقة (3×1 إلى 8×6، كتلة دفعة حتى 15 كجم)؛ الحلزونات اللولبية المزدوجة: 100–350 زجاجة/دقيقة | ينقل CareSelect كل زجاجة بشكل منفرد على عربات محرك خطي مغناطيسية مستقلة (مما يقلل زمن الاحتكاك >= 20 مرة مقارنة بالحلزونات)؛ ويستخدم ProSelex 4 محاور سيرفو لتحريك جيوب مشطية مشكلة؛ بينما تضبط الحلزونات خطوة العبوات الصلبة عبر جيوب حلزونية مشغلة ميكانيكيًا | CareSelect (iTRAK): < دقيقة واحدة لتغيير أوتوماتيكي بالكامل من الشاشة (صفر قطع غيار)؛ ProSelex: دقيقة واحدة (التجميع) / دقيقتان و30 ثانية (شكل الزجاجة)؛ الحلزونات اللولبية: 20–40 دقيقة لتبديل حلزونات Delrin الثقيلة والموجهات | نمط العطل: انحشار الزجاجات في سن الحلزون، وخدش الملصقات الرطبة الحساسة للضغط، وانبعاج جدران الزجاجات الخفيفة من PET/HDPE (< 18–25 غ) عند دخولها الحلزونات الثابتة تحت ضغط الخط القبلي. الوقاية: استبدل الحلزونات الصلبة بعربات iTRAK المستقلة (CareSelect) أو الأمشاط المؤازرة/الروبوتية عديمة التراكم (ProSelex / RoboSELEX)، واضبط ضغط ناقل التغذية القبلي دون 15 نيوتن. |
| 3. التجميع المتقطع بالعجلة النجمية، والبوابة المتأرجحة الموزعة، والدافع الهوائي بزاوية 90° (تغذية آلات تعبئة الصناديق القياسية بالإسقاط أو التحميل الجانبي) | 40–150 منتج/دقيقة (دافع هوائي أحادي المسار)؛ 120–240 منتج/دقيقة (موزع مسارات متأرجح متعدد المسارات + طاولة تراكم ذات صفيحة ثابتة) | تتراكم العبوات تحت ضغط التلامس الخلفي مقابل بوابة إيقاف هوائية عبر مسارات قضبان توجيه متوازية؛ وعند اكتمال عدد الأعمدة N_cols، يدفع ذراع هوائي/سيرفو الصف بزاوية 90° إلى صفيحة التجميع | 15–45 دقيقة لتغيير يدوي عبر 8–20 عجلة يدوية ملولبة لقضبان التوجيه، وفواصل المسارات، وصفائح الدفع (يتطلب ضبطًا تجريبيًا للعرض بعد إعادة التشغيل) | نمط العطل: التراكب الجانبي (التفاف الزجاجات البيضاوية/المسطحة وانحشارها بين قضبان المسارات الثابتة)، وتشابك أعناق بخاخات الزناد، وسقوط الزجاجات كأحجار الدومينو عند صدمة الدافع الهوائي بزاوية 90° للعبوات ذات النسبة H / W_base > 2.8. الوقاية: اقصر تغذية الدافع الهوائي على العلب الأسطوانية الصلبة أو البرطمانات أو الزجاجات ذات النسبة المنخفضة (H / W_base <= 2.5)، وركّب مشفرات وعدادات رقمية على جميع أعمدة ضبط قضبان التوجيه. |
| 4. مسار الجيوب / الدلاء المعزولة (Racetrack) والتخزين المرحلي لآلات الكرتنة للعبوات المرنة (Sidel Racetrack Collators؛ تغذية الدلاء LV-180 لدينا) | Sidel Racetrack Collator: حتى 500 منتج/دقيقة. وبالنسبة لتغذية آلة الكرتنة لدينا، حدد أبعاد العبوة والعدد والاتجاه والإنتاج السليم المطلوب ليختار مهندسونا ترتيب النقل المناسب. | توضع العبوات المرنة غير القابلة للتراكم (أكياس الدوي باك القائمة من LV-210، أو الأكياس ذات الفوهة من LV-160، أو الألواح المغلفة انسيابيًا، أو الساشيه/الستيك باك متعدد المسارات من LV-400Y–980Y) بشكل منفرد داخل جيوب معزولة مفهرسة بالسيرفو ثم يدفعها ذراع نقّال قابل للارتداد إلى داخل الصندوق أو الكرتونة القابلة للطي | 5–15 دقيقة عبر استدعاء وصفة خطوة السيرفو/الجيوب + موجهات عرض الدلو القابلة للضبط أو أصابع الدفع سريعة الفك | نمط العطل: انتفاخ طيات القاعدة في الأكياس القائمة المملوءة (Doypacks) أو الهواء المحبوس في أكياس الوسادة مما يسبب انحشارها داخل دلاء النقل الضيقة أثناء الدفع. الوقاية: ركّب سيور تكييف/تسوية بالضغط العلوي قبل تحميل الجيوب،وصمم عرض الجيب بخلوص +4 إلى +6 مم فوق أقصى سماكة انتفاخ للكيس المملوء. |
ماذا أعلنت Sidel في 10 مارس 2026 بشأن Cermex RoboSELEX، وكيف تدقق زمن تغيير المقاس بين دقيقة واحدة ودقيقتين و30 ثانية؟
في 10 مارس 2026، أعلنت شركة Sidel أن نظام Cermex RoboSELEX سيسجل ظهوره العالمي الأول مع عروض حية في معرض Interpack 2026 (7–13 مايو 2026، القاعة 13، الجناح B47، دوسلدورف، ألمانيا)، استنادًا إلى منصة Cermex ProSelex السابقة التي قُدمت في معرض Interpack 2023 (المعلن عنها في 18 أبريل 2023) وتناولتها مجلة Packaging Europe في 11 سبتمبر 2026. وفي بيانها الرسمي ومواصفات دليل الماكينات، تعرّف Sidel نظام Cermex RoboSELEX بأنه نظام تغذية وتجميع روبوتي خالٍ من التراكم لخطوط الأغذية والعناية المنزلية والعناية الشخصية (FHPC) — مع التركيز صراحةً على زيوت الطعام والصلصات والتتبيلات والعبوات المشكلة للمنظفات ومستحضرات العناية الشخصية.
وعند تحويل إعلان Sidel المنشور وورقة بيانات المنتج إلى طلب عرض سعر هندسي (RFQ) أو ملف تكامل خط، يتعين على مهندسي المشتريات والمشاريع تدقيق خمسة حدود تقنية محددة:
- 1. الحد الفاصل بين وحدة التغذية وآلة تعبئة الصناديق الكاملة: على الرغم من أن التغطية الصحفية التجارية (Packaging Europe، 11 سبتمبر 2026) عنونت الخبر «Sidel تستهدف المرونة والسرعة بآلة تعبئة صناديق جديدة»، فإن الوثائق الهندسية الأساسية لشركة Sidel تنص على أن Cermex RoboSELEX هو نظام تغذية لتجميع المنتجات مصمم لآلات تعبئة الصناديق (80 إلى 320 زجاجة/دقيقة، ومصفوفات دفعات من 3 × 1 إلى 8 × 6). فهو يحل محل طاولات التراكم القبلية ومقسمات المسارات وطاولات التوجيه الدوارة الوسيطة، لكنه يجب أن يقترن بآلة تعبئة صناديق لاحقة (مثل آلة التغليف الالتفافي Cermex WB أو آلة صناديق RSC من طراز SW أو SB) لنصب ألواح الكرتون المضلع وتحميل الدفعة المجمعة ولصق أو غلق صندوق الشحن.
- 2. مشط التفريغ بروبوتَي Delta مقابل المشط الميكانيكي ذي الـ 4 محركات سيرفو (RoboSELEX مقابل ProSelex): بينما يستخدم نظام Cermex ProSelex لعام 2023 4 محركات سيرفو على هيكل مثبت بالأرضية لتحريك جيوب مشطية مشكلة بسرعة 80–300 زجاجة/دقيقة (لأوزان دفعات تصل إلى 15 كجم)، يعلّق نظام Cermex RoboSELEX لعام 2026 روبوتَي Delta في أعلى الهيكل (تصميم علوي بمعيار TPM، يترك الأرضية خالية تمامًا للغسيل وتنظيف تسربات المنتج) لقيادة رأسي إمساك مشطيين بالتفريغ مزودين بأدوات إمساك مطبوعة ثلاثية الأبعاد بسرعة تصل إلى 320 زجاجة/دقيقة.
- 3. التباين بين دقيقتين ودقيقتين و30 ثانية في زمن تغيير مقاس الزجاجة: تذكر كل من صفحة منتج Sidel وبيانها الصحفي الصادر في 10 مارس 2026 زمن دقيقة واحدة للتبديل إلى نمط تجميع مختلف لنفس الزجاجة. أما عند التبديل إلى شكل زجاجة مختلف، فيشير البيان الصحفي المؤرخ 10 مارس 2026 إلى نحو دقيقتين، في حين تدرج صفحة المواصفات الرسمية لآلة Cermex RoboSELEX زمن دقيقتين و30 ثانية (2 min 30 s). وأثناء تغيير شكل الزجاجة، يتوقف روبوتا Delta عند ارتفاع مريح للمشغل بحيث يمكن تبديل رأسي المشط العاملين بالتفريغ عبر أقفال فك سريع بلا أدوات (تُحفظ في درج أدوات داخلي اختياري)، مع عمليات ضبط يدوية بسيطة أو آلية اختيارية لموجهات الناقل القبلي.
- 4. فيزياء الاستغناء عن حوامل القاعدة (Pucks) للزجاجات «القابلة للنقل وغير القابلة للتراكم»: تذكر Sidel أن Cermex RoboSELEX ينفذ توجيه الدفعة من المصدر (ملغيًا الطاولات الدوارة الوسيطة) و«يتيح إمكانية الاستغناء عن استخدام حوامل Pucks عند التعامل مع الزجاجات المشكلة القابلة للنقل وغير القابلة للتراكم». وفي فيزياء خطوط التعبئة، فإن الزجاجة القابلة للنقل وغير القابلة للتراكم هي زجاجة تستطيع الوقوف عموديًا والسير على سير ناقل أحادي الصف عندما تكون معزولة (مباعدة عبر تفاوت سرعة السير القبلي)، لكنها تنقلب أو تنحشر أو تتراكب إذا سُمح للزجاجات بالتلامس والتراكم تحت الضغط الخلفي للخط. أما العبوات ذات القواعد الضيقة جدًا أو المستديرة التي لا تستطيع الوقوف حتى على سير متحرك أملس، فتظل بحاجة إلى حوامل Pucks حتى تلتقطها وحدة التجميع.
- 5. الرؤية ثنائية الأبعاد المدمجة والتحقق الفوتوغرافي من الدفعات بالذكاء الاصطناعي: يدمج Cermex RoboSELEX نظام رؤية ثنائي الأبعاد مع تحليل صور بالذكاء الاصطناعي للتحقق من الدفعات، مكملًا نظام Industrial Vision System المستقل من Sidel (الذي يستخرج إحداثيات العبوة (x, y, θ) في < 40 مللي ثانية لكل جسم من جانبين بسرعة 120 منتجًا/دقيقة).
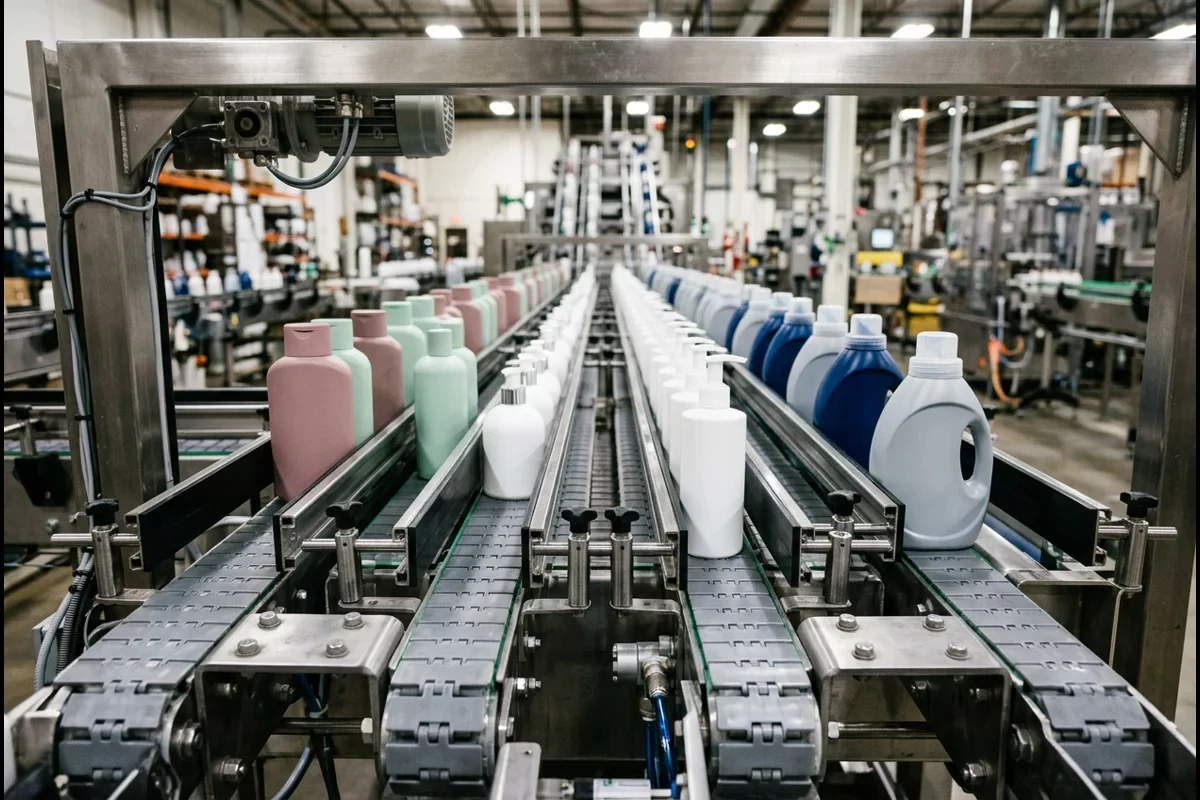
| طراز التجميع Sidel Cermex ومرجع الإطلاق | السرعة المنشورة ومصفوفة الدفعات وتصنيف الحمولة | زمن تغيير المقاس المنشور والنطاق الميكانيكي | مخاطر المواصفات السائدة والوقاية في طلب عرض السعر |
|---|---|---|---|
| Cermex RoboSELEX (أُعلن عنه في 10 مارس 2026 لمعرض Interpack من 7 إلى 13 مايو 2026) | 80–320 زجاجة/دقيقة؛ أنماط صناديق من 3×1 (3 وحدات) إلى 8×6 (48 وحدة)؛ روبوتا Delta علويان + رأسا مشط تفريغ بأدوات مطبوعة ثلاثية الأبعاد + فحص دفعات برؤية ثنائية الأبعاد وذكاء اصطناعي | نفس الزجاجة / تجميع جديد: دقيقة واحدة؛ شكل زجاجة جديد: دقيقتان و30 ثانية (صفحة المنتج) مقابل ~دقيقتين (البيان الصحفي)؛ قضبان توجيه قبلية يدوية أو آلية اختيارية | المخاطر: التعامل مع سرعة 320 زجاجة/دقيقة والاستغناء عن الحوامل (Pucks) كأمر مضمون لكل أشكال الزجاجات، وافتراض اكتمال الضبط اليدوي لقضبان التوجيه خلال دقيقتين و30 ثانية المخصصة لتبديل مشط الروبوت. الوقاية: اطلب موجهات قبلية آلية اختيارية في طلب عرض السعر، وحدد ساعة توقيت SMED من آخر صندوق سليم A إلى أول صندوق مقبول B، واختبر زجاجات مملوءة للتحقق من ثباتها على السير بدون حوامل. |
| Cermex ProSelex (أُطلق في 18 أبريل 2023 في معرض Interpack 2023) | 80–300 زجاجة/دقيقة؛ أنماط صناديق من 3×1 إلى 8×6؛ حمولة دفعة حتى 15 كجم؛ 4 محركات سيرفو تحرك جيوبًا مشطية مشكلة؛ متوافق مع OMAC / PackML مع كبح متجدد | نفس الزجاجة / تجميع جديد: دقيقة واحدة؛ شكل زجاجة جديد: دقيقتان و30 ثانية (مزيج من الضبط اليدوي البسيط والآلي) | المخاطر: تجاوز حد الكتلة الإجمالية للدفعة البالغ 15 كجم في تجميعات 8×6 الكبيرة لزيوت الطعام أو المنظفات، أو إغفال تخفيض السرعة بسبب القصور الذاتي الديناميكي للعبوات الزجاجية/HDPE الثقيلة. الوقاية: احسب الكتلة الإجمالية للدفعة (M_batch = N_rows N_cols m_bottle <= 15 kg) واطلب منحنى تخفيض سرعة السيرفو مقابل الحمولة. |
| Cermex CareSelect (تغذية بالمحرك الخطي Rockwell Automation iTRAK) | حتى 400 منتج/دقيقة؛ عربات محرك خطي مغناطيسية مستقلة تتعامل مع كل زجاجة على حدة (تقلل زمن الاحتكاك >= 20 مرة مقارنة بالحلزونات اللولبية)؛ توجيه ديناميكي بزاوية 90° | أقل من دقيقة واحدة (< 1 min) لتغيير أوتوماتيكي بالكامل من شاشة HMI دون أي تعديلات ميكانيكية أو أدوات أو قطع غيار | المخاطر: اختيار نظام مشطي يعتمد على قطع تغيير عندما يعمل خط العناية الشخصية أو المشروبات عالي التنوع على >= 8–12 تشغيلة قصيرة يوميًا تتطلب تغييرات في أقل من دقيقة بلا قطع. الوقاية: قارن حدود خطوة عربات iTRAK بتكلفة أدوات الأمشاط المطبوعة ثلاثية الأبعاد عبر محفظة الأصناف الكاملة لمدة 5 سنوات. |
| Sidel Industrial Vision System & Racetrack Collators (التغليف المرن واللين) | Industrial Vision: 120 منتجًا/دقيقة لكل خلية روبوت (< 40 مللي ثانية لالتقاط الإحداثيات من جانبين)؛ Racetrack Collators: حتى 500 منتج/دقيقة في جيوب معزولة مفهرسة بالسيرفو مع دافع نقّال | Vision: تدريب وصفات متصل/غير متصل من الشاشة؛ Racetrack: تغيير سريع للمقاس عبر سلاسل جيوب أحادية/مزدوجة المحور لآلات صناديق RSC أو Wrap-around | المخاطر: محاولة تجميع الأكياس القائمة المرنة (Doypacks) أو الأكياس ذات الفوهة أو أكياس Flow Pack على وحدة تغذية مشطية أو حلزونية مخصصة للزجاجات الصلبة حيث تتشوه طيات القاعدة اللينة. الوقاية: وجّه الأكياس المرنة (LV-210 / LV-160) إلى مسارات جيوب السيرفو المعزولة (Racetrack)، أو خلايا Delta بالتفريغ الموجهة بالرؤية، أو نواقل دلاء آلات الكرتنة الأفقية. |
ما القرارات التطبيقية الأربعة التي توجه اختيار نظام التجميع؟
حدد قدرة اللحاق التعويضية، وثبات العبوة، وطريقة الإمساك، وتغييرات المقاس باستخدام المنتج الفعلي وجدول الإنتاج.
قدرة اللحاق التعويضية: استخدم الإنتاج السليم القبلي ونمط التوقفات وسعة التخزين المرحلي للاتفاق على السرعة البعدية. احسب دورات الروبوت من عدد الوحدات الملتقطة في كل حركة ودورة التطبيق المقاسة؛ وحدد أي هامش سرعة إضافي مع مهندس التكامل.
ثبات العبوة: جرّب عبوات مملوءة ومغلقة وملصقة على نظام النقل المقترح، بما يشمل القواعد الضيقة والأغطية غير المتمركزة ومستويات الملء المتغيرة. تساعد الهندسة في رصد المخاطر، لكن تجربة المناولة الفعلية هي التي تحسم تصميم الموجهات وطريقة التراكم.
الإمساك: اختبر المنتج المملوء، وتشطيب الملصق، والتكاثف، وتجاعيد الأكياس باستخدام الأدوات المختارة. يختار مهندس التكامل مستوى التفريغ وخامة كؤوس الشفط والدعم والحركة بناءً على الحمل الفعلي وتقييم المخاطر.
تغييرات المقاس: عرّف زمن التغيير من آخر عبوة مقبولة للمقاس الأول إلى أول عبوة مقبولة للمقاس التالي. أدرج تبديل الأدوات والموجهات والوصفات وفحوصات إعادة التشغيل، ثم سجّل الوقت لتسلسل المقاسات لديك.
كيف تحسب العدد المطلوب لروبوتات Delta (N_robots)، وإنتاجية الصناديق (Q_cases/min)، وخسارة الكفاءة الكلية (OEE) بسبب تغييرات المقاس؟
لا يمكن إدخال المعدلات الاسمية المعلنة للمجمّعات (حتى 320 زجاجة/دقيقة في Cermex RoboSELEX أو حتى 120 التقاطة/دقيقة في روبوت Delta الموجه بالرؤية) مباشرة في موازنة الخط دون حساب عدد الوحدات الملتقطة في كل دورة روبوت (n_items/pick)، ومعامل السرعة التعويضية القبلي (k_surge)، وعدد العبوات داخل صندوق الشحن (N_pack = N_rows · N_cols · N_layers).
1. المعادلة الكمية لقدرة التقاط الخلية الروبوتية وعدد الأذرع (N_robots)
احسب تقديرًا أوليًا لعدد الروبوتات من معدل تدفق المنتج، وهامش التخطيط المختار، وعدد الوحدات لكل التقاطة، ومعدل دورة التطبيق المستمر. وبعد ذلك يتحقق مهندس التكامل من الحركة والحمل وتوقيت النقل.
N_robots = ⌈ (Q_products/min · k_surge) / (n_items/pick · R_cycles/min) ⌉, ; Q_cases/min = (Q_products/min) / (N_rows · N_cols · N_layers)
مثال لتحجيم الخلية: 240 منتجًا/دقيقة × معامل تخطيط السرعة التعويضية 1.20 = 288 منتجًا/دقيقة. عند التقاط وحدة واحدة في كل مرة و90 دورة/دقيقة، يكون ceil(288 ÷ 90) = 4 روبوتات؛ وعند التقاط وحدتين في كل مرة و75 دورة/دقيقة، يكون ceil(288 ÷ 150) = روبوتين. ويتطلب صندوق ذو 12 وحدة عند المعدل الاسمي 240 منتجًا/دقيقة نحو 20 صندوقًا/دقيقة. تحقق من الأدوات المختارة وتسلسل المناولة مع مدمج النظام.
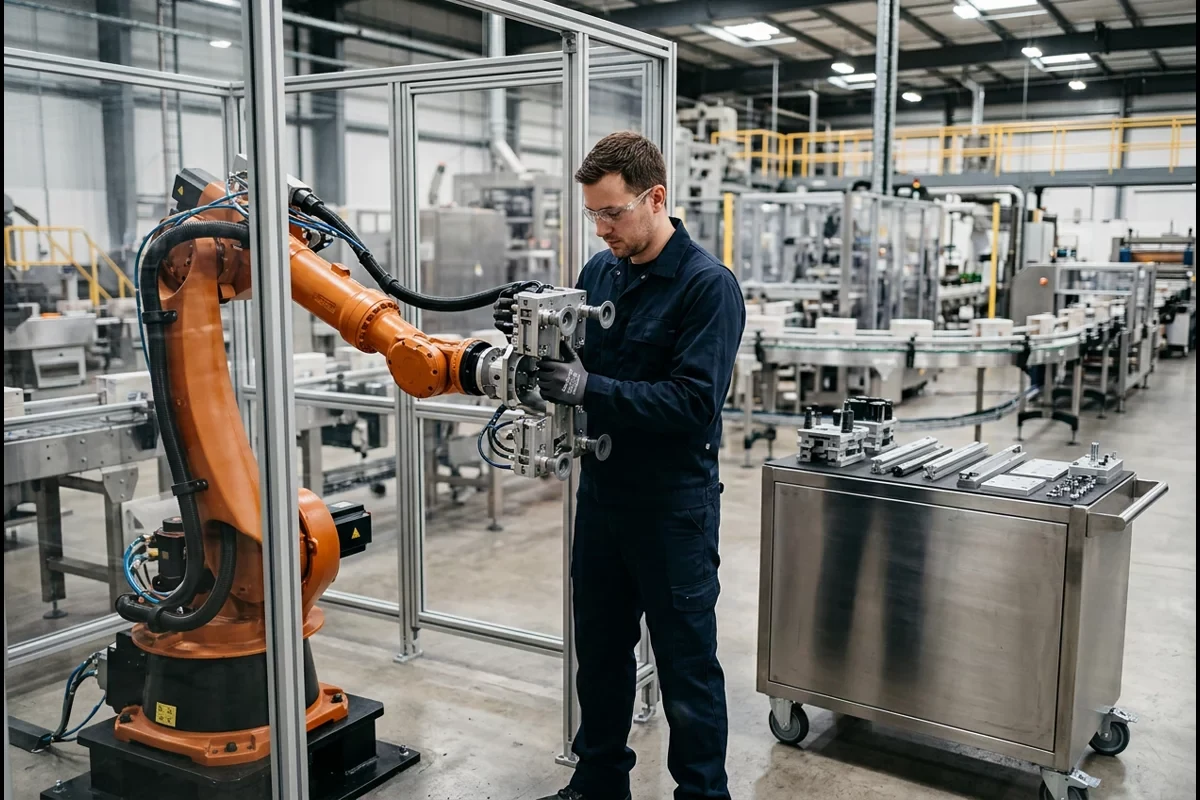
2. معادلة خسارة التوافرية في OEE بسبب توقف الخط الثانوي وانحشار الزجاجات وتغيير المقاسات (Δ OEE_avail)
عندما تتوقف وحدة التجميع في نهاية الخط لتغيير قضبان التوجيه يدويًا (t_chg,mech) أو تنحشر زجاجة خفيفة مشكلة داخل حلزون لولبي أو مقسم مسارات (N_jam,day · t_clear)، يمتلئ مخزون التجميع القبلي خلال 30–90 ثانية ويجبر آلة التعبئة الأولية وإغلاق الأغطية والملصقات على الدخول في حالة التوقف المؤقت OMAC PackML Held / Suspended. ويُحسب زمن التوقف اليومي الموفّر (T_loss,day) وصافي مكسب التوافرية في كفاءة الخط (Δ OEE_avail عبر زمن الوردية المجدول T_sched,day) وفق المعادلة:
T_loss,day = N_chg,day · (t_chg,mech - t_chg,robo) + (N_jam,mech · t_clear,mech - N_jam,robo · t_clear,robo), ; Δ OEE_avail = (T_loss,day) / (T_sched,day) × 100%
حساب التوافرية: تقليص أربع عمليات تغيير مقاس يوميًا من 30 دقيقة إلى 2.5 دقيقة يستعيد 110 دقائق/يوم. كما أن خفض 34 دقيقة/يوم إضافية من وقت إزالة الانحشارات يستعيد إجمالي 144 دقيقة/يوم. وعبر 960 دقيقة مجدولة، يمثل ذلك 15 نقطة مئوية من التوافرية، أو 600 ساعة إنتاج خلال 250 يوم عمل.
كيف تقارن عمالة تعبئة الصناديق اليدوية، وتوقفات الخدش/الانحشار في الموجهات الميكانيكية، والتجميع الروبوتي في سجل تشغيل لمدة 5 سنوات؟
قارن نطاق المعدات، والعمالة المباشرة، وساعات تغيير المقاسات والانحشار، وهدر خدش العبوات، وأدوات المقاسات، وقطع التآكل عبر جدول الإنتاج نفسه المكون من ورديتين (4,000 ساعة/سنة، بإجمالي 212 مليون عبوة خلال 5 سنوات).
TCO_5yr = C_capex + 5 × (C_labor,yr + C_downtime,yr + C_scrap+parts,yr + C_maint,yr)
| مكون التشغيل والتكلفة الإجمالية للملكية (TCO) | السيناريو أ: التجميع وتعبئة الصناديق يدويًا (4 عمال/وردية × ورديتين) | السيناريو ب: تغذية تجميع ميكانيكية تقليدية بحلزون لولبي وقضبان توجيه يدوية | السيناريو ج: تغذية تجميع روبوتية عديمة التراكم بمشط / رؤية Delta (فئة RoboSELEX) | مخاطر التكلفة الإجمالية السائدة والتخفيف الهندسي |
|---|---|---|---|---|
| نطاق وحدة تغذية التجميع والتكامل الأولي (C_capex، باستثناء آلة نصب/إغلاق الصناديق اللاحقة) | طاولات تجميع دوارة من الفولاذ المقاوم للصدأ، ومسارات بكرات، ومحطات تعبئة يدوية مريحة | مقسم شرائح متعدد المسارات، وحلزونا توقيت مزدوجان من Delrin، ودافع هوائي 90°، وأطقم حلزونات أولية مشغلة لـ 4 أصناف | مشط روبوتي بروبوتَي Delta أو خلية Delta موجهة بالرؤية، وسيور تفاضلية السرعة، ورؤية ثنائية الأبعاد، و4 أطقم أمشاط EoAT مطبوعة ثلاثية الأبعاد | نطاق مفقود: احصل على عروض أسعار منفصلة لوحدة التجميع وآلة تعبئة الصناديق اللاحقة وتكامل الخط. |
| عمالة نهاية الخط المباشرة وتغيير المقاسات لمدة 5 سنوات (ورديتان، 4,000 ساعة/سنة) | 8.0 عمال تعبئة يدوية بدوام كامل عبر ورديتين (160,000 ساعة عمل خلال 5 سنوات للحفاظ على 200 منتج/دقيقة بمعدل ~25 منتجًا/دقيقة للفرد) | 1.5 عامل خط + مساعدة ميكانيكي أثناء أربع عمليات تغيير يدوية للقضبان/الحلزونات مدتها 30 دقيقة يوميًا (30,000 ساعة عمل خلال 5 سنوات) | 0.75 عامل مشترك لنهاية الخط (15,000 ساعة عمل خلال 5 سنوات؛ تبديل سريع للأمشاط بلا أدوات في 1–2.5 دقيقة بواسطة مشغل واحد) | خط أساس العمالة: سجّل عدد العمالة الحالي والمهام البدنية والإنتاج المستمر قبل تقدير ساعات العمل الموفرة. |
| ساعات التوقف لتغيير المقاسات والانحشار خلال 5 سنوات (مقومة بتكلفة ساعة الخط في مصنعك) | 1,000 ساعة خلال 5 سنوات (200 ساعة/سنة توقفات قصيرة عندما يتأخر العمال عن استيعاب تدفق 200 منتج/دقيقة من الخط الأولي) | 3,250 ساعة خلال 5 سنوات (650 ساعة/سنة ضائعة في أربع تغييرات مدتها 30 دقيقة/يوم + 36 دقيقة/يوم لانحشار وتراكب الزجاجات) | 250 ساعة خلال 5 سنوات (50 ساعة/سنة عبر أربع تغييرات مدتها 2.5 دقيقة/يوم + توقفات طفيفة دقيقتين/يوم — يستعيد 600 ساعة/سنة مقابل السيناريو ب) | التحقق من التغيير: قِس زمن ضبط الموجهات وتبديل الأدوات وإعادة التشغيل حتى أول صندوق سليم لكل مقاس. |
| هدر خدش العبوات/الملصقات خلال 5 سنوات وإضافات أدوات الأصناف الجديدة (صنفان جديدان/سنة = 10 أصناف خلال 5 سنوات) | ~0.25% عبوات ساقطة/منبعجة وصناديق خاطئة التوجيه بسبب الإجهاد اليدوي (~530,000 عبوة متأثرة خلال 5 سنوات)؛ صفر أدوات مقاسات | ~1.1% خدش للملصقات الرطبة/الزجاجات في الحلزونات (~2.33 مليون عبوة مخدوشة) + 10 أطقم حلزونات Delrin وموجهات جديدة خلال 5 سنوات | < 0.12% هدر بدون تلامس/منخفض الاحتكاك (< 254,000 عبوة) + 10 رؤوس أمشاط تفريغ مطبوعة ثلاثية الأبعاد خلال 5 سنوات | الأدوات والهدر: احصل على أسعار الوحدات وفترات التوريد من المورد لكل شكل عبوة جديد وقِس خدش الملصقات أثناء اختبار FAT. |
| الصيانة الوقائية لمدة 5 سنوات وكؤوس الشفط/السيور وقطع غيار السيرفو | شرائح تآكل السيور ورولمان بلي البكرات فقط | أسطوانات هوائية، وموجهات الدافع، وسلاسل إدارة الحلزونات، وشرائح تآكل UHMW عبر 20,000 ساعة تشغيل | أطقم المفاصل الكروية/قضبان الكربون لروبوتات Delta، وخراطيش توليد التفريغ، وكؤوس شفط السيليكون، وإضاءة LED للرؤية | ميزانية الصيانة: احصل على جدول قطع التآكل من المصنّع وسعّر أطقم قطع الغيار الموصى بها لمدة سنتين و5 سنوات. |
| خلاصة الميزان التشغيلي واسترداد رأس المال لـ 5 سنوات (الميزان التشغيلي لـ 5 سنوات) | أقل تكلفة معدات أولية، لكن 160,000 ساعة عمل يدوي و1,000 ساعة من التوقفات القصيرة تهيمن على تكلفة التشغيل لـ 5 سنوات | يخسر 3,250 ساعة إنتاج (650 ساعة/سنة) في التغييرات اليدوية للحلزونات/الموجهات وانحشار الزجاجات بالإضافة إلى 10 أطقم حلزونات مشغلة | يستعيد 3,000 ساعة إنتاج خلال 5 سنوات مقارنة بالحلزونات الميكانيكية، ويخفض العمالة إلى 0.75 عامل، ويستبدل الحلزونات بأمشاط مطبوعة ثلاثية الأبعاد | اضرب ساعات العمالة وساعات الخط المستعادة وكميات الهدر وأطقم الأدوات في معدلات مصنعك وعروض الموردين لحساب فترة الاسترداد الدقيقة. |
كيف تحكم معايير ISO 10218-1 وOMAC PackML (ISA-TR88.00.02) وASTM D4169 تكامل الخط الأولي مع الثانوي والتحقق في اختبار FAT؟
لا يمكن للمجمّع الروبوتي الخالي من التراكم (Sidel Cermex RoboSELEX) أو وحدة التغذية بالمحرك الخطي (Cermex CareSelect) العمل كجزيرة معزولة. ولأنه يلغي طاولات التراكم التلامسي الكبيرة بين الخط الأولي وآلة تعبئة الصناديق، يجب مزامنة التحكم في سرعة النواقل، وآلة وضع الملصقات على الزجاجات أو آلة تعبئة الأكياس الجاهزة القبلية، وآلة تعبئة الصناديق أو آلة الكرتنة الأفقية البعدية ضمن وثيقة تحكم في الواجهات (ICD) موحدة تخضع لمعايير السلامة والتحكم واختبارات النقل الدولية.
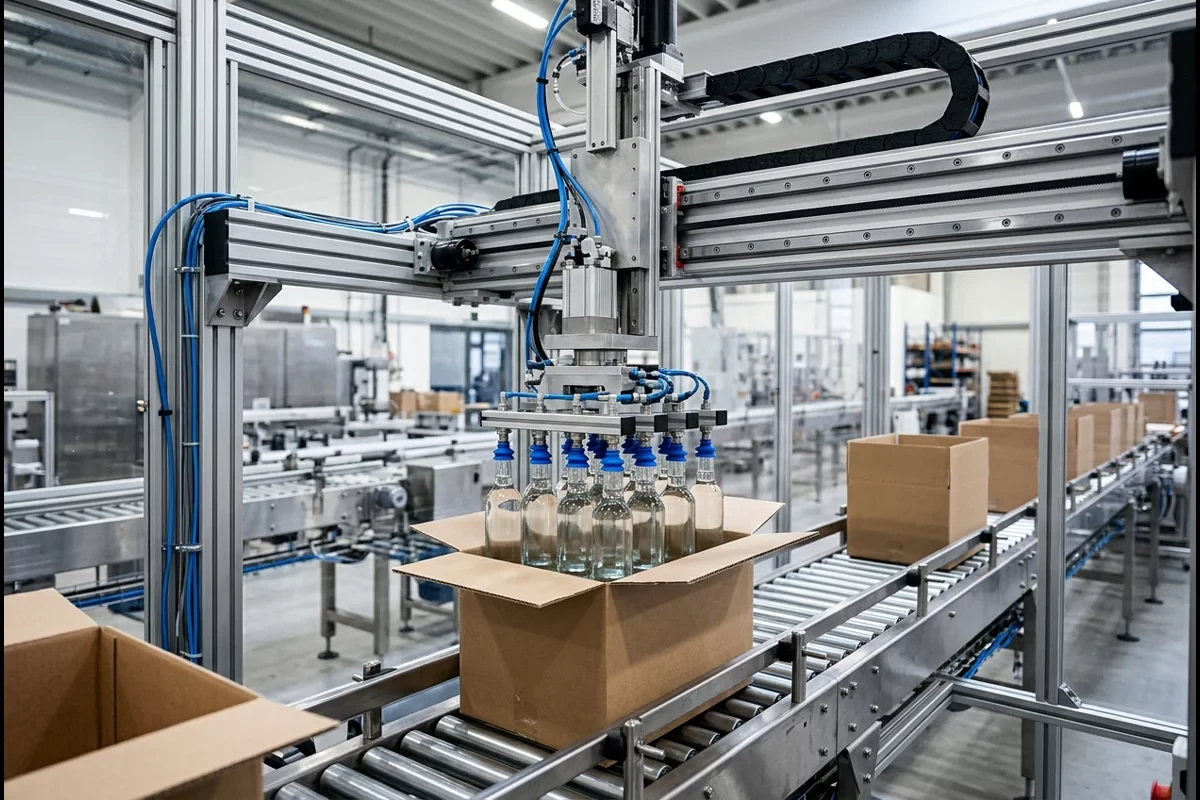
استخدم قائمة مراجعة التركيب في الموقع وتدريب المشغلين، ودليل شراء آلات وضع الملصقات على الزجاجات، وبروتوكول التحضير لاختبار العينات للتحقق من حدود التكامل الأربعة بين الخط الأولي والثانوي أثناء اختبار القبول في المصنع (FAT):
| حد التكامل أو بوابة الامتثال | المعيار الحاكم وبنية التحكم | فحوصات FAT الخاصة بالمشروع | نمط فشل التكامل السائد والوقاية الهندسية |
|---|---|---|---|
| 1. تزيين العبوة الأولية وتفريغ التعبئة القبلي (آلة ملصقات الزجاجات / تعبئة الأكياس ← سير تغذية المجمّع) | آلة ملصقات الزجاجات المسطحة/البيضاوية للعناية الشخصية، أو آلة الملصقات متعددة الجوانب لزيوت الطعام، أو نفق الأكمام الانكماشية، أو آلة تعبئة الأكياس LV-210 / LV-160 التي تفرغ على ناقل ضبط خطوة تفاضلي السرعة | اتفق على ارتفاع وخلوص النقل ودعم العبوة وحالة السطح ومتطلبات ثبات الملصق مع موردي المعدات. | قد تتحرك الملصقات أو تُخدش أثناء النقل: جرّب عبوات مملوءة وملصقة، بما في ذلك الظروف الرطبة أو المبردة، واختر التجفيف أو مسار تثبيت إضافي عند الحاجة. |
| 2. مزامنة حالة الآلات والسرعة بين الموردين المتعددين (تخاطب OMAC PackML ISA-TR88.00.02) | اتفق على بروتوكول الاتصال وحالات الآلة وسلوك التوقف/إعادة التشغيل وتنسيق السرعة بين الموردين. | تباطؤ سلس للناقل بمنحنى S (< 0.15g) أثناء انتقالات آلة تعبئة الصناديق إلى حالة Suspended / Held؛ وإعادة فهرسة تلقائية للخطوة عند إعادة التشغيل دون سقوط أي زجاجة ودون شحن صناديق ناقصة | قد تؤدي التوقفات المفاجئة إلى انقلاب العبوات: قيّم تسلسل التباطؤ وإعادة التشغيل على عينات إنتاج مملوءة. |
| 3. سلامة خلية الروبوت الصناعي والوصول المريح لتغيير المقاس SMED (ISO 10218-1 / ISO 10218-2 مقابل ISO/TS 15066) | تقييم مخاطر النظام والحواجز ومنافذ الوصول وضوابط السلامة المختارة من قِبل مدمج النظام الروبوتي للتطبيق المركب. | تحقق من إجراء الوصول الآمن وتبديل الأدوات المعتمد وسلوك التوقف وضوابط إعادة التشغيل قبل قياس زمن تغيير المقاس. | الوصول غير الآمن أثناء تبديل الأدوات: التزم بوسائل الحماية وإجراءات العزل المعتمدة من مدمج النظام لهذه المهمة. |
| 4. بوابة تحميل الصناديق اللاحقة وسلامة النقل والتوزيع (ASTM D4169 / ISTA 3A) | اختر اختبارات التوزيع للصندوق المملوء الفعلي ومسار الشحن المستهدف. | اتفق على معايير الإغلاق والأضرار والمناولة مع فريق الجودة ومورد مواد التغليف. | الخدش أو تلف العبوات أثناء النقل: قيّم الصندوق المعبأ قبل تغيير الفواصل أو الحوامل أو أبعاد الصندوق. |
عندما يتضمن مشروع التغليف لديك تعبئة أولية قبلية أو تعبئة أكياس أو وضع ملصقات على العبوات أو كرتنة في علب قابلة للطي للبيع بالتجزئة — مثل آلة ملصقات الزجاجات المسطحة الأوتوماتيكية للشامبو والعناية الشخصية، أو آلة ملصقات زجاجات التجميل واللوشن، أو آلة ملصقات الزجاجات المربعة لزيوت الطعام، أو خط تعبئة وملصقات زيوت الطعام متعدد الجوانب، أو خط ملصقات زجاجات الصلصة عالي الدقة، أو خط ملصقات الأكمام الانكماشية فائق السرعة، أو آلة تعبئة الأكياس الجاهزة أو ذات الفوهة (الوزن والتعبئة LV-210، أو آلة تعبئة أكياس المنظفات السائلة ذات الفوهة 2 كجم–5 لتر LV-160، أو آلة تعبئة أكياس الصلصة الجاهزة للغسيل CIP)، أو آلة كرتنة أفقية للعلب القابلة للطي (LV-180، أو آلة كرتنة ألواح الشوكولاتة، أو آلة كرتنة الزجاجات والبليستر LV-GS150) — أرسل رسومات العبوات وسرعة الخط المستهدفة والمخطط عبر قائمة مراجعة بيانات المشروع. يراجع مهندسونا معدات التعبئة الأولية والكرتنة وتخطيط النقل وإشارات التحكم مع مورد النظام المختار.
الأسئلة الشائعة حول نظام Sidel Cermex RoboSELEX وتجميع الزجاجات/الأكياس وتكامل الخطوط
هل Sidel Cermex RoboSELEX آلة تعبئة صناديق كاملة أم نظام تغذية وتجميع قبلي؟
إن Cermex RoboSELEX هو نظام تغذية وتجميع زجاجات روبوتي قبلي، وليس آلة تعبئة صناديق كاملة. أعلنت عنه شركة Sidel في 10 مارس 2026 لعرضه الأول في معرض Interpack 2026 (7–13 مايو 2026، دوسلدورف)، ويقع بين نقل الزجاجات في صف واحد قبليًا وآلة تعبئة الصناديق بعديًا (Cermex WB للتغليف الالتفافي، أو SW، أو SB لصناديق RSC). ويستخدم روبوتَي Delta علويين يقودان رأسي إمساك مشطيين بالتفريغ بأدوات مطبوعة ثلاثية الأبعاد لمباعدة وتوجيه وتجميع العبوات المشكلة بسرعة 80 إلى 320 زجاجة/دقيقة عبر أنماط صناديق من 3 × 1 إلى 8 × 6، بينما تتولى آلة تعبئة الصناديق اللاحقة نصب الصندوق وتحميل الدفعة داخل الكرتون المضلع وإغلاق الألسنة.
لماذا تذكر وثائق RoboSELEX من Sidel زمني دقيقتين ودقيقتين و30 ثانية لتغيير مقاس الزجاجة؟
يذكر كل من البيان الصحفي لشركة Sidel لمعرض Interpack بتاريخ 10 مارس 2026 وصفحة المواصفات الرسمية لآلة Cermex RoboSELEX زمن دقيقة واحدة عند التبديل إلى نمط تجميع مختلف لنفس الزجاجة. أما للتبديل إلى شكل زجاجة مختلف، فيذكر البيان الصحفي نحو دقيقتين، بينما تذكر صفحة مواصفات المنتج الرسمية دقيقتين و30 ثانية (2 min 30 s). اطلب من Sidel توضيح هذين الرقمين لأشكال الزجاجات المقترحة وتحديد ما يشمله قياس زمن التغيير. وسجّل الزمن المستهدف المتفق عليه في طلب عرض السعر وبروتوكول FAT، بما في ذلك أي موجهات ناقل قبلي آلية اختيارية وتعديلات يدوية لقضبان التوجيه.
كيف يختلف Cermex RoboSELEX عن Cermex ProSelex وCermex CareSelect (iTRAK)؟
يستخدم Cermex RoboSELEX (80–320 زجاجة/دقيقة، دفعات 3 × 1 إلى 8 × 6) روبوتَي Delta معلقين علويًا يقودان رأسي مشط تفريغ سريعي الفك بأدوات مطبوعة ثلاثية الأبعاد وفحص دفعات برؤية ثنائية الأبعاد مدعومة بالذكاء الاصطناعي في تدفق مستمر خالٍ من التراكم. أما Cermex ProSelex (الذي أُطلق في أبريل 2023، بسرعة 80–300 زجاجة/دقيقة، وكتلة دفعة حتى 15 كجم) فيستخدم 4 محركات سيرفو على هيكل أرضي لتحريك جيوب مشطية مشكلة (دقيقة واحدة للتجميع / دقيقتان و30 ثانية لتغيير المقاس). بينما يستخدم Cermex CareSelect (حتى 400 منتج/دقيقة) عربات مستقلة تعمل بالمحرك الخطي المتزامن iTRAK من Rockwell Automation لنقل كل زجاجة على حدة — مما يقلل زمن التلامس الاحتكاكي بمقدار >= 20× مقارنة بالحلزونات اللولبية ويحقق تغييرات مقاس أوتوماتيكية بالكامل بلا أدوات من شاشة HMI في < دقيقة واحدة ودون أي قطع تغيير.
ماذا تعني عمليًا عبارة «الاستغناء عن الحوامل (Pucks) للزجاجات المشكلة القابلة للنقل وغير القابلة للتراكم»؟
الزجاجة القابلة للنقل وغير القابلة للتراكم هي عبوة غير متماثلة أو مخروطية أو مستدقة أو مزودة ببخاخ زناد (عادةً بنسبة ارتفاع إلى عرض قاعدة H / W_base > 2.8) تستطيع الوقوف عموديًا على سير ناقل متحرك عندما تكون معزولة في صف واحد، لكنها تنحشر أو تتراكب أو تسقط بالتتابع إذا تلامست الزجاجات تحت الضغط الخلفي للتراكم. ولأن Cermex RoboSELEX يضبط خطوة الزجاجات عبر تفاوت سرعة الناقل القبلي دون طاولة تراكم ويوجه الدفعات من المصدر، فإنه يستطيع الاستغناء عن حوامل النقل البلاستيكية (Puck removal) للعبوات المستقرة ديناميكيًا عند مباعدتها — في حين تظل القوارير غير المستقرة التي لا تستطيع الوقوف على سير متحرك حتى وهي معزولة بحاجة إلى حوامل Pucks.
كيف يتم تحجيم مجمّعات الالتقاط والوضع الروبوتية أو المشطية للأكياس القائمة المرنة (Doypacks) والساشيه؟
استخدم دورة الالتقاط المتحقق منها لدى مدمج النظام والأدوات المختارة مع الأكياس الفعلية. احسب عدد الوحدات لكل التقاطة، والإنتاج السليم المطلوب، وهامش السرعة التعويضية الخاص بالمشروع، ثم جرّب الإمساك والنقل وتسلسل التحميل اللاحق في الصندوق أو الكرتونة.
ما الفرق بين مجمّع الزجاجات/الأكياس، وآلة الكرتنة الأفقية، وآلة تعبئة الصناديق؟
يقوم المجمّع (Collator) (Cermex RoboSELEX أو CareSelect أو Racetrack) بمباعدة وتوجيه وتجميع العبوات الأولية المفردة في نمط متعدد الصفوف (3 × 1 إلى 8 × 6). وتقوم آلة الكرتنة الأفقية أو العمودية (LV-180 / LV-GS150) بنصب علب الكرتون المسطحة المطبوعة القابلة للطي (250–400 جم/م²)، وإدخال الأكياس الأولية أو شرائط البليستر أو الزجاجات، وإغلاق الألسنة بالثني أو بالغراء الساخن لتكوين وحدة بيع بالتجزئة. أما آلة تعبئة الصناديق (Case Packer) فتنصب صناديق الشحن المصنوعة من الكرتون المضلع (صناديق RSC أو Wrap-around)، وتحمّل إما الزجاجات الأولية المجمعة أو علب التجزئة الكرتونية المجمعة، وتغلق صندوق الشحن الخارجي تمهيدًا للرص على الطبالي (دليل مرصّص الطبالي FANUC CRX-30iA).
ناقش تطبيقك مع LINEVO.
ناقش نطاق التعبئة الأولية والكرتنة لديك