
En esta página
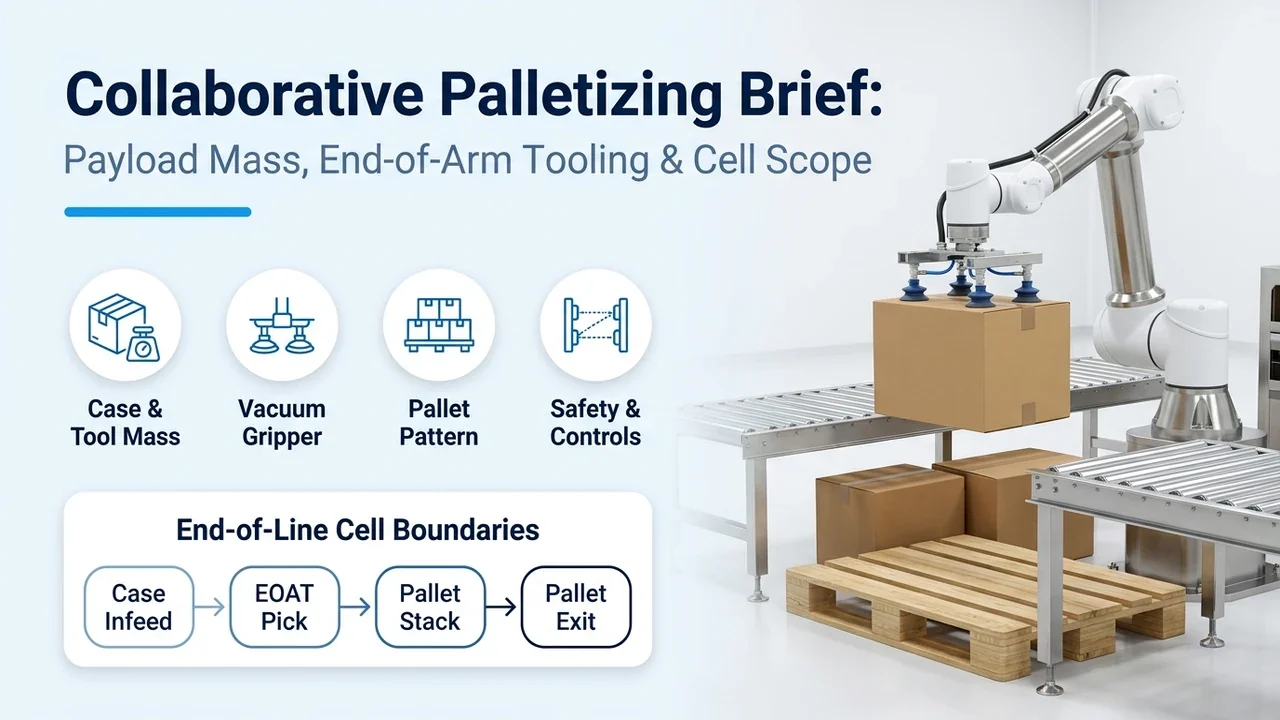
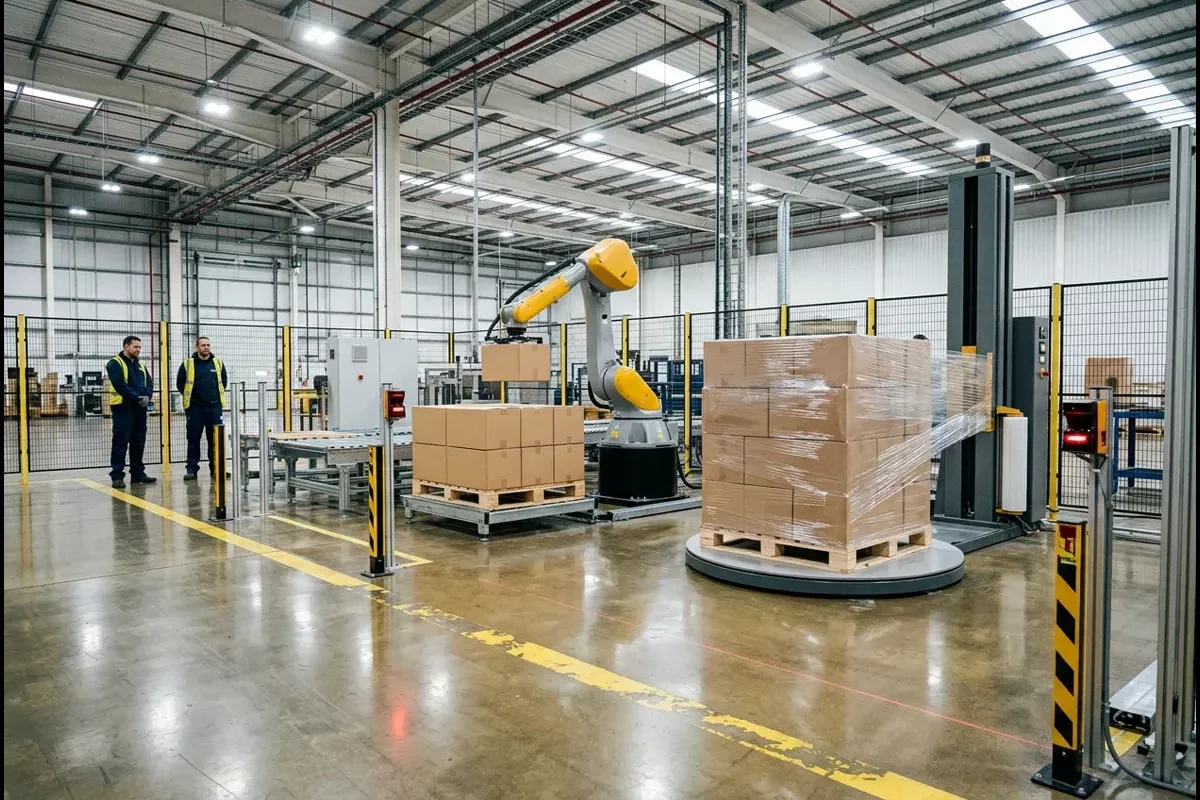
Un pliego de paletizado con FANUC CRX-30iA requiere definir el modo de carga útil, la masa completa del herramental, la geometría de la caja llena y la cadencia de cajas necesaria. Compare la hoja de datos del robot con la especificación de celda completa del integrador. Nuestros ingenieros coordinan el equipamiento de envasado y estuchado aguas arriba, el diseño de transferencia de cajas y las interfaces de control con el sistema de paletizado seleccionado.
Una celda de paletizado combina el robot, el herramental, la entrada de cajas, la disposición de palets y los resguardos de seguridad. Mantenga las especificaciones de muñeca y alcance de FANUC separadas de la capacidad de la celda completa del integrador. Nuestros ingenieros revisan cómo nuestros equipos de bolsas prefabricadas, VFFS, sachets, llenado, etiquetado o estuchado alimentan las etapas posteriores de encajado y paletizado, definiendo la producción, el pulmón de acumulación y los controles para toda la línea.
| Parámetro de ingeniería | Referencia del manipulador cobot FANUC CRX-30iA y celda AMT Maverick | Celdas CRX-30iA equivalentes (P5-CRX / RIG / Hermes), FANUC M-410iC/110 enjaulado y alcance primario aguas arriba |
|---|---|---|
| Límite del equipo y función en la línea de envasado | Paletizador robótico colaborativo de cajas de fin de línea que apila cajas de envío de cartón ondulado cerradas (RSC o wrap-around) sobre palets de madera o plástico (48 × 40 in. GMA o 1.200 × 800 mm Euro) | Situado aguas abajo del encajado secundario; nosotros fabricamos aguas arriba llenadoras de bolsas prefabricadas/con boquilla, envasadoras VFFS, líneas de sachets/stick packs, etiquetadoras de botellas y estuchadoras horizontales |
| Conciliación entre carga útil en muñeca y modo de alcance (hoja de datos FANUC) | Modo de 30 kg: 1.756 mm de alcance máx. en brida (R1756); Modo de 25 kg: 1.889 mm* de alcance ampliado en brida (R1889); la celda AMT Maverick especifica 25 kg de capacidad a 1.889 mm de alcance | La carga útil bruta en muñeca incluye el herramental de fin de brazo (m_EoAT = 3,5–6,5 kg), dejando 18,5–21,5 kg de carga neta en el modo de 25 kg o 23,5–26,5 kg en el modo de 30 kg; el FANUC M-410iC/110 ofrece 110 kg de carga en muñeca con 2.403 mm de alcance |
| Cadencia sostenida de ciclo y caudal con toma múltiple | Toma de caja individual (n_pick = 1): 6,0–8,5 tomas/min en modo PFL según ISO/TS 15066; Toma doble de cajas o modo de alta velocidad SSM: hasta 12 tomas/min (12–16 cajas/min con EoAT para 2 cajas) | FANUC M-410iC/110 enjaulado (4 ejes): hasta 2.200 ciclos/h (~36,6 ciclos/min; 30–60+ cajas/min con cabezal servo/vacío multicaja); paletizador de capas de alta velocidad: 40–100+ cajas/min |
| Altura de apilado de palet y opciones de columna de 7.º eje | Referencia AMT Maverick: 60 in. (1.524 mm) de altura de apilado sobre pedestal fijo estándar, con elevadores opcionales para pilas más altas | Paletizador cobot móvil Hermes (CRX-30iA): hasta 103 in. (2.616 mm) de altura de palet mediante columna elevada/telescópica; se recomienda columna elevadora eléctrica de 7.º eje (400–900 mm de carrera) por encima de 1.750 mm de apilado |
| Cinemática, límites de momento en muñeca y controlador | 6 ejes controlados; repetibilidad de ±0,05 mm (ISO 9283); peso del brazo de 135 kg; cuerpo y muñeca/brazo J3 con protección IP67; límites de momento en muñeca J4 100,0 Nm, J5 74,0 Nm, J6 32,0 Nm; controlador R-30iB Mini Plus (100–120 V / 200–240 V monofásico) | FANUC M-410iC/110: 4 ejes controlados, repetibilidad de ±0,05 mm, ~1.030 kg de peso del brazo, protección IP54, muñeca hueca para cableado, armario industrial trifásico R-30iB Plus |
| Arquitectura de seguridad (ISO/TS 15066 e ISO 10218-1/2) | Doble modo: limitación colaborativa de potencia y fuerza (PFL <= 1.000 mm/s mediante sensores de par en articulaciones y amperaje) + modo de alta velocidad (hasta 2.000 mm/s) cuando está protegido por escáneres láser de seguridad 2D según IEC 61496-3 (SSM) | El fabricante del robot y el integrador de la celda definen los resguardos, los modos operativos y el movimiento permitido a partir de la evaluación de riesgos de la aplicación instalada. |
| Límite de presupuesto de capital y punto de cruce del ROI | Alcance de celda cobot base (manipulador, pedestal, interfaz sin código y garra estándar) frente a celda llave en mano completa (añadiendo transportador de emparejamiento MDR de 2 zonas, EoAT de doble caja, escáneres láser de seguridad 2D e integración) | Calcule el retorno de la inversión a partir de una cotización desglosada de la celda, su régimen de turnos, dotación de personal, mantenimiento y horas de parada medidas. |
¿Cómo se compara un paletizador colaborativo FANUC CRX-30iA con robots industriales enjaulados de 4 ejes, paletizadores convencionales por capas y el apilado manual?
Una celda robótica de paletizado de fin de línea es el sistema de unitización situado inmediatamente aguas abajo de una encajadora de cartón ondulado, una controladora de peso y una etiquetadora de cajas print-and-apply. Mientras que el equipamiento aguas arriba —como una llenadora de bolsas prefabricadas, una envasadora vertical form-fill-seal (VFFS), una línea de etiquetado de botellas o una estuchadora horizontal de cartón plegable— dosifica y sella los envases comerciales primarios y secundarios, la función mecánica del paletizador consiste en orientar las cajas maestras de envío entrantes (RSC, HSC o cajas wrap-around), apilarlas en un patrón estable por capas alineadas en columna o entrelazadas sobre un palet de 48 × 40 in. (1.219 × 1.016 mm GMA norteamericano) o de 1.200 × 800 mm (EUR/EPAL), y entregar la unidad de carga completa para su enfardado con film estirable y tránsito de almacén.
En plantas de alimentación, bebidas, cuidado personal, farmacia y co-packing para terceros, los ingenieros de proyecto eligen entre cuatro arquitecturas de paletizado de fin de línea según la cadencia sostenida de descarga de cajas (Q_cases/min), la masa bruta de la caja de envío (m_case), la superficie disponible en planta y la agilidad diaria de cambio de SKU: (1) paletizadores cobot colaborativos de 6 ejes (celdas FANUC CRX-30iA como AMT Maverick, Hamrick P5-CRX, RGS RIG y Hermes Mobile con capacidad nominal en muñeca de 25–30 kg y 6–16 cajas/min), (2) paletizadores industriales articulados de 4 ejes enjaulados (FANUC M-410iC/110 y M-410iC/185 con capacidad en muñeca de 110–185 kg y 20–60+ cajas/min), (3) paletizadores convencionales de alta velocidad por formación de filas y capas (40–100+ cajas/min) y (4) apilado manual de cajas (1–2 operadores/turno a <= 5–10 cajas/min). Todas las velocidades y cargas útiles publicadas a continuación representan referencias estándar de ingeniería en condiciones nominales; las cadencias de ciclo reales y la estabilidad de la pila deben verificarse con cajas de envío llenas del comprador durante las Pruebas de Aceptación en Fábrica (FAT).
| Arquitectura de paletizado y plataformas de referencia | Caudal sostenido de cajas y carga útil nominal en muñeca | Huella en planta, alcance y arquitectura de seguridad | Cambio de patrón de SKU y movilidad entre líneas | Modo de fallo dominante en planta y prevención mecánica |
|---|---|---|---|---|
| 1. Paletizador cobot colaborativo de 6 ejes (FANUC CRX-30iA: AMT Maverick, Hamrick P5-CRX, RGS RIG, Hermes Mobile) | 6,0–8,5 tomas/min con toma individual en modo PFL puro; hasta 12 tomas/min (12–16 cajas/min) con EoAT de toma doble y zonas de escáner SSM; 25 kg de carga útil en muñeca a 1.889 mm de alcance o 30 kg a 1.756 mm de alcance | Huella compacta de ~2,4 × 3,0 m a 2,9 × 3,1 m (cabe en bahías de paletizado manual estándar); limitación de potencia y fuerza ISO/TS 15066 (PFL <= 1.000 mm/s) más escáneres láser de seguridad 2D según IEC 61496-3 (SSM que reduce la velocidad de 2.000 mm/s a <= 250 mm/s o parada segura) | 1–3 min de introducción de receta en HMI sin código (largo×ancho×alto de caja + patrón en columna/entrelazado); brazo de 135 kg sobre bancada móvil con alojamientos para carretilla reubicable entre líneas en < 15 min | Modo de fallo: sobrecarga en muñeca / fallos de momento en J5–J6 cuando el comprador combina una caja de 25–27 kg con una garra de 4,5–6,0 kg en un cobot de 30 kg, o bloqueo de línea cuando los operadores pisan repetidamente la zona de reducción de velocidad del escáner láser 2D. Prevención: descuente la masa total del EoAT (m_case,net = m_wrist - m_EoAT), dimensione tomas dobles (n_pick = 2) por encima de 8–9 cajas/min y utilice una disposición de 2 bahías de palet con inhibición (muting) independiente de escáneres. |
| 2. Paletizador industrial articulado de 4 ejes enjaulado (FANUC M-410iC/110 y M-410iC/185) | M-410iC/110: hasta 36,6 ciclos/min (2.200 ciclos/h) con 110 kg de carga en muñeca; M-410iC/185: 15–28 ciclos/min con 185 kg de carga en muñeca; maneja 20–60+ cajas/min mediante cabezales servo de pinza para múltiples cajas o filas | Celda fija de 4,5 × 5,5 m a 6,5 × 7,5 m; alcance de 2.403 mm (110 kg) a 3.143 mm (185 kg); pedestal anclado de ~1.030–1.600 kg; requiere vallado perimetral completo de acero de 2,0 m según ISO 10218-1, puertas enclavadas y barreras inmateriales con muting | 3–10 min mediante llamada de receta en HMI + ajuste servo de ancho de horquilla/pinza; anclado permanentemente a losa de hormigón armado (no portátil) | Modo de fallo: aplastamiento de cajas o desprendimiento de la solapa inferior cuando una aceleración de giro (> 3 g) en 4 ejes actúa sobre filas pesadas de varias cajas sujetas únicamente por vacío superior, o paradas de 10–15 min durante entradas LOTO por puerta. Prevención: utilice EoAT servoaccionado de horquilla con soporte inferior y pinza lateral para tomas múltiples > 35 kg y configure parada supervisada segura PLe (SS2) para el acceso a bahías de palets. |
| 3. Paletizador convencional de alta velocidad por capas / formación de filas (entrada alta o a nivel de suelo con placa de transferencia) | 40–100+ cajas/min (formación continua de capas multifila mediante giradores servo de alta velocidad, empujadores de fila y placa de transferencia bipartita) | Bahía dedicada de fin de línea de 8,0 × 12,0 m+ con transportadores dosificadores multipista, dispensador de palets vacíos, alimentador de hojas intercaladoras y enfardadora integrada de brazo rotativo | 10–25 min de cambio de formato en guías de formación de filas, topes de giro y placas escuadradoras de capa (óptimo para tiradas largas de un solo SKU en bebidas o aceite comestible) | Modo de fallo: pandeo de esquinas de cajas de cartón ondulado o roce de etiquetas litográficas cuando los empujadores en ángulo recto y las placas escuadradoras de alta velocidad comprimen cajas RSC de pared delgada o con holgura interior. Prevención: mantenga <= 1,5 mm de holgura superior dentro de los envases primarios, especifique giradores servo de impacto suave y valide la compresión en columna según ASTM D4169. |
| 4. Apilado manual de cajas en fin de línea (1–2 operadores por turno en mesa de rodillos de salida) | 4–8 cajas/min sostenidas por operador para cajas de 10–18 kg (cae a <= 3–5 cajas/min cuando la masa de la caja supera 18–23 kg o la altura de pila supera 1.400 mm) | Zona de palet en suelo de 2,0 × 2,5 m junto a transportador de roldanas por gravedad; cero inversión en resguardos, pero elevada carga lumbar y de hombros según la ecuación de levantamiento NIOSH (RWL) por encima de 1.350 mm de altura de pecho | Cambio mental instantáneo del operador, pero expuesto a capas mal entrelazadas, desbordamiento del borde del palet (> 15 mm) y microparadas por fatiga | Modo de fallo: lesiones musculoesqueléticas lumbares acumulativas (esguinces registrables OSHA al levantar cajas > 15–23 kg entre 2.500 y 4.000 veces/turno), alta rotación de personal (> 40 %/año) y desbordamiento en bordes de palet que provoca derrumbes en tránsito. Prevención: automatice el apilado de cajas con una celda cobot en cuanto la producción sostenida de línea supere 5–6 cajas/min o la masa por caja supere 12–15 kg. |
¿Cómo conciliar los modos de alcance de FANUC de 1.756 mm (30 kg) frente a 1.889 mm (25 kg) y comparar el AMT Maverick con otros paletizadores CRX-30iA?
El 25 de septiembre de 2026, Packaging World publicó el anuncio de producto de Applied Manufacturing Technologies (AMT, Orion, Míchigan —integrador de sistemas autorizado de nivel V de FANUC—) sobre su paletizador robótico colaborativo plug-and-play FANUC CRX-30iA (tras el lanzamiento inicial de AMT del 29 de mayo de 2025 recogido en Packaging Strategies). En el comunicado de prensa, AMT citó una carga útil de 30 kg, un alcance de 1.889 mm y protección IP67, una interfaz de usuario (UI) propia sin código en la que los operadores introducen las dimensiones de la caja y seleccionan los patrones de palet sin programación robótica, portabilidad entre líneas y un objetivo de retorno de la inversión (ROI) inferior a 12 meses. Por su parte, la tabla técnica resumida de FANUC Europe indica 30 kg de carga útil y 1.756 mm de alcance, mientras que la propia página comercial de producto de AMT y la entrada oficial del directorio Cobot and Go de FANUC America para el CRX-Palletizer - MAVERICK especifican 25 kg de capacidad, 1.889 mm de alcance, 60 in. (1.524 mm) de altura de palet y hasta 12 tomas/min.
Esta aparente contradicción entre 1.756 mm / 30 kg y 1.889 mm / 25 kg queda resuelta directamente en la hoja de datos oficial de ingeniería del CRX-30iA de FANUC America (fanucamerica.com/uploads/files/data-sheets/crx-30ia-datasheet.pdf). El CRX-30iA (6 ejes controlados, repetibilidad de ±0,05 mm según ISO 9283, 135 kg de peso de la unidad mecánica, cuerpo y muñeca/brazo J3 con grado IP67, accionado por el controlador monofásico 100–120 VAC / 200–240 VAC R-30iB Mini Plus) dispone de dos modos de carga útil/cinemática seleccionables por software en el extremo de la brida de muñeca:
- 1. Modo estándar de carga útil en muñeca de 30 kg (1.756 mm de alcance máximo, R1756): Cuando se configura para su carga bruta máxima en muñeca de 30 kg, el software del CRX-30iA restringe la envolvente esférica exterior de trabajo a un radio de 1.756 mm en el extremo de la brida para mantener el par en voladizo gravitatorio y dinámico dentro de los límites admisibles de momento de muñeca (J4: 100,0 Nm / 4,70 kg·m², J5: 74,0 Nm / 4,00 kg·m², J6: 32,0 Nm / 2,00 kg·m²).
- **2. Modo de espacio de trabajo ampliado con carga útil en muñeca de 25 kg (1.889 mm* de alcance máximo, R1889):** Tal como documenta la nota al pie de la hoja de datos de FANUC («El espacio operativo se amplía cuando se selecciona el modo de carga útil de 25 kg»*), al cambiar el controlador al modo de carga útil de 25 kg se desbloquea la extensión completa del brazo exterior hasta 1.889 mm en el extremo de la brida (+133 mm de alcance radial adicional). Dado que alcanzar la esquina más alejada de un palet de 48 × 40 in. (1.219 × 1.016 mm) desde un pedestal central compacto requiere esos 133 mm extra de extensión horizontal, las celdas comerciales de paletizado —incluido el AMT Maverick— operan por defecto en el modo de 25 kg / 1.889 mm.
- 3. Modos de velocidad lineal colaborativo (1.000 mm/s) frente a alta velocidad (2.000 mm/s): La hoja de datos de FANUC especifica una velocidad lineal máxima del TCP de 1.000 mm/s en Modo Colaborativo (limitación de potencia y fuerza según ISO/TS 15066 mediante sensores de par en articulaciones y amperaje de motor) y de 2.000 mm/s en Modo de Alta Velocidad (*«**Ajuste la velocidad de movimiento de acuerdo con la evaluación de riesgos del sistema»*). Alcanzar el techo de directorio de hasta 12 tomas/min en el AMT Maverick requiere operar en Modo de Alta Velocidad (hasta 2.000 mm/s) protegido por escáneres de seguridad de área externos o bien tomar dos cajas por ciclo.
| Celda CRX-30iA o modelo comparador | Carga útil publicada, alcance y altura máx. de palet | Cadencia de ciclo publicada, entrada y alcance de EoAT | Arquitectura de seguridad, movilidad y alcance de celda | Riesgo dominante de especificación y verificación en RFQ |
|---|---|---|---|---|
| Paletizador robótico colaborativo AMT Maverick (Applied Manufacturing Technologies, Orion, MI — nota del 25 sept. 2026) | CRX-30iA: capacidad nominal de celda de 25 kg a 1.889 mm de alcance (o 30 kg a 1.756 mm de alcance); altura estándar de pila de palet de 60 in. (1.524 mm) con elevadores fijos/telescópicos opcionales | Hasta 12 tomas/min** (directorio FANUC Cobot and Go); interfaz personalizada sin código (introducción de largo×ancho×alto de caja + selección de patrón); EoAT de vacío | Detección de par/amperaje en articulaciones con limitación de potencia y fuerza (PFL) + escáneres de área opcionales; base portátil entre líneas | Riesgo: suponer que la cotización de la celda base incluye un EoAT de vacío multizona personalizado, transportador dosificador de entrada, escáneres láser 2D y elevadores > 60 in., o asumir 30 kg de peso neto de caja a 1.889 mm de alcance. Prevención: solicite una oferta desglosada que separe la celda base, la masa del EoAT (m_EoAT), la altura del elevador y los escáneres de seguridad. |
| Paletizador colaborativo Hamrick P5-CRX (Hamrick Packaging Systems — FANUC Cobot and Go) | CRX-30iA (capacidad en muñeca de 25/30 kg, alcance de 1.889/1.756 mm); estaciones dobles de formación de palets para cambio continuo de carga | Paletizado de cajas de velocidad baja a media (habitualmente 6–12 cajas/min según toma simple o doble); rampa integrada de entrada de cajas | Equipado de serie con tres (3) escáneres láser de seguridad de área 2D para supervisión perimetral de velocidad y separación (zonas de reducción de velocidad/parada SSM) | Riesgo: que un operador entre en la bahía activa para retirar un palet terminado mientras el cobot apila en la segunda bahía, activando una reducción de velocidad SSM si las zonas de los escáneres se solapan. Prevención: verifique en el PLC de seguridad la inhibición (muting) independiente de los escáneres de la bahía izquierda y derecha. |
| Paletizador RGS RIG (Robotic Automation / RGS Full Stack — FANUC Cobot and Go) | Compatible desde CRX-10iA hasta CRX-30iA (y CRX Food Grade); manipula productos de hasta 50 lb (22,7 kg de masa neta de caja en CRX-30iA) | Visión artificial 2D/3D integrada que identifica las dimensiones de la caja y corrige desalineaciones de toma sin topes mecánicos de escuadrado; EoAT personalizable de toma superior, lateral e inferior | Montado sobre carro móvil con perímetro de seguridad de escáner de área de 360 grados; se reubica entre líneas en < 15 minutos; analítica en la nube Control Center | Riesgo: confiar únicamente en vacío superior al manipular cajas RSC pesadas (18–22,7 kg) con poco adhesivo o cerradas con cinta al alcance máximo. Prevención: especifique la opción de EoAT con soporte lateral e inferior del RIG para cajas > 15–18 kg. |
| Paletizador cobot móvil Hermes (directorio FANUC Cobot and Go) | CRX-30iA sobre pedestal elevado/telescópico que alcanza hasta 103 in. (2.616 mm) de altura máxima de apilado de palet | Incluye transportador de entrada de acumulación/dosificación sin presión de 4 zonas con rodillos motorizados (MDR) y EoAT de vacío/mecánico personalizado; se envía totalmente ensamblado | Huella total de la celda de 114,75 in. × 121,29 in. (2.915 × 3.081 mm) incluyendo transportador y dos bahías de palets | Riesgo: especificar una altura de pila de 103 in. (2.616 mm) sin comprobar la altura libre de las puertas del almacén, la altura del mástil de la enfardadora o la resistencia a la compresión de las cajas de la capa inferior (BCT) según ASTM D4169. Prevención: audite el ensayo de aplastamiento de canto del cartón ondulado (ECT >= 44–51 lb/in) antes de apilar por encima de 1.800 mm. |
| Comparador industrial: paletizador enjaulado de 4 ejes FANUC M-410iC/110 | 110 kg de carga útil en muñeca; 2.403 mm de alcance horizontal/vertical; ~1.030 kg de masa del brazo; grado IP54 (requiere funda de lavado en zonas húmedas) | Hasta 36,6 ciclos/min (2.200 ciclos/h); levanta con holgura de 2 a 6 cajas por toma (lote total de 40–80 kg + EoAT servo de pinza/horquilla de 25 kg) | Requiere vallado perimetral completo según ISO 10218-1, puertas con enclavamiento y armario industrial trifásico R-30iB Plus | Riesgo: sobredimensionar comprando un M-410iC enjaulado para una línea de bolsas/estuches de 7 cajas/min con poco espacio en planta, o por el contrario forzar un CRX-30iA en una línea de 22 cajas/min. Prevención: aplique el límite de cruce de 14–16 cajas/min y 25 kg de carga en muñeca. |
¿Cuáles son las 4 reglas físicas prácticas para el descuento de masa del EoAT en el CRX-30iA, la toma doble de cajas, el agarre por vacío sobre solapas superiores y las columnas de 7.º eje?
Antes de aprobar una celda de paletizado FANUC CRX-30iA aguas abajo de su llenadora de bolsas prefabricadas, envasadora VFFS, línea de etiquetado de botellas o estuchadora horizontal, audite la aplicación frente a cuatro umbrales físicos innegociables:
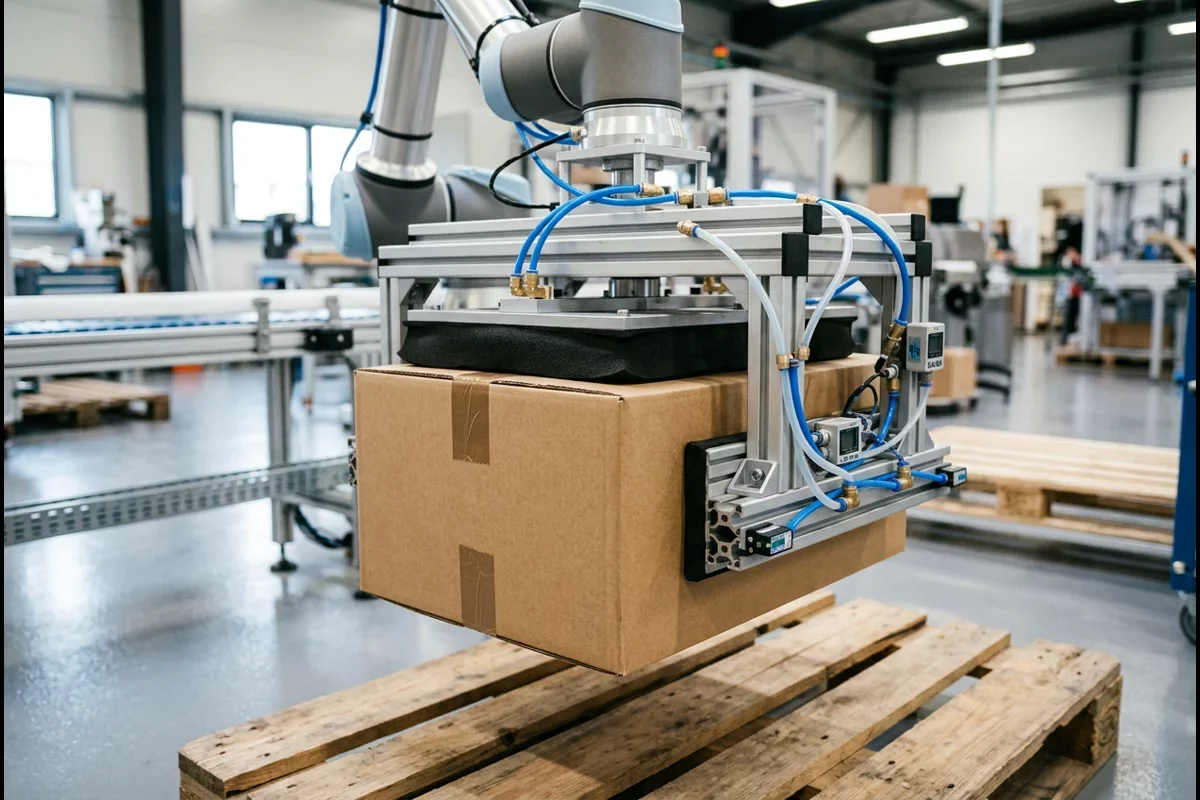
Herramental y carga útil: descuente de la capacidad nominal de muñeca seleccionada la carga completa de la garra, el adaptador, las válvulas y el paquete de mangueras. Verifique con el integrador tanto el centro de gravedad de la carga, los momentos, la inercia y los límites de movimiento como la masa total. Por ejemplo, una caja prevista de 26,0 kg más una herramienta de 5,2 kg suman 31,2 kg, superando la capacidad de muñeca de 30 kg.
Número de cajas por toma: calcule las cajas por minuto requeridas y el ciclo de aplicación para tomas simples o múltiples. El herramental multicaja reduce los ciclos necesarios, pero añade carga y exige su propio transportador de emparejamiento y estudio de movimiento.
Agarre de la caja: envíe cajas representativas llenas y cerradas, incluyendo el cartón real y los cierres con cinta o adhesivo. Pruebe el vacío o el soporte mecánico con el integrador y verifique la retención del agarre y el comportamiento de la carga durante toda la secuencia aprobada de movimiento y parada.
Alcance y altura de pila: compruebe cada posición del palet, orientación de caja y holgura de la herramienta en el layout de la celda. Haga que el integrador evalúe las opciones de pedestal o columna elevadora frente al espacio de trabajo del robot, los resguardos y los gálibos de la planta.
¿Cómo se calculan el peso neto de caja del cobot (m_case,net), el momento en muñeca (M_J6) y el ajuste de ciclos entre la envasadora de bolsas y el paletizador (R_req,picks/min)?
Para evitar fallos por sobrecarga en la muñeca o acumulaciones en el transportador de cajas aguas arriba, los ingenieros de proyecto deben realizar dos cálculos explícitos antes de aprobar el pliego de paletizado con un FANUC CRX-30iA: (1) Verificación del peso neto admisible de caja y del momento en muñeca, y (2) Ajuste de ciclos de cuello de botella entre la línea primaria aguas arriba y el paletizador.
1. Fórmula cuantitativa del margen neto de carga útil del cobot (m_case,net) y del momento en muñeca (M_J6)
Dado el techo seleccionado de carga útil en muñeca del CRX-30iA (m_wrist,max = 25,0 kg en el modo de alcance ampliado de 1.889 mm o 30,0 kg en el modo de alcance estándar de 1.756 mm), la masa total del herramental de fin de brazo (m_EoAT, que incluye bastidor de la garra, generador/almohadilla de vacío, placa de montaje y carga del paquete de mangueras), las cajas tomadas por ciclo (n_cases/pick ∈ {1, 2}) y el desplazamiento combinado vertical/radial del centro de gravedad respecto a la brida de muñeca (L_EoAT y L_case en metros), la masa máxima admisible por caja de envío (m_case,net) y el momento flector en la brida de muñeca (M_J6, que debe mantenerse por debajo de M_J6,allow = 32,0 Nm y M_J5,allow = 74,0 Nm) se rigen por:
m_case,net = (m_wrist,max - m_EoAT) / (n_cases/pick), ; M_J6 = (m_EoAT · L_EoAT + n_cases/pick · m_case · L_case) · g ≤ 32,0 Nm
Comprobación del momento en muñeca: en el modo de 25 kg, una herramienta de 4,6 kg deja 20,4 kg para una caja o 10,2 kg por caja para dos cajas iguales. Con desplazamientos de carga de 0,08 m para la herramienta y 0,14 m para dos cajas de 9,5 kg, el momento estático es (4,6 × 0,08 + 19 × 0,14) × 9,81 = 29,70 N·m. Acompañe esta comprobación estática con la simulación de carga dinámica e inercia por eje del integrador sobre el perfil de movimiento completo.
2. Fórmula de ajuste de ciclos entre la línea de bolsas/estuches aguas arriba y el paletizador (R_req,picks/min)
Al sincronizar un paletizador cobot de fin de línea con máquinas de envasado primario aguas arriba (Q_pouches/min procedentes de máquinas de bolsas prefabricadas, máquinas multipista de sachets o estuchadoras horizontales), la cadencia nominal de llegada de cajas (Q_cases/min) y la cadencia de ciclos de toma requerida en el cobot (R_req,picks/min, incluyendo un factor de recuperación k_surge = 1,20 para los cambios de palet) se calculan como:
Q_cases/min = (Q_pouches/min) / (N_pouches/case), ; R_req,picks/min = (Q_pouches/min · k_surge) / (N_pouches/case · n_cases/pick)
Por ejemplo, 120 bolsas/min ÷ 12 bolsas/caja = 10 cajas/min. Con un margen de planificación de recuperación de 1,20, el objetivo pasa a ser de 12 cajas/min: las tomas individuales requieren 12 ciclos/min, mientras que las tomas de dos cajas requieren 6 ciclos/min. Verifique tanto el ciclo de aplicación como la carga combinada de caja y herramienta con el integrador de la celda durante la revisión de su aplicación.
¿Cuándo se amortiza un paletizador FANUC CRX-30iA en menos de 12 meses y cómo se comparan las horas operativas a 5 años?
Separe el alcance de la celda cobot base del alcance completo instalado llave en mano (transportador dosificador, EoAT de doble caja, escáneres láser de seguridad 2D y puesta en marcha), y compare después las horas de operador, la exposición al levantamiento manual de cargas y las horas de parada por bloqueo de línea bajo el mismo programa de dos turnos (4.000 h/año, 12M de cajas en 5 años).
TCO_5yr = C_capex,installed + 5 × (C_labor,yr + C_injury+turnover,yr + C_downtime,yr + C_maint,yr), ; T_payback,mo = (C_capex,installed) / (Δ S_net,yr) × 12
En una línea a dos turnos (4.000 h/año) que descarga 10 cajas/min, sustituir dos turnos dedicados de apilado manual (2,0 FTE = 4.000 horas-operador/año levantando ~51.000 kg de cajas por turno) por una celda CRX-30iA de toma doble atendida por un carretillero compartido (0,25 FTE = 500 horas/año para el cambio de palets) ahorra 3.500 horas de mano de obra directa al año, al tiempo que recupera ~210 horas anuales de microparadas por enfardado y cambio manual de palet. Divida la cotización de la celda instalada llave en mano del integrador (C_capex,installed) entre el ahorro anual de su planta en mano de obra, rotación y horas de línea recuperadas (Δ S_net,yr) para calcular los meses exactos de retorno.
| Componente operativo y de TCO | Escenario A: Apilado manual de cajas en fin de línea (1 operador/turno × 2 turnos) | Escenario B: Celda CRX-30iA subdimensionada de toma simple (sin escáneres SSM, limitada a 7,5 tomas/min) | Escenario C: Celda CRX-30iA de toma doble con MDR de 2 zonas y escáneres láser SSM 2D (clase AMT Maverick / P5-CRX) | Escenario D: Paletizador industrial enjaulado de 4 ejes (FANUC M-410iC/110 con vallado perimetral) |
|---|---|---|---|---|
| Alcance de equipamiento instalado llave en mano (C_capex,installed: robot, EoAT, transportador dosificador, seguridad y puesta en marcha) | Transportador de salida de roldanas por gravedad, transpaleta manual y mesas niveladoras de palets por resorte | Celda base CRX-30iA + EoAT de vacío de una ventosa; omite la banda de emparejamiento para toma doble y los escáneres láser de seguridad SSM 2D | Celda base CRX-30iA + EoAT de vacío de espuma para doble caja + transportador de emparejamiento MDR de 2 zonas + doble escáner láser 2D + integración PackML | Robot de 4 ejes FANUC M-410iC/110 + garra servo de filas + vallado perimetral de acero de 2,0 m + puertas enclavadas + instalación trifásica en losa |
| Mano de obra directa de paletizado y cambio de palets a 5 años (2 turnos, 4.000 h/año = 20.000 horas-turno) | 2,0 FTE de apiladores manuales dedicados (40.000 horas-hombre en 5 años; levantando ~51.000 kg de cajas por turno) | 0,40 FTE de carretillero / operador de línea compartido (8.000 horas-hombre en 5 años despejando acumulaciones de cajas y cambios de palet en bahía única) | 0,25 FTE de carretillero compartido (5.000 horas-hombre en 5 años cambiando palets completos en estaciones de 2 bahías cada 25–30 min) | 0,25 FTE de carretillero compartido (5.000 horas-hombre en 5 años cargando el dispensador de palets y descargando el transportador de palets llenos) |
| Exposición ergonómica al levantamiento de cargas y riesgo de rotación a 5 años (tensión lumbar y de hombros NIOSH / OSHA) | 2.500–4.000 levantamientos manuales de cajas/turno de 8–22 kg (> 40 % de rotación anual y riesgo acumulativo de lesiones musculoesqueléticas) | Levantamiento repetitivo de cajas eliminado; intervención manual menor para despejar caídas por vacío en solapas superiores | Levantamiento manual de cajas eliminado; cambio ergonómico de palets a nivel de suelo mediante transpaleta o carretilla elevadora | Levantamiento manual de cajas eliminado; acceso con carretilla elevadora por el exterior del vallado perimetral |
| Horas de parada a 5 años por bloqueo de la línea aguas arriba y cambio de palet | 1.200 h en 5 años (240 h/año de microparadas cuando el apilador manual se detiene para enfardar/cambiar el palet o se retrasa ante picos de 10–12 cpm) | 2.100 h en 5 años (420 h/año perdidas porque un cobot de toma simple a 7,5 tomas/min estrangula una línea de 10 cpm y se detiene al pisar el pasillo) | 150 h en 5 años (30 h/año en breves transiciones; la disposición de 2 bahías + muting independiente de escáneres mantiene el apilado continuo durante los cambios) | 100 h en 5 años (20 h/año entre la indexación automática del dispensador de palets y las entradas por puerta con bloqueo LOTO) |
| Mantenimiento preventivo a 5 años, aire comprimido (vacío Venturi) y piezas de desgaste | Ruedas de transpaleta manual y rodamientos de rodillos por gravedad | Desgaste acelerado de ventosas por el alto número de ciclos en toma simple + consumo continuo de aire comprimido en el Venturi | Almohadillas de espuma EPDM, cartuchos Venturi y consumo monofásico < 0,5 kW; reductores sellados del CRX especificados para 8 años sin cambio de grasa | Mantenimiento de grasa en reductores armónicos/RV de 4 ejes, alimentación servo trifásica, pinzas neumáticas de fila e interruptores de puertas enclavadas |
| Conclusión de balance operativo y retorno a 5 años (balance operativo a 5 años) | Mayor compromiso de mano de obra a 5 años (40.000 horas-operador), mayor exposición ergonómica y 1.200 h de pérdidas por microparadas | Falsa economía: omitir la banda de emparejamiento de doble caja y los escáneres SSM 2D cuesta 2.100 horas de bloqueo en la línea primaria en 5 años | Ahorra 35.000 horas de mano de obra y 1.050 horas de parada de línea frente al apilado manual en 5 años ocupando una bahía compacta de 2,4 × 3,0 m | Ideal para líneas multicaja de 20–60+ cpm, pero requiere 2,5× más superficie en planta y mayor inversión llave en mano en líneas de <= 14 cpm |
¿Cómo rigen ISO/TS 15066 (PFL frente a SSM), ISO 10218-2, OMAC PackML y ASTM D4169 la seguridad de la celda y las Pruebas de Aceptación en Fábrica (FAT)?
La aplicación completa de paletizado requiere una evaluación de riesgos del sistema que abarque el robot, el herramental, las cajas transportadas, las bahías de palets, los transportadores y el acceso humano. Utilice el diseño de seguridad validado, las verificaciones de puesta en marcha y los procedimientos operativos del integrador de la celda.
Las cajas transportadas, los bordes del herramental, los puntos de atrapamiento y la pérdida de agarre forman parte de la evaluación de seguridad. El integrador selecciona los resguardos, sensores, modos operativos y funciones de parada necesarios para el layout completo y las tareas previstas.
S_p = S_h + S_r + S_s + C + Z_d + Z_r = (v_h · T_r + v_h · T_s) + (v_r · T_r) + S_s + C + Z_d + Z_r
El especialista en seguridad determina las distancias de protección a partir de las normas aplicables, la respuesta verificada de sensores y control, el comportamiento de parada medido, la geometría de acceso y la incertidumbre de posición. Valide las zonas configuradas de detección y parada durante la puesta en marcha de la celda; los ejemplos genéricos de distancia no pueden definir una zona de escáner instalada.
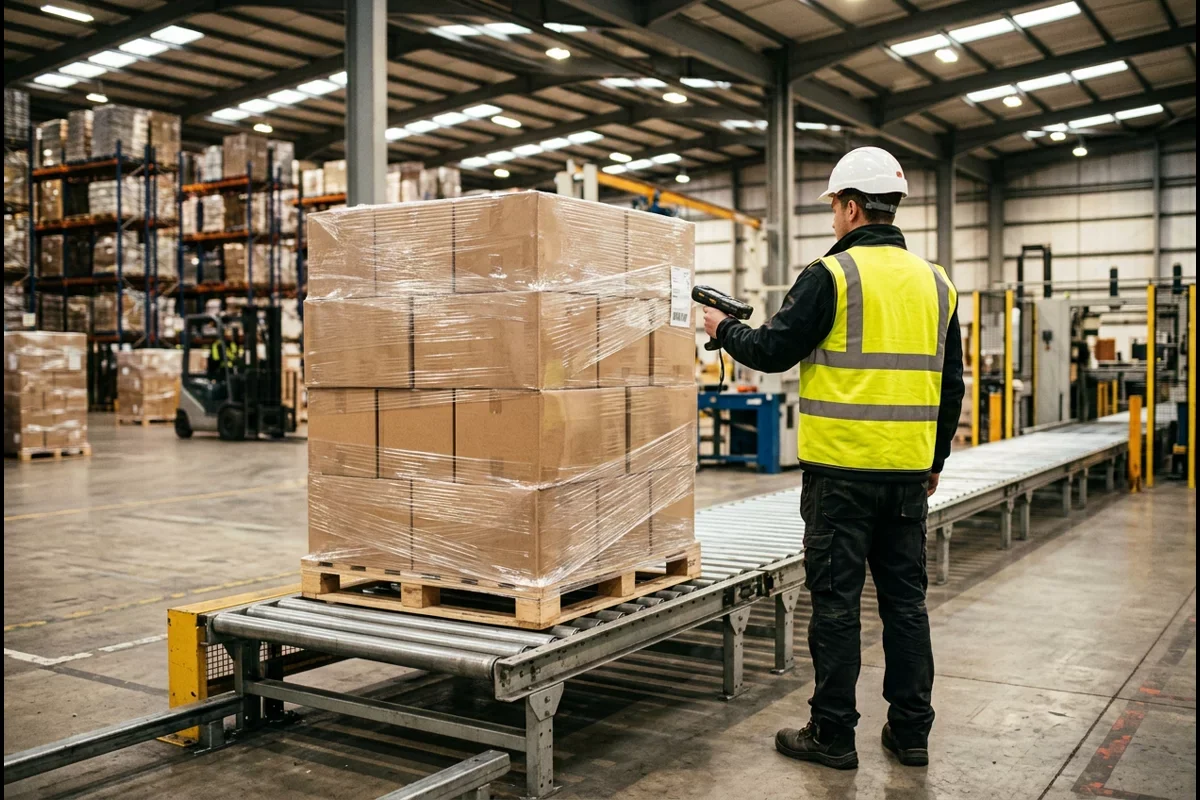
Utilice nuestra lista de verificación de instalación y formación de operadores y la guía de preparación de pruebas con muestras para auditar los cuatro límites de integración de línea entre nuestras máquinas aguas arriba y el paletizador aguas abajo durante las Pruebas de Aceptación en Fábrica (FAT):
| Límite de integración o compuerta de cumplimiento | Norma rectora e interfaz de control | Controles FAT específicos del proyecto | Modo de fallo de integración dominante y prevención de ingeniería |
|---|---|---|---|
| 1. Equilibrio de cadencias entre envasado primario/estuchado y fin de línea (bolsa primaria / VFFS / botella / estuchadora → encajadora → entrada del paletizador) | Llenadora de bolsas prefabricadas (LV-210 / LV-160), envasadora VFFS, máquina de sachets/stick packs o estuchadora horizontal (LV-180) aguas arriba alimentando la encajadora y la banda de entrada MDR de 2 zonas del paletizador | Acuerde la cadencia de cajas buenas, la disposición de toma, la posición de entrada y la recuperación tras paradas aguas arriba y aguas abajo. | Modo de fallo: cajas de envío desescuadradas o giradas que llegan por un transportador de gravedad de una sola zona, provocando tomas de vacío descentradas y desbordamientos de capa de 10–15 mm en el palet. Prevención: especifique un transportador dosificador motorizado MDR de 2 zonas con topes neumáticos emergentes de escuadrado lateral o corrección de toma por visión 2D. |
| 2. Sincronización de estados de máquina y pulmón entre proveedores (OMAC PackML ISA-TR88.00.02) | Modelo de estados OMAC PackML (ISA-TR88.00.02) (Execute, Holding, Held, Suspending, Suspended) y PackTags sobre EtherNet/IP o PROFINET entre el PLC de envasado primario, la encajadora y el R-30iB Mini Plus de FANUC | Verifique la respuesta aprobada ante parada de emergencia, pérdida de vacío o aire, y cambio de palet, especificando el pulmón a partir de la cadencia real de la línea. | Modo de fallo: el cobot se detiene durante 45 segundos durante el cambio de palet con transpaleta sin acumulación de cajas aguas arriba, forzando paradas bruscas en la cerradora de cajas hot-melt y en la llenadora de bolsas aguas arriba. Prevención: disponga un transportador de acumulación MDR de al menos 3,0–4,5 m (con capacidad para 8–12 cajas) más una disposición de doble bahía de palets para que el cobot pase de inmediato a la Bahía B mientras se descarga la Bahía A. |
| 3. Compuerta de seguridad biomecánica colaborativa y de escáner láser (ISO 10218-1/2, ISO/TS 15066 y ANSI/RIA R15.06) | Evaluación de riesgos del sistema instalado y funciones validadas de resguardo, retención de carga, parada y rearranque seleccionadas por el integrador de la celda. | Pruebe las funciones de seguridad aprobadas y las disposiciones de acceso bajo el protocolo de puesta en marcha para la celda real. | Riesgo de caída de carga: haga que el integrador verifique la retención y la recuperación segura ante pérdida de energía eléctrica, aire o vacío con el utillaje seleccionado. |
| 4. Compuerta de estabilidad de pila de palet unitizado y compresión en tránsito (ASTM D4169 / ISTA 3A y 3E) | Ensayos de compresión de carga paletizada unitizada, vibración aleatoria e impacto horizontal según ASTM D4169 (Ciclo de Distribución 13 / Nivel de Aseguramiento II) e ISTA 3E | Acuerde los criterios de alineación de pila, desbordamiento, daño de cajas y tránsito para las cajas llenas reales y el patrón de palet. | Daño en la pila o en las cajas: evalúe conjuntamente la unidad de carga llena, la resistencia de la caja, el patrón y el enfardado bajo los ensayos de distribución seleccionados. |
Cuando su proyecto de envasado requiera llenado primario aguas arriba, embolsado, etiquetado de envases o estuchado comercial en cartón plegable —como una máquina automática de llenado de bolsas prefabricadas (línea de pesaje/llenado LV-210, llenadora por boquilla de detergente líquido de 2 kg–5 L LV-160 o llenadora CIP de bolsas de salsa), una envasadora vertical form-fill-seal VFFS, una máquina multipista de sachets para líquidos o polvos, una línea de etiquetado de botellas (etiquetadora de botellas planas de champú/cuidado personal o línea de embotellado multicara de aceite comestible), o una estuchadora horizontal secundaria de cartón plegable (LV-180, estuchadora de tabletas de chocolate o estuchadora de frascos y blísteres LV-GS150)—, envíe los planos de su envase primario, la matriz de cajas y la velocidad de línea objetivo mediante nuestra lista de verificación de cotización de proyecto. Nuestros ingenieros revisan el equipamiento primario y de estuchado, el diseño de transferencia y las señales de control con el proveedor de sistemas seleccionado.
Preguntas frecuentes sobre los paletizadores FANUC CRX-30iA, el cálculo de carga útil y la integración en líneas de envasado
¿Por qué algunas especificaciones de paletizadores FANUC CRX-30iA indican un alcance de 1.756 mm (30 kg) mientras que otras indican 1.889 mm (25 kg)?
Ambas cifras proceden directamente de la hoja de datos oficial de ingeniería del CRX-30iA de FANUC, que define dos modos operativos seleccionables por software en el extremo de la brida de muñeca: en el modo estándar de carga útil de 30 kg, el alcance máximo se restringe a 1.756 mm (R1756) para proteger los límites de momento de la muñeca (J4: 100,0 Nm, J5: 74,0 Nm, J6: 32,0 Nm). Cuando el controlador se conmuta al modo de carga útil de 25 kg, FANUC amplía el espacio operativo hasta 1.889 mm (R1889, +133 mm de alcance adicional). Dado que apilar en las esquinas más alejadas de un palet de 48 × 40 in. (1.219 × 1.016 mm) requiere ese alcance ampliado de 1.889 mm, los paletizadores cobot comerciales como el AMT Maverick operan por defecto en el modo de 25 kg / 1.889 mm.
¿Equivale la capacidad nominal de carga útil de 30 kg o 25 kg del CRX-30iA al peso máximo de la caja de envío?
No. La capacidad nominal de carga útil en muñeca del robot (m_wrist,max = 25 o 30 kg) debe soportar tanto la(s) caja(s) de envío como el conjunto completo del herramental de fin de brazo (m_EoAT ≈ 3,5 a 6,5 kg, que incluye la garra de vacío de área o las pinzas laterales, la brida de montaje, las electroválvulas y la carga de las mangueras) según la relación m_case,net = (m_wrist,max - m_EoAT) / n_cases/pick. Con una garra de vacío de espuma de doble zona de 4,6 kg en el modo de 25 kg / 1.889 mm, la masa neta máxima de la caja es de 20,4 kg (45,0 lb) para una toma individual o de 10,2 kg/caja (22,5 lb) para una toma doble.
¿Cuántas cajas por minuto puede manejar un paletizador FANUC CRX-30iA?
Solicite al integrador el ciclo verificado con su caja llena, su herramienta, su patrón de palet y su disposición de seguridad. Las cajas por minuto equivalen a las tomas por minuto multiplicadas por las cajas por toma. Utilice un estudio de movimiento y carga para comparar una celda CRX-30iA con un paletizador industrial cuando cambien la producción requerida o la carga del lote.
¿Qué incluye el alcance base de un paletizador cobot CRX-30iA y cuándo es realista un ROI inferior a 12 meses?
Solicite a AMT o al integrador seleccionado que desglose la celda base, el herramental para doble caja, el transportador de entrada MDR de 2 zonas, las posiciones de palet, los escáneres láser de seguridad 2D y la puesta en marcha. Las líneas a dos turnos que operan entre 8 y 14 cajas/min suelen alcanzar el retorno más rápido porque una celda de 2 bahías y toma doble adecuadamente equipada reemplaza dos turnos de apilado manual (3.500 horas netas de mano de obra/año ahorradas) al tiempo que evita el estrangulamiento de línea propio de la toma simple.
¿Requiere un paletizador colaborativo vallado de seguridad o escáneres láser?
La evaluación de riesgos de la aplicación completa determina si se necesitan vallados, escáneres u otros resguardos. Incluya la caja transportada y la herramienta, los puntos de atrapamiento, los accesos, la retención de la carga y el comportamiento de parada medido. Ponga en marcha y valide las funciones de seguridad seleccionadas para el layout instalado.
¿Cómo evitar que las garras de vacío rasguen las solapas superiores de cartón ondulado reciclado durante el paletizado?
Pruebe cajas llenas representativas con el integrador. La porosidad del cartón, las uniones, la resistencia del cierre y la masa de la caja afectan a la sujeción por vacío. Compare una garra de área con soporte mecánico cuando sea necesario, y verifique la retención del agarre, posibles daños en la caja y el comportamiento de parada bajo el movimiento aprobado.
Consulte su aplicación con LINEVO.
Consulte su alcance de envasado primario y estuchado