
في هذه الصفحة
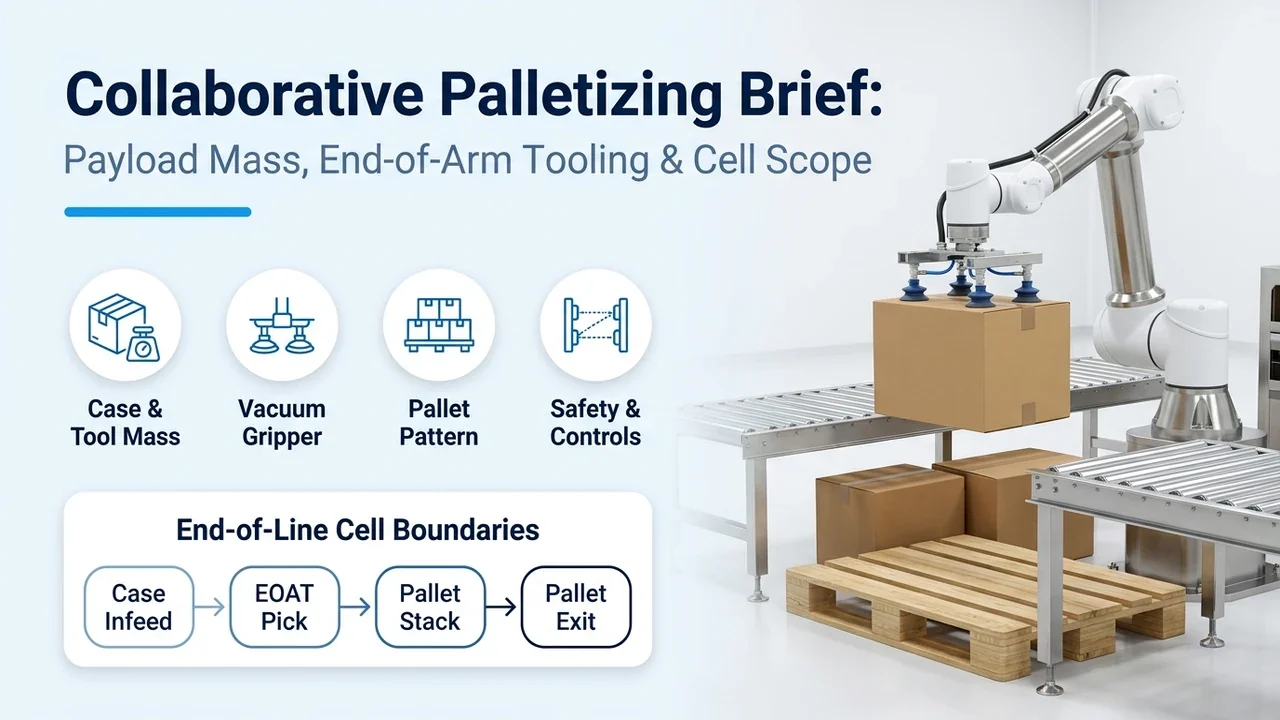
يتطلب الملف الهندسي للرص على الطبالي باستخدام FANUC CRX-30iA تحديد وضع الحمولة، والكتلة الكاملة لأدوات الإمساك، وهندسة الصندوق المملوء، ومعدل تدفق الصناديق المطلوب. قارن ورقة بيانات الروبوت بمواصفات الخلية الكاملة الصادرة عن مدمج النظام. وينسق مهندسونا معدات التعبئة والكرتنة القبلية ومخطط نقل الصناديق وواجهات التحكم مع نظام الرص المختار.
تجمع خلية الرص على الطبالي بين الروبوت، وأدوات الإمساك، وتغذية الصناديق، وتخطيط الطبالي، وأنظمة الحماية والسلامة. افصل بين مواصفات المعصم ومدى الوصول الخاصة بشركة FANUC وبين قدرة الخلية الكاملة لدى مدمج النظام. يراجع مهندسونا كيفية تغذية معدات الأكياس الجاهزة أو VFFS أو الساشيه أو التعبئة أو الملصقات أو الكرتنة لدينا لمراحل تعبئة الصناديق والرص اللاحقة، مع تحديد الإنتاجية والتخزين المرحلي وإشارات التحكم للخط بأكمله.
| المعيار الهندسي | خط الأساس لذراع الكوبوت FANUC CRX-30iA وخلية AMT Maverick | خلايا CRX-30iA النظيرة (P5-CRX / RIG / Hermes)، وروبوت FANUC M-410iC/110 المحاط بسياج، ونطاق التعبئة الأولية القبلية |
|---|---|---|
| حدود المعدات ودورها في خط التعبئة | مرصّص صناديق روبوتي تعاوني لنهاية الخط يقوم بتكديس صناديق الشحن المغلقة من الكرتون المضلع (RSC أو Wrap-around) على طبالي خشبية أو بلاستيكية (48 × 40 بوصة GMA أو 1,200 × 800 مم Euro) | يقع بعد مرحلة تعبئة الصناديق الثانوية؛ بينما نصنّع نحن قبليًا ماكينات تعبئة الأكياس الجاهزة/ذات الفوهة، وآلات VFFS، وخطوط الساشيه/الستيك باك، وآلات ملصقات الزجاجات، وآلات الكرتنة الأفقية |
| التوفيق بين حمولة المعصم ووضع مدى الوصول (ورقة بيانات FANUC) | وضع 30 كجم: أقصى مدى وصول 1,756 مم عند الفلنجة (R1756)؛ وضع 25 كجم: مدى وصول موسع 1,889 مم* عند الفلنجة (R1889)؛ تحدد خلية AMT Maverick قدرة 25 كجم عند مدى وصول 1,889 مم | تشمل الحمولة الإجمالية للمعصم أداة نهاية الذراع (m_EoAT = 3.5–6.5 كجم)، مما يترك 18.5–21.5 كجم كحمولة صافية في وضع 25 كجم أو 23.5–26.5 كجم في وضع 30 كجم؛ بينما يوفر FANUC M-410iC/110 حمولة معصم 110 كجم عند مدى 2,403 مم |
| معدل الدورة المستمر والإنتاجية بالالتقاط المتعدد | التقاط صندوق مفرد (n_pick = 1): 6.0–8.5 التقاطة/دقيقة في وضع PFL وفق ISO/TS 15066؛ التقاط صندوقين أو وضع السرعة العالية SSM: حتى 12 التقاطة/دقيقة** (12–16 صندوقًا/دقيقة مع أداة EoAT لصندوقين) | FANUC M-410iC/110 المحاط بسياج (4 محاور): حتى 2,200 دورة/ساعة (~36.6 دورة/دقيقة؛ 30–60+ صندوقًا/دقيقة برأس سيرفو/تفريغ متعدد الصناديق)؛ مرصّص الطبقات فائق السرعة: 40–100+ صندوق/دقيقة |
| ارتفاع تكديس الطبلية وخيارات عمود المحور السابع | خط أساس AMT Maverick: ارتفاع تكديس طبلية 60 بوصة (1,524 مم) على قاعدة ثابتة قياسية، مع ركائز رفع اختيارية للطبالي الأعلى | مرصّص الكوبوت المتنقل Hermes (CRX-30iA): ارتفاع طبلية يصل إلى 103 بوصات (2,616 مم) عبر عمود مرتفع/تلسكوبي؛ ويوصى بعمود رفع كهربائي للمحور السابع (شوط 400–900 مم) فوق ارتفاع تكديس 1,750 مم |
| الحركية وحدود عزم المعصم ووحدة التحكم | 6 محاور محكومة؛ دقة تكرار ±0.05 مم (ISO 9283)؛ وزن الذراع 135 كجم؛ درجة حماية IP67 للجسم والمعصم/الذراع J3؛ حدود عزم المعصم J4 100.0 نيوتن·م، J5 74.0 نيوتن·م، J6 32.0 نيوتن·م؛ وحدة تحكم R-30iB Mini Plus (100–120 فولت / 200–240 فولت أحادي الطور) | FANUC M-410iC/110: 4 محاور محكومة، دقة تكرار ±0.05 مم، وزن الذراع ~1,030 كجم، حماية IP54، معصم أجوف لتمرير الكابلات، خزانة صناعية ثلاثية الأطوار R-30iB Plus |
| بنية السلامة (ISO/TS 15066 وISO 10218-1/2) | وضع مزدوج: تحديد القدرة والقوة التعاوني (PFL <= 1,000 مم/ثانية عبر استشعار عزم المفاصل والتيار) + وضع السرعة العالية (حتى 2,000 مم/ثانية) عند الحماية بماسحات ليزر أمان ثنائية الأبعاد IEC 61496-3 (SSM) | يحدد مصنّع الروبوت ومدمج الخلية وسائل الحماية وأوضاع التشغيل والحركة المسموح بها بناءً على تقييم مخاطر التطبيق المركب. |
| حدود الميزانية الرأسمالية ونقطة تعادل العائد على الاستثمار (ROI) | نطاق خلية الكوبوت الأساسية (الذراع، القاعدة، واجهة بلا برمجة، والملقط القياسي) مقابل الخلية المتكاملة تسليم مفتاح (بإضافة ناقل تجميع مزدوج المناطق MDR، وأداة EoAT لصندوقين، وماسحات ليزر أمان ثنائية الأبعاد، والتكامل) | احسب فترة الاسترداد من عرض سعر مفصل للخلية، وجدول الورديات، والعمالة، والصيانة، وساعات التوقف المقاسة لديك. |
كيف يقارن مرصّص الطبالي التعاوني FANUC CRX-30iA مع الروبوتات الصناعية ذات الـ 4 محاور المحاطة بسياج، ومرصصات الطبقات التقليدية، والرص اليدوي؟
خلية الرص الروبوتية في نهاية الخط هي منظومة تجميع الوحدات الواقعة مباشرة بعد آلة تعبئة صناديق الكرتون المضلع، وميزان التدقيق، وآلة طباعة ولصق ملصقات الصناديق. فبينما تقوم المعدات القبلية — مثل آلة تعبئة الأكياس الجاهزة، أو آلة التعبئة الرأسية (VFFS)، أو خط وضع الملصقات على الزجاجات، أو آلة الكرتنة الأفقية للعلب القابلة للطي — بمعايرة ولحام عبوات التجزئة الأولية والثانوية، تتمثل المهمة الميكانيكية لمرصّص الطبالي في توجيه صناديق الشحن الرئيسية الواردة (RSC أو HSC أو Wrap-around)، وتكديسها في نمط طبقات مستقر متراصف عموديًا أو متشابك على طبلية بمقاس 48 × 40 بوصة (1,219 × 1,016 مم GMA لأمريكا الشمالية) أو 1,200 × 800 مم (EUR/EPAL)، ثم تسليم الطبلية المكتملة للتغليف بفيلم الاسترتش والنقل إلى المستودع.
وعبر مصانع الأغذية والمشروبات والعناية الشخصية والأدوية والتعبئة التعاقدية، يختار مهندسو المشاريع من بين أربع بنيات للرص على الطبالي في نهاية الخط بناءً على معدل خروج الصناديق المستمر (Q_cases/min)، والكتلة الإجمالية لصندوق الشحن (m_case)، والمساحة الأرضية المتاحة، ومرونة تغيير الأصناف يوميًا: (1) مرصصات الكوبوت التعاونية سداسية المحاور (خلايا FANUC CRX-30iA مثل AMT Maverick وHamrick P5-CRX وRGS RIG وHermes Mobile بتصنيف معصم 25–30 كجم ومعدل 6–16 صندوقًا/دقيقة)، و(2) المرصصات الصناعية المفصلية رباعية المحاور المحاطة بسياج (FANUC M-410iC/110 وM-410iC/185 بتصنيف معصم 110–185 كجم ومعدل 20–60+ صندوقًا/دقيقة)، و(3) مرصصات الطبقات التقليدية فائقة السرعة بتشكيل الصفوف (40–100+ صندوق/دقيقة)، و(4) الرص اليدوي للصناديق (1–2 عامل/وردية عند <= 5–10 صناديق/دقيقة). تمثل جميع السرعات وتصنيفات الحمولة المنشورة أدناه خطوط أساس هندسية قياسية تحت ظروف مرجعية؛ ويجب التحقق من معدلات الدورات الفعلية وثبات الرصة على صناديق شحن المشتري المملوءة أثناء اختبار القبول في المصنع (FAT).
| بنية الرص على الطبالي والمنصات المرجعية | إنتاجية الصناديق المستمرة وخط أساس حمولة المعصم | المساحة الأرضية ومدى الوصول وبنية حواجز السلامة | تغيير نمط الأصناف (SKU) وقابلية النقل بين الخطوط | نمط العطل الميداني السائد والوقاية الميكانيكية |
|---|---|---|---|---|
| 1. مرصّص الكوبوت التعاوني سداسي المحاور (FANUC CRX-30iA: AMT Maverick، Hamrick P5-CRX، RGS RIG، Hermes Mobile) | 6.0–8.5 التقاطة/دقيقة لصندوق مفرد في وضع PFL الخالص؛ وحتى 12 التقاطة/دقيقة (12–16 صندوقًا/دقيقة) مع أداة EoAT لالتقاط صندوقين ومناطق ماسح SSM؛ حمولة معصم 25 كجم عند مدى 1,889 مم أو 30 كجم عند مدى 1,756 مم | مساحة مدمجة ~2.4 × 3.0 م إلى 2.9 × 3.1 م (تناسب فتحات الطبالي اليدوية القياسية)؛ تحديد القدرة والقوة ISO/TS 15066 (PFL <= 1,000 مم/ثانية) بالإضافة إلى ماسحات ليزر أمان ثنائية الأبعاد IEC 61496-3 (SSM لتدرج السرعة من 2,000 مم/ثانية إلى <= 250 مم/ثانية أو التوقف الآمن) | 1–3 دقائق لإدخال الوصفة على الشاشة بلا برمجة (طول×عرض×ارتفاع الصندوق + نمط عمودي/متشابك)؛ ذراع بوزن 135 كجم على قاعدة متنقلة بفتحات شوكة يُنقل بين الخطوط في < 15 دقيقة | نمط العطل: زيادة حمل المعصم / أخطاء عزم المحورين J5–J6 عندما يجمع المشتري بين صندوق بوزن 25–27 كجم وملقط بوزن 4.5–6.0 كجم على كوبوت 30 كجم، أو توقف الخط عندما يدخل المشغلون مرارًا في منطقة إبطاء ماسح الليزر. الوقاية: اخصم كتلة الأداة بالكامل (m_case,net = m_wrist - m_EoAT)، واعتمد التقاط صندوقين (n_pick = 2) فوق 8–9 صناديق/دقيقة، واستخدم تخطيط موضعَي طبالي مع كتم مستقل للماسحات. |
| 2. المرصّص الصناعي المفصلي رباعي المحاور المحاط بسياج (FANUC M-410iC/110 & M-410iC/185) | M-410iC/110: حتى 36.6 دورة/دقيقة (2,200 دورة/ساعة) عند حمولة معصم 110 كجم؛ M-410iC/185: 15–28 دورة/دقيقة عند حمولة معصم 185 كجم؛ يناول 20–60+ صندوقًا/دقيقة عبر رؤوس تثبيت سيرفو لعدة صناديق أو صفوف | خلية ثابتة 4.5 × 5.5 م إلى 6.5 × 7.5 م؛ مدى وصول 2,403 مم (110 كجم) إلى 3,143 مم (185 كجم)؛ قاعدة مثبتة بوزن ~1,030–1,600 كجم؛ تتطلب سياجًا فولاذيًا محيطيًا بارتفاع 2.0 م وفق ISO 10218-1 وبوابات متشابكة وستائر ضوئية | 3–10 دقائق لاستدعاء الوصفة من الشاشة + ضبط سيرفو لعرض الشوكة/المشبك؛ مثبتة بشكل دائم في أرضية خرسانية مسلحة (غير قابلة للنقل) | نمط العطل: انبعاج الصناديق أو انفتاح الألسنة السفلية عندما يؤثر تسارع الدوران العالي (> 3g) على صفوف صناديق ثقيلة ممسوكة بالتفريغ العلوي فقط، أو توقف 10–15 دقيقة أثناء دخول البوابات بإجراء LOTO. الوقاية: استخدم أداة EoAT بشوكة دعم سفلي ومشابك جانبية بالسيرفو للالتقاط المتعدد > 35 كجم، واضبط وظيفة التوقف المراقب الآمن PLe (SS2) لمنافذ الطبالي. |
| 3. مرصّص الطبقات التقليدي فائق السرعة بتشكيل الصفوف (تغذية علوية أو أرضية بصفيحة انزلاق مزدوجة) | 40–100+ صندوق/دقيقة (تشكيل مستمر لطبقات متعددة الصفوف عبر وحدات تدوير سيرفو سريعة ودوافع صفوف وصفيحة سحب ثنائية الشطر) | منطقة نهاية خط مخصصة 8.0 × 12.0 م+ مع نواقل معايرة متعددة المسارات، ومغذي طبالي فارغة، ومغذي ورق فاصل، وآلة تغليف استرتش بذراع دوار مدمجة | 10–25 دقيقة لتغيير المقاس عبر موجهات تشكيل الصفوف، ومصدات التدوير، وصفائح تربيع الطبقات (أنسب للتشغيلات الطويلة أحادية الصنف للمشروبات وزيوت الطعام) | نمط العطل: انبعاج زوايا الكرتون المضلع أو خدش الملصقات المطبوعة عندما تضغط دوافع الصفوف ذات الزاوية القائمة وصفائح التربيع السريعة على صناديق RSC الرقيقة أو غير الممتلئة بالكامل. الوقاية: حافظ على فراغ رأسي <= 1.5 مم داخل العبوات الأولية، واستخدم وحدات تدوير سيرفو ناعمة التلامس، وتحقق من مقاومة الانضغاط العمودي وفق ASTM D4169. |
| 4. الرص اليدوي للصناديق في نهاية الخط (1–2 عامل لكل وردية عند طاولة بكرات السحب) | 4–8 صناديق/دقيقة بشكل مستمر لكل عامل للصناديق بوزن 10–18 كجم (ينخفض إلى <= 3–5 صناديق/دقيقة عندما تتجاوز كتلة الصندوق 18–23 كجم أو يتجاوز ارتفاع الرصة 1,400 مم) | منطقة وضع طبلية أرضية 2.0 × 2.5 م بجانب ناقل بكرات انسيابي؛ صفر تكلفة حواجز، لكن إجهاد مرتفع للغاية لأسفل الظهر والكتفين وفق معادلة الرفع NIOSH (RWL) فوق ارتفاع الصدر 1,350 مم | تبديل ذهني فوري من العامل، لكنه عرضة لأخطاء تشابك الطبقات، وبروز الصناديق خارج حافة الطبلية (> 15 مم)، وتوقفات الإجهاد القصيرة | نمط العطل: إصابات عضلية هيكلية تراكمية في أسفل الظهر (إجهادات مسجلة وفق OSHA عند رفع صناديق > 15–23 كجم بمعدل 2,500–4,000 مرة/وردية)، ودوران وظيفي مرتفع (> 40%/سنة)، وبروز حواف الطبلية المسبب لانهيار الرصة أثناء النقل. الوقاية: أتمتة رص الصناديق بخلية كوبوت بمجرد تجاوز إنتاج الخط المستمر 5–6 صناديق/دقيقة أو تجاوز كتلة الصندوق 12–15 كجم. |
كيف توفق بين وضعي مدى الوصول في FANUC بين 1,756 مم (30 كجم) و1,889 مم (25 كجم) وتقارن خلية AMT Maverick بمرصصات CRX-30iA النظيرة؟
في 25 سبتمبر 2026، نشرت مجلة Packaging World إعلان المنتج الصادر عن شركة Applied Manufacturing Technologies (AMT، أوريون، ميشيغان — وهي مدمج أنظمة معتمد من المستوى الخامس لدى FANUC) حول مرصّص الطبالي بالروبوت التعاوني الجاهز للتشغيل FANUC CRX-30iA (عقب إطلاق AMT الأولي في 29 مايو 2025 الذي غطته مجلة Packaging Strategies). وذكرت AMT في البيان الصحفي حمولة 30 كجم، ومدى وصول 1,889 مم، وتصنيف حماية IP67، إلى جانب واجهة مستخدم (UI) خاصة بلا برمجة يدخل فيها المشغلون أبعاد الصندوق ويختارون أنماط الطبلية دون برمجة الروبوت، وقابلية النقل بين الخطوط، وعائد استثمار مستهدف (ROI) في أقل من 12 شهرًا. وفي الوقت نفسه، يدرج جدول الملخص التقني القياسي لشركة FANUC Europe حمولة 30 كجم ومدى وصول 1,756 مم، بينما تحدد صفحة المنتج التجارية الخاصة بشركة AMT ومدخل دليل Cobot and Go الرسمي لشركة FANUC America لخلية CRX-Palletizer - MAVERICK قدرة 25 كجم، ومدى وصول 1,889 مم، وارتفاع طبلية 60 بوصة (1,524 مم)، وسرعة تصل إلى 12 التقاطة/دقيقة.
ويُحل هذا التضارب الظاهري بين 1,756 مم / 30 كجم و1,889 مم / 25 كجم مباشرة بالرجوع إلى ورقة البيانات الهندسية الرسمية لروبوت CRX-30iA من FANUC America (fanucamerica.com/uploads/files/data-sheets/crx-30ia-datasheet.pdf). إذ يتميز روبوت CRX-30iA (6 محاور محكومة، ودقة تكرار ±0.05 مم وفق ISO 9283، ووزن وحدة ميكانيكية 135 كجم، وحماية IP67 للجسم والمعصم/الذراع J3، مع وحدة تحكم أحادية الطور 100–120 فولت / 200–240 فولت تيار متردد من طراز R-30iB Mini Plus) بوجود وضعين برمجيين قابلين للاختيار للحمولة/الحركية عند طرف فلنجة المعصم:
- 1. وضع حمولة المعصم القياسي 30 كجم (أقصى مدى وصول 1,756 مم، R1756): عند ضبط الروبوت على أقصى حمل إجمالي للمعصم وقدره 30 كجم، يقيد برنامج CRX-30iA غلاف العمل الكروي الخارجي عند نصف قطر 1,756 مم عند طرف الفلنجة للحفاظ على عزم الجاذبية والعزم الديناميكي الكابولي ضمن حدود عزم المعصم المسموح بها (J4: 100.0 نيوتن·م / 4.70 كجم·م²، J5: 74.0 نيوتن·م / 4.00 كجم·م²، J6: 32.0 نيوتن·م / 2.00 كجم·م²).
- **2. وضع حيز العمل الموسع بحمولة معصم 25 كجم (أقصى مدى وصول 1,889 مم*، R1889):** كما هو موثق في حاشية ورقة بيانات FANUC («يتسع حيز التشغيل عند اختيار وضع الحمولة 25 كجم»*)، فإن تحويل وحدة التحكم إلى وضع الحمولة 25 كجم يفتح الامتداد الكامل للذراع الخارجي حتى 1,889 مم عند طرف الفلنجة (+133 مم مدى وصول شعاعي إضافي). ولأن الوصول إلى الزاوية البعيدة لطبلية مقاس 48 × 40 بوصة (1,219 × 1,016 مم) من قاعدة وسطية مدمجة يتطلب تلك الـ 133 مم الإضافية من الامتداد الأفقي، فإن خلايا الرص التجارية — بما فيها AMT Maverick — تعمل افتراضيًا في وضع 25 كجم / 1,889 مم.
- 3. وضع السرعة الخطية التعاوني (1,000 مم/ثانية) مقابل وضع السرعة العالية (2,000 مم/ثانية): تحدد ورقة بيانات FANUC سرعة خطية قصوى لنقطة مركز الأداة (TCP) تبلغ 1,000 مم/ثانية في الوضع التعاوني (ISO/TS 15066 لتحديد القدرة والقوة عبر حساسات عزم المفاصل وتيار المحرك) و2,000 مم/ثانية في وضع السرعة العالية (*«**يرجى ضبط سرعة الحركة وفقًا لتقييم مخاطر النظام»*). ويتطلب بلوغ السقف المعلن في الدليل والبالغ حتى 12 التقاطة/دقيقة على خلية AMT Maverick التشغيل في وضع السرعة العالية (حتى 2,000 مم/ثانية) مع الحماية بماسحات أمان مساحية خارجية أو التقاط صندوقين في كل دورة.
| خلية CRX-30iA أو طراز المقارنة | الحمولة المنشورة ومدى الوصول وأقصى ارتفاع للطبلية | معدل الدورة المنشور والتغذية ونطاق أداة EoAT | بنية السلامة وقابلية النقل ونطاق الخلية | مخاطر المواصفات السائدة والتحقق في طلب عرض السعر (RFQ) |
|---|---|---|---|---|
| مرصّص الروبوت التعاوني AMT Maverick (شركة Applied Manufacturing Technologies، أوريون، ميشيغان — إشعار 25 سبتمبر 2026) | CRX-30iA: تصنيف الخلية 25 كجم عند مدى 1,889 مم (أو 30 كجم عند مدى 1,756 مم)؛ ارتفاع تكديس الطبلية القياسي 60 بوصة (1,524 مم) مع ركائز رفع ثابتة/تلسكوبية اختيارية | حتى 12 التقاطة/دقيقة** (دليل FANUC Cobot and Go)؛ واجهة مخصصة بلا برمجة (إدخال طول×عرض×ارتفاع الصندوق + اختيار النمط)؛ أداة EoAT بالتفريغ | استشعار عزم/تيار المفاصل المحدد للقدرة والقوة (PFL) + ماسحات مساحة اختيارية؛ قاعدة متنقلة بين الخطوط | المخاطر: افتراض أن عرض سعر الخلية الأساسية يشمل أداة تفريغ مخصصة متعددة المناطق، وناقل تغذية معاير، وماسحات ليزر ثنائية الأبعاد، وركائز رفع > 60 بوصة، أو افتراض وزن صندوق صافٍ 30 كجم عند مدى 1,889 مم. الوقاية: اطلب عرض سعر مفصلًا يفصل بين الخلية الأساسية وكتلة الأداة (m_EoAT) وارتفاع الركيزة وماسحات السلامة. |
| المرصّص التعاوني Hamrick P5-CRX (شركة Hamrick Packaging Systems — برنامج FANUC Cobot and Go) | CRX-30iA (تصنيف معصم 25/30 كجم، مدى 1,889/1,756 مم)؛ محطتا بناء طبالي مزدوجتان لتبديل الأحمال دون توقف | رص صناديق بسرعة منخفضة إلى متوسطة (عادةً 6–12 صندوقًا/دقيقة حسب الالتقاط المفرد أو المزدوج)؛ مجرى تغذية صناديق مدمج | مجهز قياسيًا بثلاثة (3) ماسحات ليزر أمان مساحية ثنائية الأبعاد لمراقبة السرعة والمسافة المحيطية (مناطق إبطاء/توقف SSM) | المخاطر: دخول المشغل إلى فتحة الطبلية النشطة لسحب طبلية مكتملة بينما يرص الكوبوت في الفتحة الثانية، مما يفعّل إبطاء SSM إذا تداخلت مناطق الماسحات. الوقاية: تحقق من الكتم المستقل لماسحات الفتحة اليمنى/اليسرى في وحدة PLC الخاصة بالسلامة. |
| مرصّص RGS RIG (شركة Robotic Automation / RGS Full Stack — برنامج FANUC Cobot and Go) | متوافق مع طرازات CRX-10iA حتى CRX-30iA (وطراز CRX الغذائي)؛ يناول منتجات حتى 50 رطلًا (22.7 كجم كتلة صندوق صافية على CRX-30iA) | رؤية آلة ثنائية/ثلاثية الأبعاد مدمجة تتعرف على أبعاد الصندوق وتصحح انحراف الالتقاط دون مصدات تربيع ميكانيكية؛ أداة EoAT قابلة للتخصيص للالتقاط العلوي والجانبي والسفلي | مثبت على عربة متنقلة بمحيط أمان ماسح بزاوية 360 درجة؛ يُنقل بين الخطوط في < 15 دقيقة؛ تحليلات سحابية عبر Control Center | المخاطر: الاعتماد على التفريغ العلوي فقط عند مناولة صناديق RSC ثقيلة (18–22.7 كجم) ضعيفة الغراء أو مغلقة بالشريط عند أقصى مدى وصول. الوقاية: اطلب خيار أداة EoAT ذات الدعم الجانبي والسفلي في نظام RIG للصناديق التي تتجاوز 15–18 كجم. |
| مرصّص الكوبوت المتنقل Hermes (دليل FANUC Cobot and Go) | CRX-30iA على قاعدة مرتفعة/تلسكوبية يصل ارتفاع تكديس الطبلية الأقصى فيها إلى 103 بوصات (2,616 مم) | يشمل ناقل تغذية ومعايرة عديم الضغط ذا 4 مناطق ببكرات مدفوعة بالمحرك (MDR) وأداة EoAT مخصصة بالتفريغ/ميكانيكية؛ يُشحن مجمعًا بالكامل | إجمالي المساحة الأرضية للخلية 114.75 × 121.29 بوصة (2,915 × 3,081 مم) شاملة الناقل وفتحتي الطبالي | المخاطر: تحديد ارتفاع رص 103 بوصات (2,616 مم) دون فحص خلوص أبواب المستودع، أو ارتفاع سارية آلة الاسترتش، أو مقاومة انضغاط صناديق الطبقة السفلية (BCT) وفق ASTM D4169. الوقاية: دقق اختبار مقاومة انضغاط الحافة للكرتون المضلع (ECT >= 44–51 رطل/بوصة) قبل التكديس فوق 1,800 مم. |
| طراز المقارنة الصناعي: المرصّص رباعي المحاور المحاط بسياج FANUC M-410iC/110 | حمولة معصم 110 كجم؛ مدى وصول أفقي/رأسي 2,403 مم؛ كتلة الذراع ~1,030 كجم؛ تصنيف IP54 (يتطلب غطاء غسيل في المناطق الرطبة) | حتى 36.6 دورة/دقيقة (2,200 دورة/ساعة)؛ يرفع بسهولة من 2 إلى 6 صناديق في كل التقاطة (دفعة إجمالية 40–80 كجم + أداة مشبك/شوكة سيرفو بوزن 25 كجم) | يتطلب سياج حماية محيطيًا كاملًا وفق ISO 10218-1، وأبوابًا متشابكة، وخزانة صناعية ثلاثية الأطوار R-30iB Plus | المخاطر: المبالغة بشراء M-410iC محاط بسياج لخط أكياس/كرتون بمعدل 7 صناديق/دقيقة ومساحة أرضية ضيقة، أو بالعكس إجبار CRX-30iA على العمل في خط سرعته 22 صندوقًا/دقيقة. الوقاية: طبّق حد الفصل البالغ 14–16 صندوقًا/دقيقة وحمل المعصم البالغ 25 كجم. |
ما القواعد الفيزيائية الأربع لخصم كتلة أداة EoAT في CRX-30iA، والتقاط صندوقين، والإمساك بالتفريغ لألسنة الكرتون العلوية، وأعمدة الرفع للمحور السابع؟
قبل اعتماد خلية الرص على الطبالي FANUC CRX-30iA بعد آلة تعبئة الأكياس الجاهزة، أو آلة التعبئة الرأسية VFFS، أو خط وضع الملصقات على الزجاجات، أو آلة الكرتنة الأفقية، دقق التطبيق مقابل أربع عتبات فيزيائية لا تقبل المساومة:
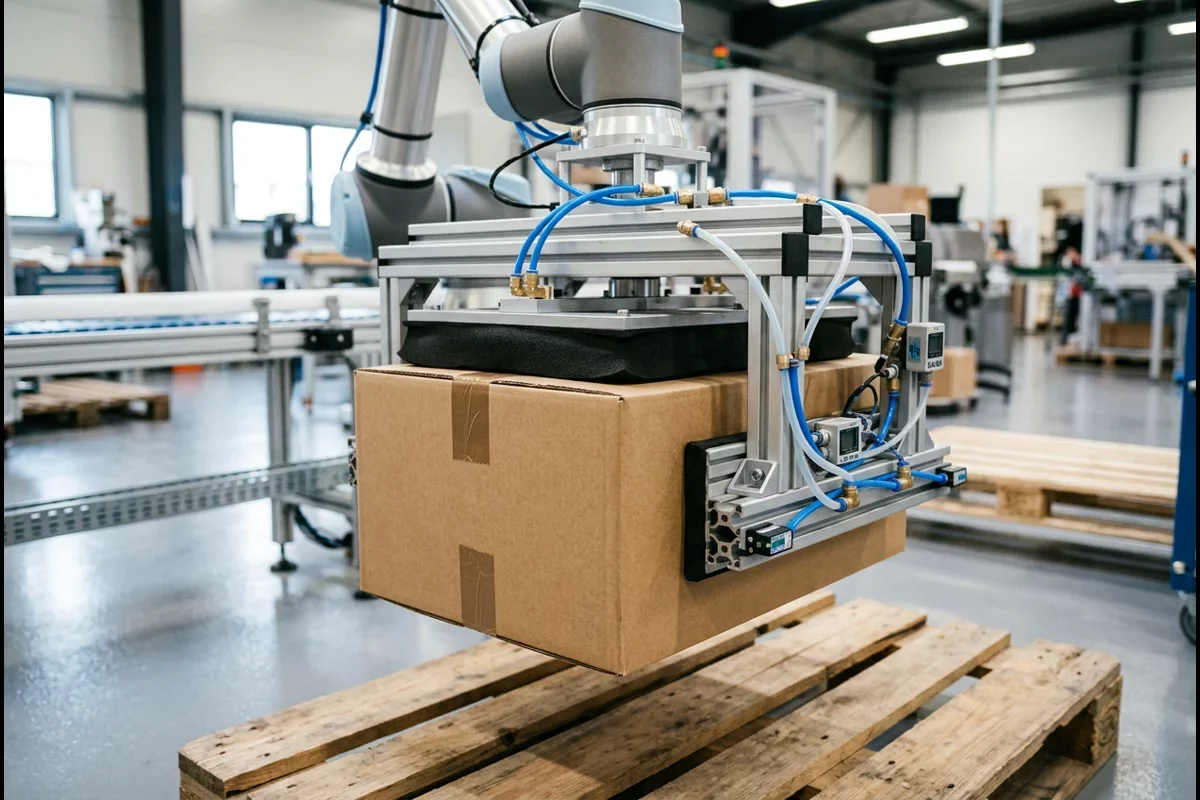
الأداة والحمولة: اخصم الوزن الكامل للملقط والمهايئ والصمامات وحزمة الخراطيم من تصنيف المعصم المختار. وتحقق مع مدمج النظام من مركز ثقل الحمل والعزوم والقصور الذاتي وحدود الحركة إلى جانب الكتلة الإجمالية. فعلى سبيل المثال، يصل مجموع صندوق مفترض بوزن 26.0 كجم مع أداة بوزن 5.2 كجم إلى 31.2 كجم، وهو ما يتجاوز تصنيف المعصم البالغ 30 كجم.
عدد الصناديق في كل التقاطة: احسب عدد الصناديق المطلوب في الدقيقة ودورة التطبيق للالتقاط المفرد أو المتعدد. تقلل أدوات الالتقاط المتعدد من عدد الدورات المطلوبة لكنها تضيف حملًا وتتطلب ناقل تجميع مزدوجًا خاصًا ومراجعة لحركية الذراع.
إمساك الصندوق: أرسل صناديق تمثيلية مملوءة ومغلقة، بما يشمل ورق الكرتون الفعلي ودرزات الشريط اللاصق أو الغراء. جرّب الإمساك بالتفريغ أو الدعم الميكانيكي مع مدمج النظام، وتحقق من ثبات الإمساك وسلوك الحمل خلال تسلسل الحركة والتوقف المعتمد.
مدى الوصول وارتفاع الرصة: افحص كل موضع على الطبلية واتجاه الصندوق وخلوص الأداة في مخطط الخلية. واطلب من مدمج النظام تقييم خيارات القاعدة الثابتة أو عمود الرفع مقابل حيز عمل الروبوت وحواجز السلامة وخلوصات الموقع.
كيف تحسب الوزن الصافي لصندوق الكوبوت (m_case,net)، وعزم المعصم (M_J6)، ومطابقة دورة الأكياس القبلية مع المرصّص (R_req,picks/min)؟
لمنع أعطال زيادة حمل المعصم أو تكدس الصناديق على الناقل القبلي، يجب على مهندسي المشاريع إجراء حسابين صريحين قبل التوقيع على ملف الرص بروبوت FANUC CRX-30iA: (1) التحقق من الوزن الصافي المسموح به للصندوق وعزم المعصم، و(2) مطابقة دورة عنق الزجاجة بين الخط الأولي القبلي ومرصّص الطبالي.
1. المعادلة الكمية لهامش حمولة الكوبوت الصافي (m_case,net) وعزم المعصم (M_J6)
بمعلومية سقف حمولة المعصم المختار لروبوت CRX-30iA (m_wrist,max = 25.0 kg في وضع مدى الوصول الموسع 1,889 مم أو 30.0 kg في وضع المدى القياسي 1,756 مم)، والكتلة الإجمالية لأداة نهاية الذراع (m_EoAT، شاملة إطار الملقط ومولد/وسادة التفريغ وصفيحة التثبيت وحمل الخراطيم)، وعدد الصناديق الملتقطة في كل دورة (n_cases/pick ∈ {1, 2})، والإزاحة الرأسية/الشعاعية المشتركة لمركز الثقل عن فلنجة المعصم (L_EoAT وL_case بالمتر)، فإن أقصى كتلة مسموح بها لكل صندوق شحن (m_case,net) وعزم الانحناء عند فلنجة المعصم (M_J6، الذي يجب أن يظل أقل من M_J6,allow = 32.0 Nm وM_J5,allow = 74.0 Nm) يخضعان للمعادلة:
m_case,net = (m_wrist,max - m_EoAT) / (n_cases/pick), ; M_J6 = (m_EoAT · L_EoAT + n_cases/pick · m_case · L_case) · g ≤ 32.0 Nm
فحص عزم المعصم: في وضع 25 كجم، تترك أداة بوزن 4.6 كجم نحو 20.4 كجم لصندوق واحد أو 10.2 كجم لكل صندوق عند التقاط صندوقين متساويين. ومع إزاحة حمل قدرها 0.08 م للأداة و0.14 م لصندوقين بوزن 9.5 كجم لكل منهما، يكون العزم الساكن (4.6 × 0.08 + 19 × 0.14) × 9.81 = 29.70 نيوتن·م. أتبع هذا الفحص الساكن بمحاكاة الحمل الديناميكي والقصور الذاتي لكل محور لدى مدمج النظام عبر مسار الحركة الكامل.
2. معادلة مطابقة دورة عنق الزجاجة بين خط الأكياس/الكرتون القبلي وصناديق الشحن (R_req,picks/min)
عند مزامنة مرصّص الكوبوت في نهاية الخط مع آلات التعبئة الأولية القبلية (Q_pouches/min القادمة من ماكينات الأكياس الجاهزة، أو ماكينات الساشيه متعددة المسارات، أو آلات الكرتنة الأفقية)، يُحسب المعدل الاسمي لوصول الصناديق (Q_cases/min) ومعدل دورات التقاط الكوبوت المطلوب (R_req,picks/min شاملًا معامل سرعة تعويضية k_surge = 1.20 لتبديل الطبالي) كما يلي:
Q_cases/min = (Q_pouches/min) / (N_pouches/case), ; R_req,picks/min = (Q_pouches/min · k_surge) / (N_pouches/case · n_cases/pick)
على سبيل المثال، 120 كيسًا/دقيقة ÷ 12 كيسًا/صندوق = 10 صناديق/دقيقة. ومع هامش تخطيط تعويضي قدره 1.20، يصبح المستهدف 12 صندوقًا/دقيقة: يتطلب التقاط الصندوق المفرد 12 دورة/دقيقة، بينما يتطلب التقاط صندوقين معًا 6 دورات/دقيقة. تحقق من كلٍّ من دورة التطبيق والحمل المشترك للصندوق والأداة مع مدمج الخلية أثناء مراجعة التطبيق.
متى يسترد مرصّص الطبالي FANUC CRX-30iA تكلفته في أقل من 12 شهرًا، وكيف تقارن ساعات التشغيل خلال 5 سنوات؟
افصل بين نطاق خلية الكوبوت الأساسية وبين النطاق المتكامل المركب تسليم مفتاح (ناقل المعايرة، وأداة EoAT لصندوقين، وماسحات ليزر السلامة ثنائية الأبعاد، والتشغيل التجريبي)، ثم قارن ساعات المشغلين، والتعرض لرفع الأحمال يدويًا، وساعات توقف الخط عبر جدول الورديتين نفسه (4,000 ساعة/سنة، و12 مليون صندوق خلال 5 سنوات).
TCO_5yr = C_capex,installed + 5 × (C_labor,yr + C_injury+turnover,yr + C_downtime,yr + C_maint,yr), ; T_payback,mo = (C_capex,installed) / (Δ S_net,yr) × 12
في خط يعمل بورديتين (4,000 ساعة/سنة) ويخرج 10 صناديق/دقيقة، فإن استبدال ورديتين مخصصتين للرص اليدوي (2.0 عامل بدوام كامل = 4,000 ساعة عمل/سنة يرفعون ~51,000 كجم من الصناديق في الوردية) بخلية CRX-30iA ثنائية الالتقاط يتابعها سائق رافعة شوكية مشترك (0.25 عامل = 500 ساعة/سنة لتبديل الطبالي) يوفر 3,500 ساعة عمل مباشر سنويًا مع استعادة ~210 ساعات سنويًا من التوقفات القصيرة لتغليف وتبديل الطبالي يدويًا. اقسم عرض سعر الخلية المركبة المتكاملة من مدمج النظام (C_capex,installed) على وفورات مصنعك السنوية في العمالة ودوران الموظفين وساعات الخط المستعادة (Δ S_net,yr) لحساب أشهر الاسترداد بدقة.
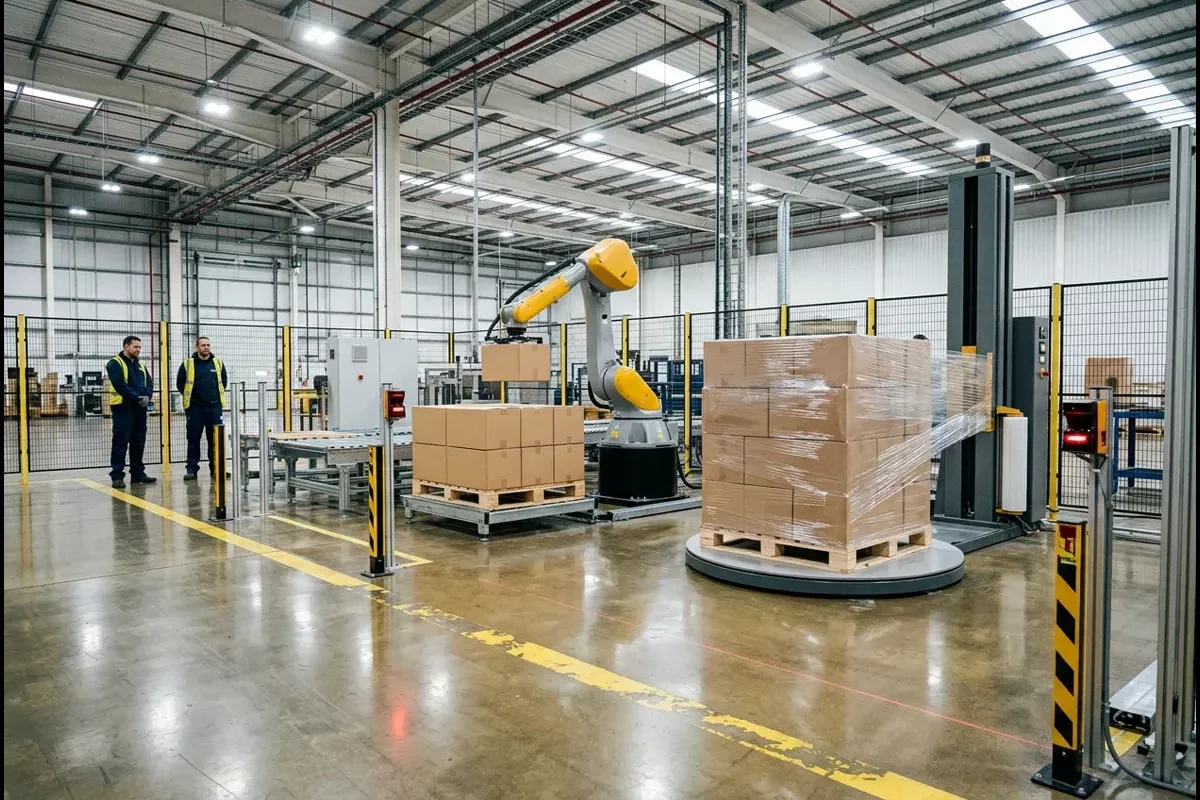
| مكون التشغيل والتكلفة الإجمالية للملكية (TCO) | السيناريو أ: رص الصناديق اليدوي في نهاية الخط (عامل واحد/وردية × ورديتين) | السيناريو ب: خلية CRX-30iA أحادية الالتقاط أقل من الحجم المطلوب (بدون ماسحات SSM، مقيدة بـ 7.5 التقاطة/دقيقة) | السيناريو ج: خلية CRX-30iA ثنائية الالتقاط مع ناقل MDR ثنائي المناطق وماسحات ليزر SSM ثنائية الأبعاد (فئة AMT Maverick / P5-CRX) | السيناريو د: مرصّص صناعي رباعي المحاور محاط بسياج (FANUC M-410iC/110 مع سياج محيطي) |
|---|---|---|---|---|
| نطاق المعدات المركبة تسليم مفتاح (C_capex,installed: الروبوت، أداة EoAT، ناقل المعايرة، السلامة والتشغيل) | ناقل سحب ببكرات جاذبية، ورافعة طبالي يدوية، وطاولات موازنة طبالي بنوابض | خلية CRX-30iA أساسية + أداة تفريغ أحادية الكأس؛ تغفل سير تجميع الصندوقين وماسحات ليزر السلامة SSM ثنائية الأبعاد | خلية CRX-30iA أساسية + أداة تفريغ إسفنجية لصندوقين + ناقل تجميع MDR ثنائي المناطق + ماسحا ليزر ثنائيا الأبعاد + تكامل PackML | روبوت رباعي المحاور FANUC M-410iC/110 + ملقط صفوف سيرفو + سياج فولاذي محيطي بارتفاع 2.0 م + بوابات متشابكة + تأسيس ثلاثي الأطوار |
| عمالة الرص المباشرة وتبديل الطبالي لمدة 5 سنوات (ورديتان، 4,000 ساعة/سنة = 20,000 ساعة وردية) | 2.0 عامل رص يدوي مخصص بدوام كامل (40,000 ساعة عمل خلال 5 سنوات؛ يرفعون ~51,000 كجم من الصناديق في الوردية) | 0.40 سائق رافعة شوكية / مشغل خط مشترك (8,000 ساعة عمل خلال 5 سنوات لإزالة تكدس الصناديق وتبديل الطبالي في موضع واحد) | 0.25 سائق رافعة شوكية مشترك (5,000 ساعة عمل خلال 5 سنوات لتبديل الطبالي الممتلئة في محطات ثنائية الموضع كل 25–30 دقيقة) | 0.25 سائق رافعة شوكية مشترك (5,000 ساعة عمل خلال 5 سنوات لتحميل مغذي الطبالي الفارغة وتفريغ ناقل الطبالي الممتلئة) |
| التعرض البدني لرفع الأحمال ومخاطر دوران العمالة خلال 5 سنوات (إجهاد أسفل الظهر والكتفين NIOSH / OSHA) | 2,500–4,000 عملية رفع يدوي للصناديق/وردية بوزن 8–22 كجم (> 40% دوران سنوي للعمالة ومخاطر إجهاد عضلي هيكلي تراكمي) | إلغاء الرفع المتكرر للصناديق؛ تدخل يدوي طفيف لإزالة الصناديق الساقطة من الألسنة العلوية | إلغاء الرفع اليدوي للصناديق؛ تبديل مريح للطبالي على مستوى الأرضية برافعة يدوية أو شوكية | إلغاء الرفع اليدوي للصناديق؛ تعامل الرافعة الشوكية من خارج سياج الحماية المحيطي |
| ساعات توقف الخط القبلي وتبديل الطبالي خلال 5 سنوات | 1,200 ساعة خلال 5 سنوات (240 ساعة/سنة توقفات قصيرة عندما يتوقف العامل لتغليف/تبديل الطبلية أو يتأخر عن تدفق 10–12 صندوقًا/دقيقة) | 2,100 ساعة خلال 5 سنوات (420 ساعة/سنة ضائعة لأن كوبوت الالتقاط المفرد بسرعة 7.5 التقاطة/دقيقة يخنق خطًا سرعته 10 صناديق/دقيقة ويتوقف عند دخول الممر) | 150 ساعة خلال 5 سنوات (30 ساعة/سنة انتقالات وجيزة؛ التخطيط ثنائي الموضع + الكتم المستقل للماسحات يحافظ على استمرار الرص أثناء التبديل) | 100 ساعة خلال 5 سنوات (20 ساعة/سنة عبر فهرسة مغذي الطبالي الأوتوماتيكي ودخول البوابات بإجراء LOTO) |
| الصيانة الوقائية لمدة 5 سنوات، والهواء المضغوط (تفريغ فنتوري)، وقطع التآكل | عجلات رافعة الطبالي اليدوية ورولمان بلي بكرات الجاذبية | تآكل متسارع لكؤوس الشفط بسبب الدورات العالية للالتقاط المفرد + استهلاك مستمر للهواء المضغوط في وحدة فنتوري | وسادات ملقط إسفنج EPDM، وخراطيش فنتوري، وطاقة أحادية الطور < 0.5 كيلوواط؛ تروس CRX محكمة الإغلاق مصممة لـ 8 سنوات دون تغيير شحم | خدمة تشحيم تروس الروبوت رباعي المحاور، وطاقة سيرفو ثلاثية الأطوار، ومشابك صفوف هوائية، ومفاتيح بوابات متشابكة |
| خلاصة الميزان التشغيلي واسترداد رأس المال لـ 5 سنوات (الميزان التشغيلي لـ 5 سنوات) | أعلى التزام عمالة خلال 5 سنوات (40,000 ساعة عمل)، وأعلى تعرض لإجهاد الرفع، و1,200 ساعة خسائر توقفات قصيرة | توفير زائف: إغفال سير التجميع المزدوج وماسحات SSM ثنائية الأبعاد يكلف 2,100 ساعة من توقف الخط الأولي خلال 5 سنوات | يوفر 35,000 ساعة عمل و1,050 ساعة توقف خط مقارنة بالرص اليدوي خلال 5 سنوات مع ملاءمته لمساحة مدمجة 2.4 × 3.0 م | يناسب خطوط الـ 20–60+ صندوقًا/دقيقة متعددة الصناديق، لكنه يتطلب مساحة أرضية أكبر بـ 2.5 مرة ورأسمال أعلى في الخطوط <= 14 صندوقًا/دقيقة |
كيف تحكم معايير ISO/TS 15066 (PFL مقابل SSM) وISO 10218-2 وOMAC PackML وASTM D4169 سلامة الخلية واختبار القبول في المصنع (FAT)؟
يتطلب تطبيق الرص على الطبالي بالكامل تقييم مخاطر شاملًا للنظام يغطي الروبوت، وأداة الإمساك، والصناديق المحمولة، وفتحات الطبالي، والنواقل، ودخول الأفراد. اعتمد تصميم السلامة المتحقق منه وفحوصات التشغيل التجريبي وإجراءات التشغيل الخاصة بمدمج الخلية.
تدخل الصناديق المحمولة وحواف الأداة ونقاط الانحشار واحتمال فقدان الإمساك جميعها في تقييم السلامة. ويختار مدمج النظام الحواجز والحساسات وأوضاع التشغيل ووظائف التوقف اللازمة للمخطط الكامل والمهام المطلوبة.
S_p = S_h + S_r + S_s + C + Z_d + Z_r = (v_h · T_r + v_h · T_s) + (v_r · T_r) + S_s + C + Z_d + Z_r
يحدد أخصائي السلامة مسافات الحماية بناءً على المعايير السارية، واستجابة الحساسات ونظام التحكم المتحقق منها، وسلوك التوقف المقاس، وهندسة الوصول، وعدم يقين الموضع. تحقق من مناطق الكشف والتوقف المبرمجة أثناء التشغيل التجريبي للخلية؛ إذ لا يمكن لأمثلة المسافات العامة أن تحدد منطقة ماسح فعلية في الموقع.
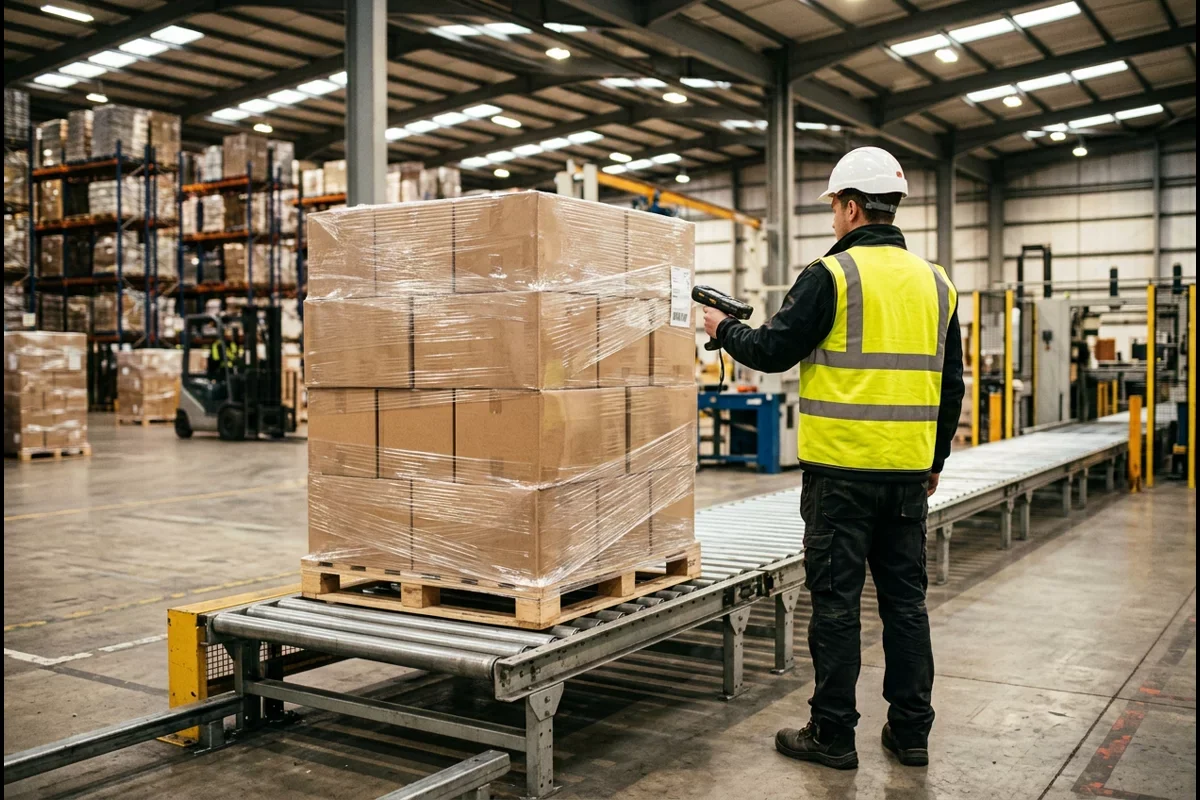
استخدم قائمة مراجعة التركيب وتدريب المشغلين ودليل التحضير لاختبار العينات لدينا لتدقيق حدود تكامل الخط الأربعة بين ماكيناتنا القبلية ومرصّص الطبالي البعدي أثناء اختبار القبول في المصنع (FAT):
| حد التكامل أو بوابة الامتثال | المعيار الحاكم وواجهة التحكم | فحوصات FAT الخاصة بالمشروع | نمط فشل التكامل السائد والوقاية الهندسية |
|---|---|---|---|
| 1. موازنة المعدلات بين التعبئة الأولية/الكرتنة ونهاية الخط (كيس أولي / VFFS / زجاجة / كرتنة ← تعبئة صناديق ← تغذية المرصّص) | آلة تعبئة الأكياس الجاهزة (LV-210 / LV-160)، أو آلة VFFS، أو ماكينة الساشيه/الستيك باك، أو آلة الكرتنة الأفقية (LV-180) التي تغذي آلة تعبئة الصناديق وسير تغذية المرصّص MDR ثنائي المناطق | اتفق على معدل الصناديق السليمة وترتيب الالتقاط وموضع التغذية والاستعادة بعد التوقفات القبلية والبعدية. | نمط العطل: وصول صناديق شحن مائلة أو غير مربعة على ناقل جاذبية أحادي المنطقة، مما يسبب التقاطًا غير متمركز بالتفريغ وبروزًا للطبقة بمقدار 10–15 مم خارج الطبلية. الوقاية: حدد ناقل معايرة MDR مدفوعًا ثنائي المناطق مع مصدات تربيع جانبية هوائية منبثقة أو تصحيح موضع الالتقاط بالرؤية ثنائية الأبعاد. |
| 2. تخاطب حالة الآلات والتخزين المرحلي بين الموردين (OMAC PackML ISA-TR88.00.02) | نموذج حالات OMAC PackML (ISA-TR88.00.02) (Execute، Holding، Held، Suspending، Suspended) ووسوم PackTags عبر EtherNet/IP أو PROFINET بين وحدة PLC للتعبئة الأولية وآلة تعبئة الصناديق ووحدة تحكم FANUC R-30iB Mini Plus | تحقق من الاستجابة المعتمدة لتوقف الطوارئ وفقدان التفريغ أو الهواء وتبديل الطبلية، مع تحديد سعة التجميع المرحلي بناءً على سرعة الخط الفعلية. | نمط العطل: توقف الكوبوت لمدة 45 ثانية أثناء تبديل الطبلية بالرافعة اليدوية دون وجود تراكم صناديق قبلي، مما يجبر آلة إغلاق الصناديق بالغراء الساخن وآلة تعبئة الأكياس القبلية على التوقف المفاجئ. الوقاية: وفّر ناقل تراكم MDR بطول 3.0–4.5 م على الأقل (يتسع لـ 8–12 صندوقًا) بالإضافة إلى تخطيط طبلية مزدوج الموضع لينتقل الكوبوت فورًا إلى الموضع B أثناء تفريغ الموضع A. |
| 3. بوابة السلامة الميكانيكية الحيوية التعاونية وماسح الليزر (ISO 10218-1/2 وISO/TS 15066 وANSI/RIA R15.06) | تقييم مخاطر النظام المركب ووظائف الحماية والاحتفاظ بالحمل والتوقف وإعادة التشغيل المتحقق منها والمختارة من مدمج الخلية. | اختبر وظائف السلامة المعتمدة وترتيبات الوصول بموجب بروتوكول التشغيل التجريبي للخلية الفعلية. | مخاطر سقوط الحمل: اطلب من مدمج النظام التحقق من الاحتفاظ بالحمل والاستعادة الآمنة عند انقطاع الكهرباء أو الهواء أو التفريغ مع الأداة المختارة. |
| 4. بوابة ثبات رصة الطبلية المجمعة ومقاومة الانضغاط أثناء النقل (ASTM D4169 / ISTA 3A & 3E) | اختبارات انضغاط حمل الطبلية الموحد والاهتزاز العشوائي والصدم الأفقي وفق ASTM D4169 (دورة التوزيع 13 / مستوى الضمان الثاني) وISTA 3E | اتفق على معايير محاذاة الرصة والبروز وتلف الصناديق والنقل للصناديق المملوءة الفعلية ونمط الطبلية. | تلف الرصة أو الصناديق: قيّم وحدة الحمل المملوءة وقوة الصندوق ونمط الرص والتغليف بالاسترتش معًا تحت اختبارات التوزيع المختارة. |
عندما يتطلب مشروع التغليف لديك تعبئة أولية قبلية أو تعبئة أكياس أو وضع ملصقات على العبوات أو كرتنة في علب قابلة للطي للبيع بالتجزئة — مثل ماكينة تعبئة الأكياس الجاهزة الأوتوماتيكية (خط الوزن والتعبئة LV-210، أو آلة تعبئة أكياس المنظفات السائلة ذات الفوهة 2 كجم–5 لتر LV-160، أو آلة تعبئة أكياس الصلصة الجاهزة للغسيل CIP)، أو آلة التعبئة الرأسية VFFS، أو ماكينة الساشيه متعددة المسارات للسوائل أو المساحيق، أو خط وضع الملصقات على الزجاجات (آلة ملصقات الزجاجات المسطحة للشامبو/العناية الشخصية أو خط تعبئة وملصقات زيوت الطعام متعدد الجوانب)، أو آلة الكرتنة الأفقية الثانوية للعلب القابلة للطي (LV-180، أو آلة كرتنة ألواح الشوكولاتة، أو آلة كرتنة الزجاجات والبليستر LV-GS150) — أرسل رسومات العبوة الأولية ومصفوفة الصناديق وسرعة الخط المستهدفة عبر قائمة مراجعة طلب عرض السعر للمشروع. يراجع مهندسونا معدات التعبئة الأولية والكرتنة وتخطيط النقل وإشارات التحكم مع مورد النظام المختار.
الأسئلة الشائعة حول مرصصات الطبالي FANUC CRX-30iA وحسابات الحمولة وتكامل خطوط التعبئة
لماذا تذكر بعض مواصفات مرصّص FANUC CRX-30iA مدى وصول 1,756 مم (30 كجم) بينما تذكر أخرى مدى وصول 1,889 مم (25 كجم)؟
كلا الرقمين مأخوذ مباشرة من ورقة البيانات الهندسية الرسمية لروبوت CRX-30iA من FANUC، التي تحدد وضعين تشغيليين قابلين للاختيار برمجيًا عند طرف فلنجة المعصم: ففي وضع الحمولة القياسي 30 كجم، يُقيّد أقصى مدى وصول عند 1,756 مم (R1756) لحماية حدود عزم المعصم (J4: 100.0 نيوتن·م، J5: 74.0 نيوتن·م، J6: 32.0 نيوتن·م). وعند تحويل وحدة التحكم إلى وضع الحمولة 25 كجم، توسع FANUC حيز التشغيل إلى 1,889 مم (R1889، أي +133 مم مدى إضافي). ولأن الرص عبر الزوايا البعيدة لطبلية مقاس 48 × 40 بوصة (1,219 × 1,016 مم) يتطلب ذلك المدى الموسع البالغ 1,889 مم، تعمل مرصصات الكوبوت التجارية مثل AMT Maverick افتراضيًا في وضع 25 كجم / 1,889 مم.
هل يعادل تصنيف حمولة CRX-30iA البالغ 30 كجم أو 25 كجم أقصى وزن مسموح به لصندوق الشحن؟
لا. فتصنيف حمولة معصم الروبوت (m_wrist,max = 25 أو 30 kg) يجب أن يحمل كلًا من صندوق (أو صناديق) الشحن ومجموعة أداة نهاية الذراع الكاملة (m_EoAT ≈ 3.5 إلى 6.5 kg، شاملة ملقط التفريغ المساحي أو المشابك الجانبية، وفلنجة التثبيت، والصمامات الكهرومغناطيسية، وحمل الخراطيم) وفق المعادلة m_case,net = (m_wrist,max - m_EoAT) / n_cases/pick. ومع ملقط تفريغ إسفنجي ثنائي المنطقة بوزن 4.6 كجم في وضع 25 كجم / 1,889 مم، تبلغ أقصى كتلة صافية للصندوق 20.4 كجم (45.0 رطلًا) عند التقاط صندوق واحد أو 10.2 كجم/صندوق (22.5 رطلًا) عند التقاط صندوقين معًا.
كم صندوقًا في الدقيقة يستطيع مرصّص الطبالي FANUC CRX-30iA مناولته؟
اطلب من مدمج النظام دورة التشغيل المتحقق منها على صندوقك المملوء والأداة ونمط الطبلية وتخطيط السلامة لديك. إن عدد الصناديق في الدقيقة يساوي عدد الالتقاطات في الدقيقة × عدد الصناديق في كل التقاطة. استخدم مراجعة الحركة والحمل لمقارنة خلية CRX-30iA بمرصّص صناعي عندما يتغير الإنتاج المطلوب أو حمل الدفعة.
ما الذي يشمله النطاق الأساسي لمرصّص الكوبوت CRX-30iA، ومتى يكون تحقيق عائد الاستثمار في أقل من 12 شهرًا واقعيًا؟
اطلب من AMT أو مدمج النظام المختار تفصيل بنود الخلية الأساسية، وأداة التقاط الصندوقين، وناقل التغذية MDR ثنائي المناطق، ومواضع الطبالي، وماسحات ليزر السلامة ثنائية الأبعاد، والتشغيل التجريبي. وعادةً ما تحقق الخطوط العاملة بورديتين بمعدل 8–14 صندوقًا/دقيقة أسرع فترة استرداد لأن الخلية المجهزة جيدًا بالتقاط مزدوج وموضعَي طبالي تحل محل ورديتي رص يدوي (موفرةً 3,500 ساعة عمل صافية/سنة) مع منع اختناق الخط الذي يسببه الالتقاط المفرد.
هل يتطلب مرصّص الطبالي التعاوني سياج حماية أم ماسحات ليزر؟
يحدد تقييم المخاطر للتطبيق الكامل ما إذا كانت هناك حاجة إلى سياج أو ماسحات ليزر أو وسائل حماية أخرى. أدرج الصندوق المحمول والأداة ونقاط الانحشار ومنافذ الوصول والاحتفاظ بالحمل وسلوك التوقف المقاس، ثم شغّل وظائف السلامة المختارة وتحقق منها للمخطط المركب فعليًا.
كيف تمنع ملاقط التفريغ من تمزيق الألسنة العلوية لصناديق الكرتون المضلع المعاد تدويره أثناء الرص؟
جرّب صناديق مملوءة تمثيلية مع مدمج النظام؛ إذ تؤثر مسامية الورق المقوى والدرزات وقوة الإغلاق وكتلة الصندوق في ثبات الإمساك بالتفريغ. قارن بين الملقط المساحي والدعم الميكانيكي عند الحاجة، وتحقق من ثبات الإمساك وعدم تلف الصندوق وسلوك التوقف تحت الحركة المعتمدة.
ناقش تطبيقك مع LINEVO.
ناقش نطاق التعبئة الأولية والكرتنة لديك